การแข็งตัวด้วยการเหนี่ยวนำอัตโนมัติแบบสถานีคู่สำหรับเพลาสมดุลเครื่องยนต์รถจักรยานยนต์
Ⅰ. การประยุกต์ใช้เพลาสมดุลเครื่องยนต์รถจักรยานยนต์
ก เพลาสมดุล เป็นส่วนประกอบที่หมุนได้ที่ใช้ในเครื่องยนต์ของรถจักรยานยนต์เพื่อช่วยต้านการสั่นสะเทือนของเครื่องยนต์.
ขึ้นอยู่กับการออกแบบเครื่องยนต์, เพลาสมดุลอาจมีน้ำหนักถ่วงเยื้องศูนย์รวมอยู่ด้วย, ส่วนเพลาขั้นบันได, วารสารแบริ่งและส่วนเส้นผ่านศูนย์กลางต่างๆ.
คุณสมบัติทางเรขาคณิตเหล่านี้ทำให้การวางตำแหน่งชิ้นงาน, เสถียรภาพในการหมุนและข้อพิจารณาที่สำคัญที่ทำให้แข็งเฉพาะที่ในระหว่างนั้น การชุบแข็งด้วยเหนี่ยวนำ.
อุปกรณ์ที่แสดงในแอปพลิเคชันนี้ได้รับการกำหนดค่าโดยเฉพาะสำหรับการประมวลผลเพลาสมดุลของเครื่องยนต์รถจักรยานยนต์, โดยใช้การจัดวางชิ้นงานในแนวตั้งและ การชุบแข็งด้วยการเหนี่ยวนำการสแกนแบบหมุน.
กระบวนการนี้มุ่งเน้นไปที่ส่วนการทำงานที่ระบุของเพลาสมดุล แทนที่จะให้ความร้อนแก่ส่วนประกอบทั้งหมดอย่างสม่ำเสมอ.
Ⅱ. การออกแบบ Dual-Station อัตโนมัติสำหรับการประมวลผลพร้อมกัน
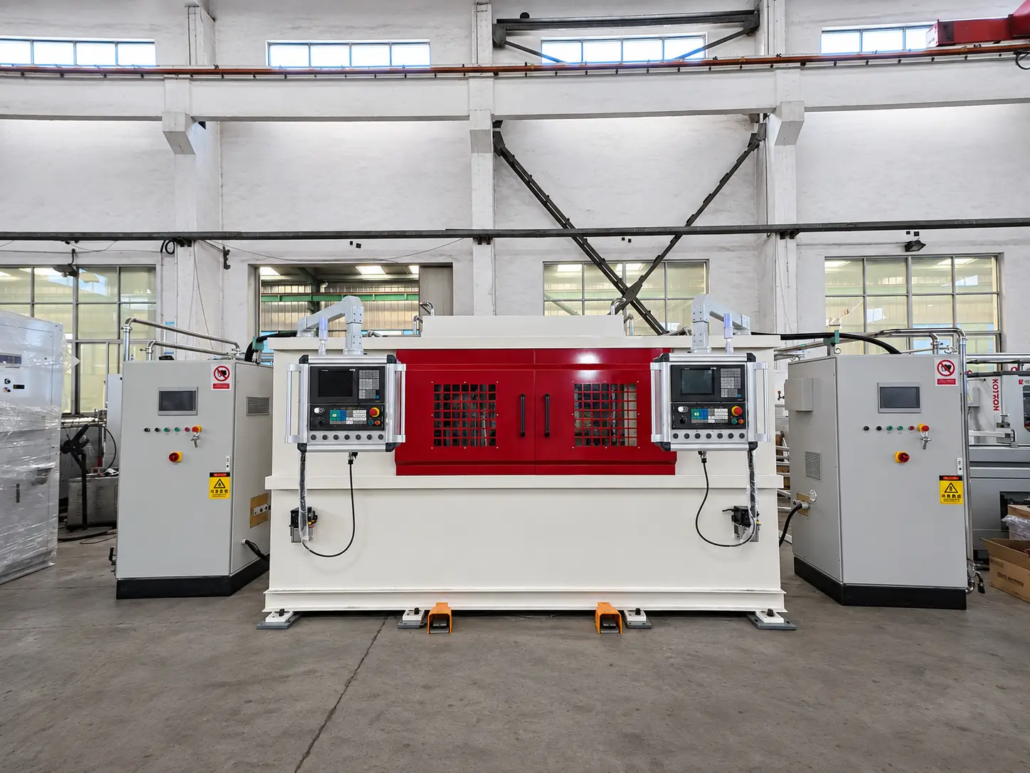
เครื่องจักรนี้รวมสถานีงานสองแห่งไว้ในโครงสร้างอุปกรณ์เดียว.
ทั้งสองสถานีสามารถดำเนินการชุบแข็งด้วยการเหนี่ยวนำได้พร้อมกัน, โดยแต่ละสถานีจะมีคอยล์เหนี่ยวนำเฉพาะของตัวเอง.
การจัดเรียงนี้ช่วยให้ชิ้นงานสองชิ้นผ่านกระบวนการทำความร้อนและดับตามลำดับพร้อมกัน.
การกำหนดค่าสถานีคู่ประกอบด้วย:
•เวิร์กสเตชันปฏิบัติการสองเครื่องพร้อมกัน
•ขดลวดเหนี่ยวนำอิสระในแต่ละสถานี
•กลไกการหนีบชิ้นงานอัตโนมัติ
•กลไกการวางตำแหน่งอัตโนมัติ
•กลไกการเคลื่อนย้ายชิ้นงานภายใน
•การเคลื่อนตัวของชิ้นงานแบบหมุนในแนวตั้ง
•การเคลื่อนที่ของการสแกนตามแนวแกน
•เครื่องทำความร้อนแบบเหนี่ยวนำที่มีการแปล
•การเตรียมการดับสเปรย์
•อินเตอร์เฟซการทำงานของเครื่องจักรและการควบคุม
เมื่อเทียบกับการจัดสถานีเดียว, การทำงานพร้อมกันทำให้มีตำแหน่งการประมวลผลสองตำแหน่งภายในเครื่องเดียวและสามารถปรับปรุงกำลังการผลิตได้เมื่อวงจรการทำความร้อนและข้อกำหนดของชิ้นงานมีความเหมาะสม.
ผลผลิตจริงขึ้นอยู่กับชิ้นงาน, พารามิเตอร์ความร้อน, ระยะการสแกน, วงจรการประมวลผลและลำดับการทำงานของเครื่องจักร.
Ⅲ. การหนีบชิ้นงานอัตโนมัติ, การวางตำแหน่งและการถ่ายโอน
การจัดการชิ้นงานแบบอัตโนมัติเป็นส่วนสำคัญของการกำหนดค่าเครื่องจักรนี้.
เครื่องประกอบด้วยกลไกภายในสำหรับการหนีบอัตโนมัติ, การวางตำแหน่งและการเคลื่อนย้ายชิ้นงานระหว่างลำดับการประมวลผล.
กลไกเหล่านี้จะประสานการจัดการชิ้นงานกับการจัดเรียงสองสถานีและการชุบแข็งแบบเหนี่ยวนำ.
ฟังก์ชั่นการจัดการอัตโนมัติประกอบด้วย:
การหนีบอัตโนมัติ
ชิ้นงานถูกยึดด้วยกลไกการจับยึดของเครื่องเพื่อรักษาตำแหน่งที่มั่นคงระหว่างการหมุนและการสแกน.
การวางตำแหน่งอัตโนมัติ
กลไกการวางตำแหน่งจะทำให้ชิ้นงานอยู่ในตำแหน่งการประมวลผลที่ต้องการก่อนรอบการชุบแข็งแบบเหนี่ยวนำ.
การขนย้ายชิ้นงานภายใน
เครื่องจักรประกอบด้วยกลไกการถ่ายโอนเพื่อเคลื่อนย้ายชิ้นงานภายในอุปกรณ์ตามลำดับการทำงานที่ตั้งโปรแกรมไว้.
ฟังก์ชันเหล่านี้ช่วยลดความจำเป็นในการแทรกแซงด้วยตนเองในกระบวนการจัดการชิ้นงานภายใน และช่วยประสานการเคลื่อนที่ทางกลกับวงจรการให้ความร้อนแบบเหนี่ยวนำ.
การจัดเรียงการขนถ่ายชิ้นงานภายนอกจะถูกกำหนดโดยการกำหนดค่าสายการผลิตจริง.
Ⅳ. กระบวนการชุบแข็งด้วยการเหนี่ยวนำการสแกนแบบโรตารีแนวตั้ง
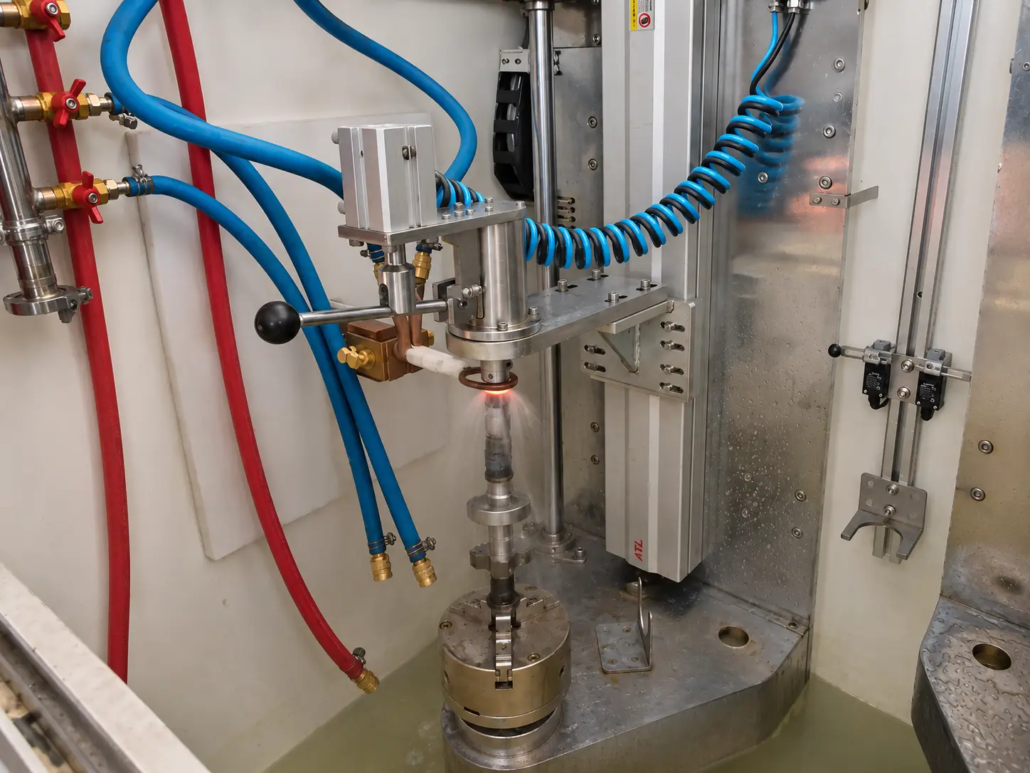
เครื่องผสมผสานการหมุนชิ้นงานเข้ากับการเคลื่อนที่แบบสแกนตามแนวแกนเพื่อให้ได้การชุบแข็งพื้นผิวเฉพาะจุด.
หลังจากการหนีบและการวางตำแหน่งอัตโนมัติ, ชิ้นงาน หมุน ในขณะที่เคลื่อนที่ไปตามทิศทางตามแนวแกนสัมพันธ์กับตำแหน่งการให้ความร้อนแบบเหนี่ยวนำ.
การเคลื่อนไหวที่ประสานกันนี้ทำให้ส่วนเพลาที่เลือกสามารถผ่านโซนทำความร้อนเหนี่ยวนำรอบๆ เส้นรอบวงได้.
ลำดับการประมวลผลทั่วไปประกอบด้วย:
①การวางตำแหน่งชิ้นงาน. วางชิ้นงานลงในเครื่องจักรและวางตำแหน่งตามกลไกการจัดการที่เกี่ยวข้อง.
②การหนีบอัตโนมัติ. กลไกการจับยึดภายในช่วยยึดชิ้นงานให้อยู่ในตำแหน่งแนวตั้งที่ต้องการ.
③การหมุนชิ้นงาน. กลไกการขับเคลื่อน หมุน ชิ้นงานในระหว่างกระบวนการชุบแข็ง.
④การสแกนตามแนวแกน. ชิ้นงานจะเคลื่อนที่ไปตามแกนตามตำแหน่งการประมวลผลที่ตั้งโปรแกรมไว้และระยะการสแกน.
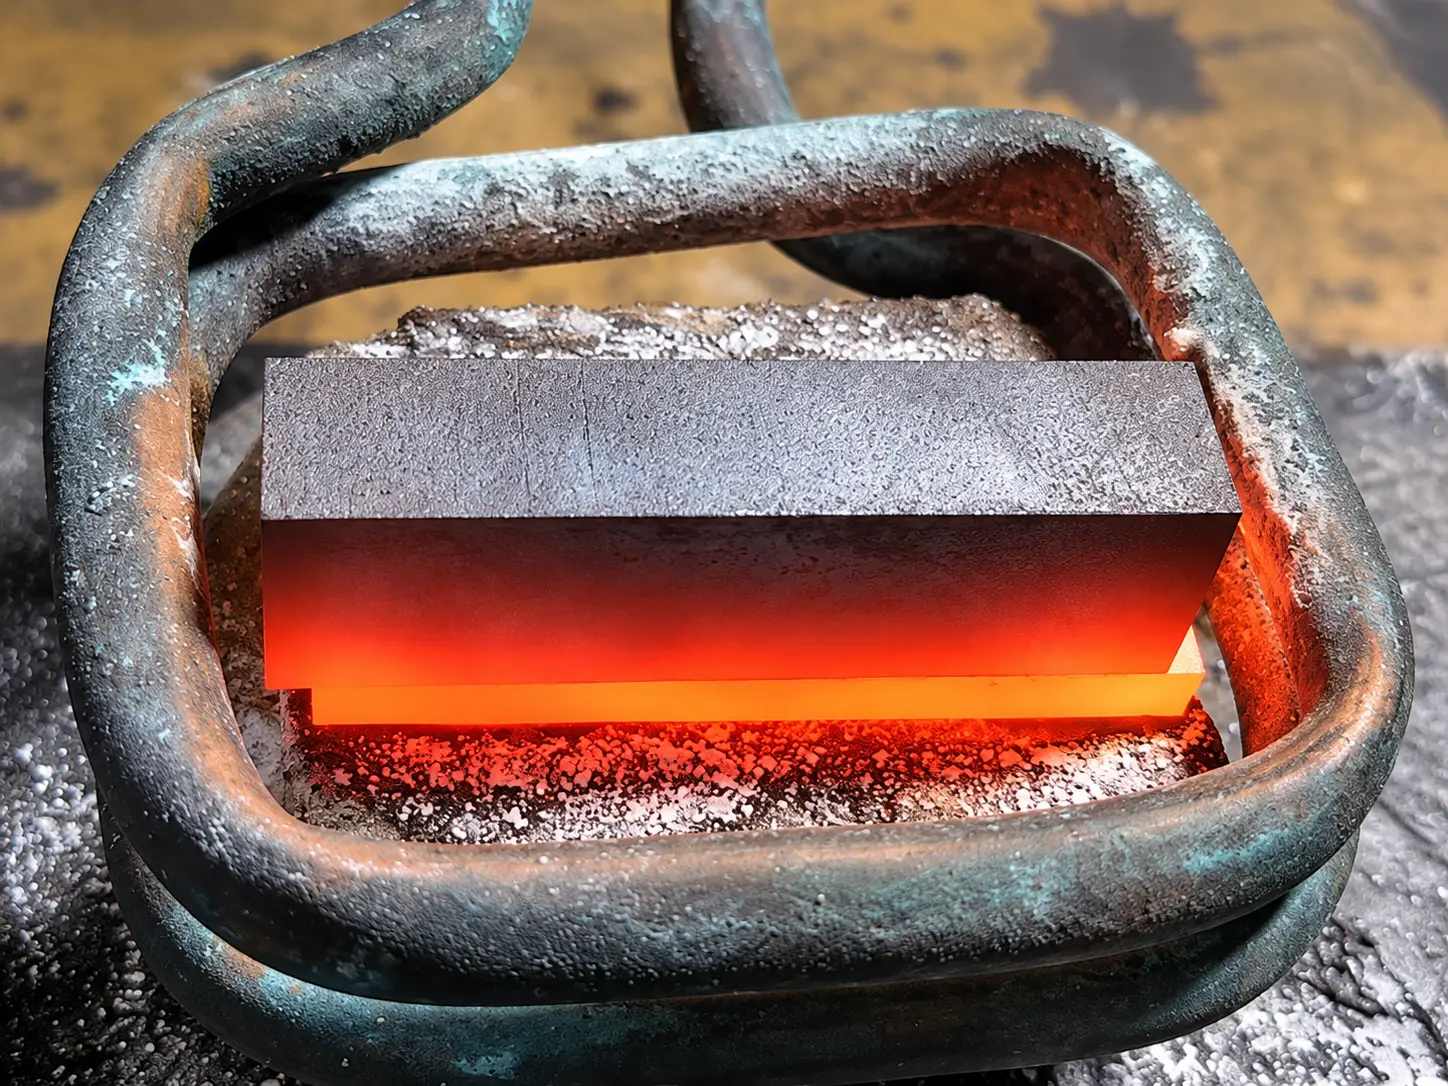
⑤การให้ความร้อนด้วยเหนี่ยวนำ. ส่วนเพลาที่เลือกจะผ่านโซนการทำความร้อนแบบเหนี่ยวนำและถึงสภาวะการทำความร้อนที่ต้องการ.
⑥สเปรย์ดับ. น้ำยาชุบแข็งจะถูกนำไปใช้กับบริเวณที่ได้รับความร้อนเพื่อให้ได้ผลลัพธ์การชุบแข็งพื้นผิวตามที่กำหนด.
⑦การขนย้ายชิ้นงานภายใน. กลไกการส่งผ่านของเครื่องจะเคลื่อนชิ้นงานตามลำดับการทำงานที่ตั้งโปรแกรมไว้.
ทั้งสองสถานีได้รับการออกแบบให้ดำเนินการชุบแข็งด้วยการเหนี่ยวนำตามลำดับพร้อมกัน.
Ⅴ. คอยล์เหนี่ยวนำอิสระและสเปรย์ดับที่แต่ละสถานี
แต่ละสถานีงานมีอุปกรณ์เฉพาะของตัวเอง คอยล์เหนี่ยวนำ.
การจัดเรียงนี้ช่วยให้ทั้งสองสถานีดำเนินการทำความร้อนแบบเหนี่ยวนำพร้อมกันโดยไม่ต้องอาศัยคอยล์ทำความร้อนที่ใช้ร่วมกัน.
เรขาคณิตของคอยล์, ระยะห่างในการทำความร้อนและตำแหน่งที่สัมพันธ์กับชิ้นงานเป็นปัจจัยสำคัญที่ส่งผลต่อรูปแบบการทำความร้อน.
ระหว่างดำเนินการ, ชิ้นงานจะผ่านโซนทำความร้อนเฉพาะที่ขณะหมุนและเคลื่อนที่ตามแนวแกน.
ก สเปรย์ดับ การจัดเรียงจะรวมอยู่ในกระบวนการชุบแข็งเพื่อทำให้ส่วนที่ได้รับความร้อนเย็นลงหลังจากการทำความร้อนแบบเหนี่ยวนำ.
สภาวะการให้ความร้อนและการดับจะต้องสอดคล้องกับวัสดุ, รูปทรงของชิ้นงาน, ความแข็งของพื้นผิวที่ต้องการและความลึกของตัวเรือนที่มีประสิทธิภาพ.
การจัดเรียงคอยล์อิสระยังช่วยให้สามารถประเมินการกำหนดค่าการทำความร้อนในแต่ละสถานีตามข้อกำหนดของชิ้นงานและกระบวนการที่สอดคล้องกัน.
Ⅵ. โครงสร้างเครื่องจักรและการกำหนดค่าการควบคุม
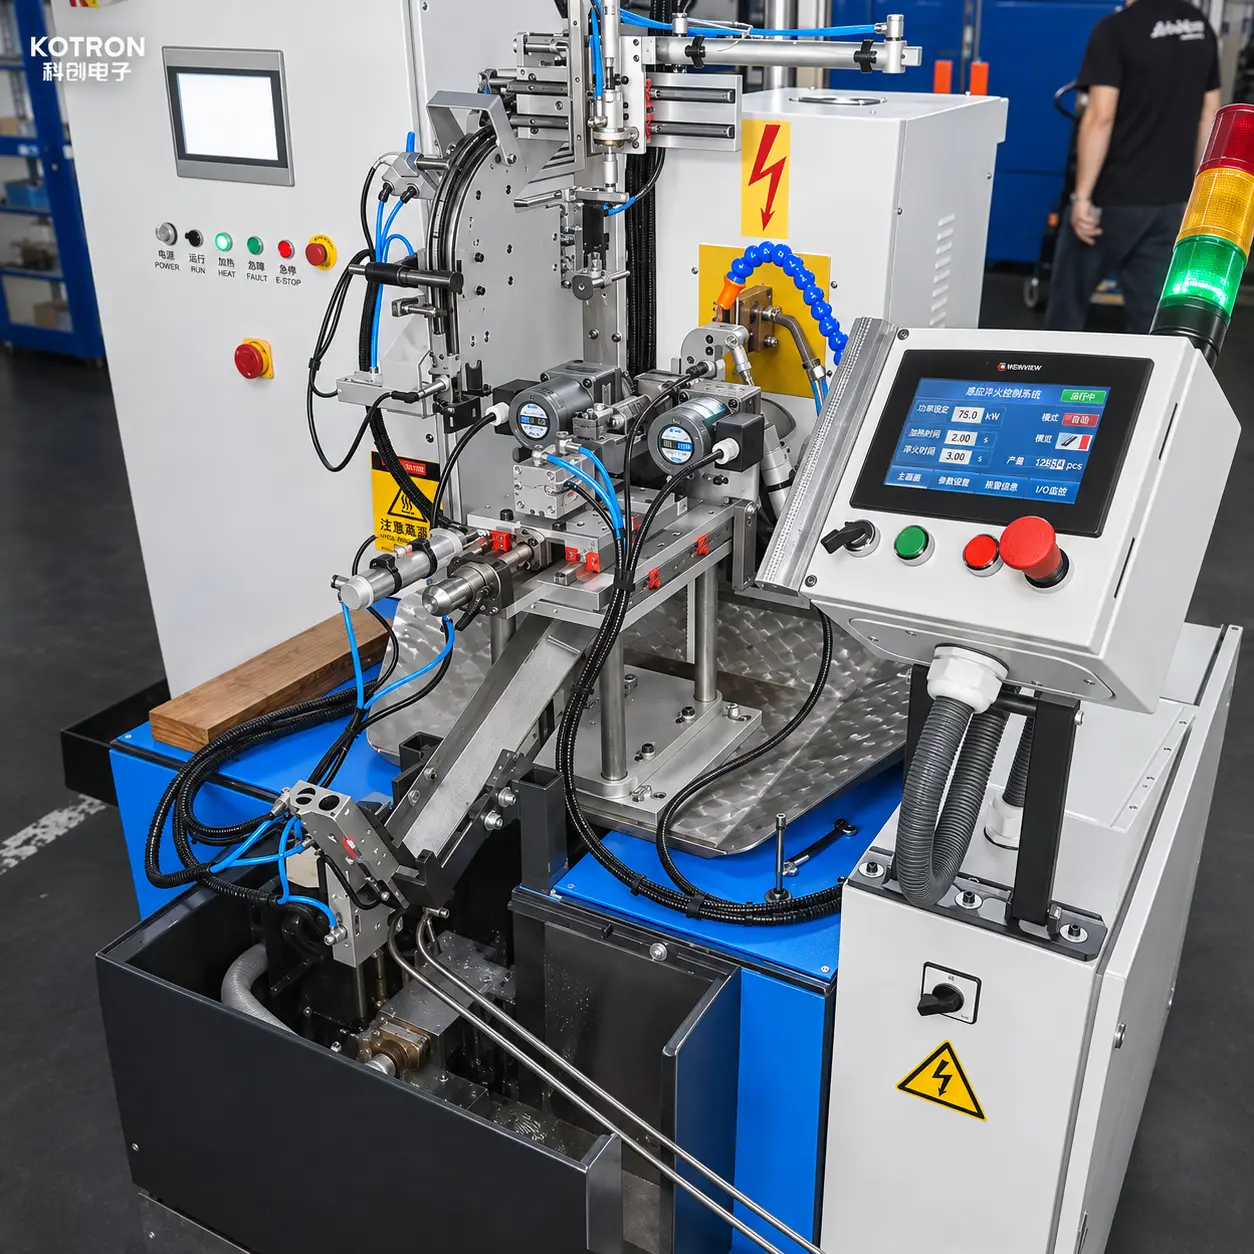
เครื่องจักรที่สมบูรณ์รวมเอาสถานีงานสองแห่งเข้าด้วยกัน, กลไกการจัดการอัตโนมัติและระบบทำความร้อนแบบเหนี่ยวนำในโครงสร้างอุปกรณ์เดียว.
แผนผังอุปกรณ์โดยรวมประกอบด้วยแผงควบคุมสำหรับผู้ปฏิบัติงาน 2 แผงซึ่งอยู่ที่ด้านหน้าของเครื่องจักร, พร้อมด้วยตู้ไฟฟ้าและอุปกรณ์เสริมที่เกี่ยวข้อง.
ระบบควบคุมประสานการหนีบชิ้นงาน, การจัดตำแหน่ง, การโอนภายใน, การเคลื่อนที่แบบหมุน, การสแกนตามแนวแกนและลำดับการแข็งตัวแบบเหนี่ยวนำ.
ข้อควรพิจารณาในการกำหนดค่ากระบวนการและอุปกรณ์ที่สำคัญ ได้แก่:
•การหนีบและการวางตำแหน่งชิ้นงาน
•ลำดับการถ่ายโอนภายใน
•ลำดับการทำงานของสถานี
•การหมุนชิ้นงาน
•ระยะการสแกนตามแนวแกน
•ความเร็วในการสแกน
•พารามิเตอร์การทำความร้อนแบบเหนี่ยวนำ
•ลำดับการดับ
•การป้องกันอุปกรณ์และสถานะการทำงาน
ควรเลือกการกำหนดค่าทางไฟฟ้าและการควบคุมขั้นสุดท้ายตามข้อกำหนดของชิ้นงานและการผลิตจริง.
Ⅶ. การประมวลผลรูปทรงเพลาต่างๆ
นอกจากเพลาสมดุลเครื่องยนต์รถจักรยานยนต์แล้ว, แพลตฟอร์มอุปกรณ์เดียวกันยังแสดงให้เห็นว่ากำลังประมวลผลส่วนประกอบเพลาอื่นที่มีรูปทรงภายนอกที่แตกต่างกัน.
แตกต่าง การออกแบบเพลา อาจจะมีความแตกต่างกัน:
•ความยาวโดยรวม
•เส้นผ่านศูนย์กลางเพลา
•ส่วนขั้นบันได
•โครงสร้างประหลาด
•ตำแหน่งหนีบ
•พื้นที่แข็งที่จำเป็น
อุปกรณ์ติดตั้งที่สอดคล้องกัน, ขดลวดเหนี่ยวนำและพารามิเตอร์การประมวลผลควรได้รับการประเมินตามแต่ละชิ้นงาน.
การหนีบอัตโนมัติ, กลไกการกำหนดตำแหน่งและการถ่ายโอนภายในยังต้องสอดคล้องกับรูปทรงและข้อกำหนดในการจัดการของส่วนประกอบที่เลือกอีกด้วย.
สิ่งนี้แสดงให้เห็นถึงการใช้งานของอุปกรณ์กับรูปทรงเพลาที่แตกต่างกัน โดยไม่คิดว่าส่วนประกอบทุกชิ้นสามารถใช้เครื่องมือหรือการตั้งค่ากระบวนการที่เหมือนกันได้.
Ⅷ. ข้อกำหนดทางเทคนิคสำหรับการเลือกอุปกรณ์
ไม่สามารถเลือกการกำหนดค่าการชุบแข็งด้วยการเหนี่ยวนำที่ถูกต้องได้จากเส้นผ่านศูนย์กลางของชิ้นงานเพียงอย่างเดียว.
วัสดุ, รูปทรงชิ้นส่วน, ต้องมีการประเมินพื้นที่แข็งตัวและข้อกำหนดการผลิตที่ต้องการร่วมกัน.
ข้อมูลชิ้นงาน
•ชื่อชิ้นส่วน
•วัสดุและเกรด
•ความยาวโดยรวม
•เส้นผ่านศูนย์กลางสูงสุดและต่ำสุด
•น้ำหนักชิ้นงาน
•การวาดภาพส่วนประกอบ
ข้อกำหนดในการชุบแข็ง
•ตำแหน่งการชุบแข็งที่ต้องการ
•ความยาวพื้นที่แข็งตัว
•ความแข็งผิวที่ต้องการ
•ความลึกของตัวเรือนชุบแข็งอย่างมีประสิทธิภาพ
•อนุญาตให้มีการเสียรูปและความคลาดเคลื่อนของมิติ
ข้อกำหนดด้านการผลิตและระบบอัตโนมัติ
•ผลผลิตที่ต้องการ
•การทำงานของสถานีคู่พร้อมกัน
•วิธีการจับยึดชิ้นงาน
•ข้อกำหนดด้านตำแหน่ง
•ลำดับการถ่ายโอนภายใน
•วิธีการขนถ่ายภายนอก
•รอบการประมวลผลที่จำเป็น
•ข้อกำหนดการรวมสายการผลิต
ขึ้นอยู่กับรายละเอียดเหล่านี้, โครงสร้างเครื่อง, แหล่งจ่ายไฟเหนี่ยวนำ, ความถี่ในการทำงาน, ขดลวดเหนี่ยวนำ, อุปกรณ์ติดตั้งในการทำงาน, กลไกการจัดการและการเตรียมการดับสามารถประเมินร่วมกันได้.
Ⅸ. คำถามที่พบบ่อย
คลิกคำถามเพื่อขยายคำตอบ.
ทั้งสองสถานีสามารถทำงานพร้อมกันได้?
ได้. เครื่องจักรได้รับการออกแบบให้มีสถานีงาน 2 แห่งที่สามารถดำเนินการชุบแข็งด้วยการเหนี่ยวนำได้พร้อมๆ กัน.
แต่ละสถานีมีขดลวดเหนี่ยวนำของตัวเองหรือไม่?
ได้. สถานีทำงานแต่ละแห่งมีคอยล์เหนี่ยวนำเฉพาะ, ช่วยให้ทั้งสองสถานีดำเนินการกระบวนการทำความร้อนตามลำดับพร้อมกัน.
เครื่องจะหนีบและวางตำแหน่งชิ้นงานโดยอัตโนมัติหรือไม่?
ได้. เครื่องประกอบด้วยกลไกอัตโนมัติภายในสำหรับการหนีบและการวางตำแหน่งชิ้นงาน.
เครื่องมีการถ่ายโอนชิ้นงานอัตโนมัติหรือไม่?
ได้. กลไกการถ่ายโอนภายในถูกรวมเข้ากับอุปกรณ์เพื่อเคลื่อนย้ายชิ้นงานระหว่างลำดับการประมวลผล.
เครื่องมีการขนถ่ายภายนอกอัตโนมัติหรือไม่?
ตัวเครื่องได้ยืนยันการหนีบอัตโนมัติภายใน, ฟังก์ชั่นการวางตำแหน่งและการถ่ายโอน. การจัดเตรียมการขนถ่ายภายนอกจะขึ้นอยู่กับการกำหนดค่าสายการผลิตจริง.
เครื่องทำให้เพลาบาลานซ์ของรถจักรยานยนต์แข็งตัวได้อย่างไร?
ชิ้นงานถูกวางในแนวตั้งและหมุนขณะเคลื่อนที่ไปตามทิศทางตามแนวแกนผ่านโซนการให้ความร้อนแบบเหนี่ยวนำ. ส่วนเพลาที่เลือกจะถูกทำให้ร้อนและดับด้วยสเปรย์ในภายหลัง.
เหตุใดชิ้นงานจึงหมุนระหว่างการชุบแข็งแบบเหนี่ยวนำ?
การหมุนช่วยให้กระบวนการทำความร้อนแบบเหนี่ยวนำครอบคลุมเส้นรอบวงของส่วนเพลาที่เลือก แทนที่จะให้ความร้อนเพียงด้านเดียวของชิ้นงาน.
จุดประสงค์ของการเคลื่อนที่แบบสแกนตามแนวแกนคืออะไร?
การสแกนตามแนวแกนช่วยให้ตำแหน่งการทำความร้อนเคลื่อนที่ไปตามเพลาได้, ทำให้สามารถชุบแข็งส่วนหรือความยาวที่กำหนดตามกระบวนการที่ตั้งโปรแกรมไว้ได้.
เครื่องจักรสามารถประมวลผลส่วนประกอบอื่นๆ ของเพลาได้หรือไม่?
อุปกรณ์ยังแสดงให้เห็นว่ากำลังประมวลผลส่วนประกอบเพลาอื่นที่มีรูปทรงต่างกัน. ความเหมาะสมของชิ้นงานเพิ่มเติมขึ้นอยู่กับขนาด, ข้อกำหนดฟิกซ์เจอร์และข้อกำหนดการชุบแข็ง.
กำลังไฟฟ้าเหนี่ยวนำที่ต้องการเลือกอย่างไร?
การเลือกกำลังขึ้นอยู่กับวัสดุชิ้นงาน, ขนาด, บริเวณที่ต้องทำให้แข็ง, ความลึกที่ต้องการของกรณี, เวลาทำความร้อนและวงจรการผลิต. แนะนำให้ใช้การเขียนแบบชิ้นงานและการชุบแข็งสำหรับการประเมินอุปกรณ์.
Ⅹ. ขอโซลูชันการแข็งตัวด้วยการเหนี่ยวนำเพลาสมดุลแบบกำหนดเอง
เพลาสมดุลของเครื่องยนต์รถจักรยานยนต์มีข้อกำหนดทางเรขาคณิตและการแข็งตัวของพื้นผิวที่เฉพาะเจาะจง.
ระบบชุบแข็งด้วยการเหนี่ยวนำที่เหมาะสมจำเป็นต้องประสานงานกับการจัดการชิ้นงานแบบอัตโนมัติ, การหนีบแนวตั้ง, การจัดตำแหน่ง, การโอนภายใน, การสแกนแบบหมุน, การทำความร้อนแบบเหนี่ยวนำเฉพาะจุดและการดับสเปรย์.
การกำหนดค่าสถานีคู่นี้ให้ตำแหน่งการทำงานสองตำแหน่งพร้อมกัน, แต่ละอันมีคอยล์เหนี่ยวนำและกลไกการจัดการชิ้นงานอัตโนมัติ.
เพื่อช่วยเราประเมินวิธีแก้ปัญหาที่เหมาะสม, กรุณาระบุ:
•การวาดเพลาสมดุลหรือรูปถ่ายตัวอย่าง
•วัสดุชิ้นงานและเกรด
•ขนาดและน้ำหนักโดยรวม
•ตำแหน่งที่แข็งกระด้างที่จำเป็น
•ข้อกำหนดความแข็งผิว
•ความลึกของเคสที่มีประสิทธิภาพ
•ผลผลิตที่ต้องการ
•ข้อกำหนดในการขนถ่ายชิ้นงานภายนอก
ขึ้นอยู่กับรายละเอียดเหล่านี้, เราสามารถประเมินการจัดวางเครื่องแบบดูอัลสเตชั่นได้, กลไกการจัดการอัตโนมัติ, แหล่งจ่ายไฟเหนี่ยวนำ, ความถี่ในการทำงาน, ขดลวดเหนี่ยวนำ, อุปกรณ์ติดตั้งและกระบวนการชุบแข็ง.
ส่งแบบร่างและข้อกำหนดของชิ้นงานของคุณ
ระบุรายละเอียดข้างต้น แล้วเราจะประเมินการกำหนดค่าเครื่องแบบสถานีคู่, แหล่งจ่ายไฟเหนี่ยวนำ, ขดลวด, การติดตั้งและกระบวนการชุบแข็งสำหรับเพลาสมดุลของคุณ.