เครื่องหดตัวแบบเหนี่ยวนำที่อยู่อาศัยมอเตอร์อัตโนมัติสำหรับการประกอบสเตเตอร์
Ⅰ. เครื่องจักรลดขนาดตัวเรือนมอเตอร์อัตโนมัติกำลังทำงาน
วิดีโอ 1 — ตัวเรือนมอเตอร์อัตโนมัติเชิงเส้นและสายการประกอบสเตเตอร์
วิดีโอ 2 — เครื่องฟิตติ้งหดตัวเรือนมอเตอร์โรตารีสี่สถานี
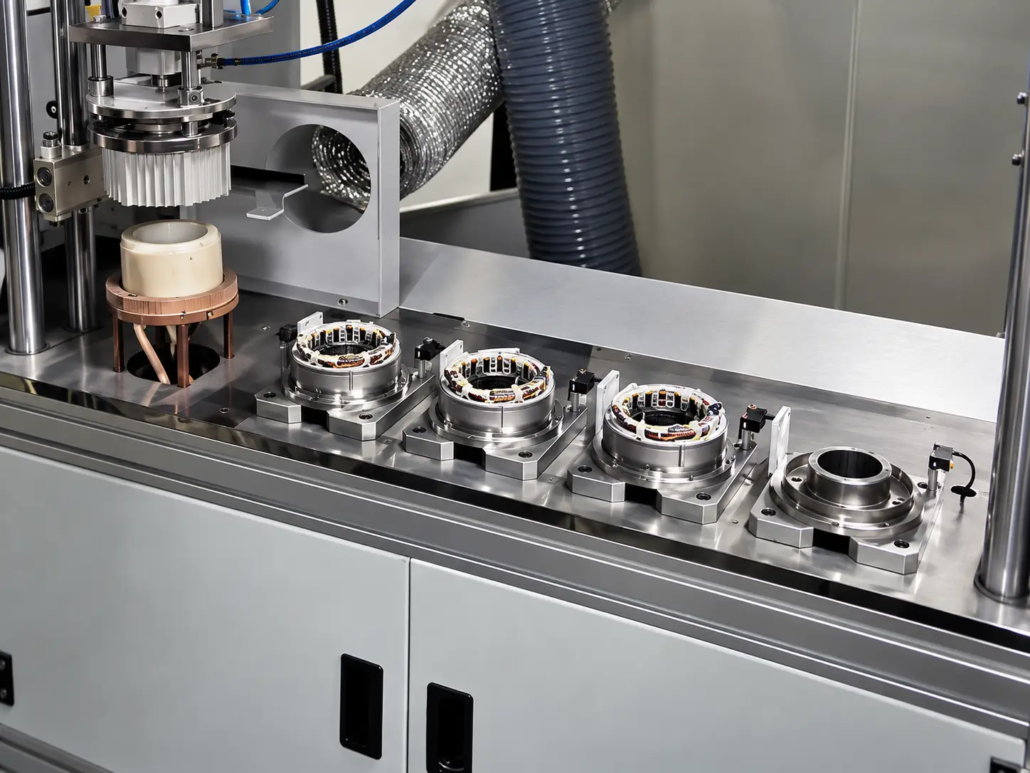
การกำหนดค่าทั้งสองนี้สาธิตวิธีการ การทำความร้อนแบบเหนี่ยวนำและการแทรกสเตเตอร์อัตโนมัติ สามารถรวมเข้ากับการผลิตประกอบมอเตอร์ได้.
ระบบเชิงเส้นตรงจัดสถานีประมวลผลตามเส้นทางการผลิต, ในขณะที่ระบบโรตารีใช้ตารางดัชนีสี่สถานีเพื่อถ่ายโอนชิ้นงานระหว่างตำแหน่งที่กำหนด.
การกำหนดค่าทั้งสองสามารถปรับให้เข้ากับส่วนประกอบมอเตอร์จริงได้, ลำดับการประกอบ, และข้อกำหนดการผลิต.
Ⅱ. ความท้าทายในการประกอบอุปกรณ์หดแบบสเตเตอร์ถึงตัวเรือน
โดยทั่วไปสเตเตอร์ของมอเตอร์จะถูกยึดไว้ภายในตัวเรือนโดยผ่านการแทรกแซง. ระหว่างการประกอบ, ต้องมีช่องว่างเพียงพอในการใส่สเตเตอร์โดยไม่มีความต้านทานทางกลหรือความเสียหายมากเกินไป.
จำเป็นต้องพิจารณาเงื่อนไขหลายประการ:
•การกวาดล้างการประกอบ: ตัวเรือนจะต้องขยายให้เพียงพอเพื่อรองรับสเตเตอร์ระหว่างการใส่.
•สภาพความร้อน: ตัวเรือนต้องถึงสภาวะความร้อนที่ต้องการโดยไม่เกินขีดจำกัดอุณหภูมิของวัสดุหรือส่วนประกอบที่เกี่ยวข้อง.
•การจัดตำแหน่งสเตเตอร์: สเตเตอร์และตัวเรือนต้องอยู่ในตำแหน่งที่ถูกต้องระหว่างการใส่.
•แรงแทรก: ควรตรวจสอบการโหลดทางกลเพื่อช่วยระบุความต้านทานที่ผิดปกติ.
•การแปรผันของมิติ: ความคลาดเคลื่อนของรูเจาะที่อยู่อาศัย, เส้นผ่านศูนย์กลางภายนอกของสเตเตอร์, และ การรบกวนที่ระบุ ส่งผลต่อสภาวะการทำความร้อนและการประกอบที่ต้องการ.
การกวาดล้างไม่เพียงพอหรือการจัดตำแหน่งที่ไม่ถูกต้องอาจเพิ่มความต้านทานการแทรก และอาจสร้างความเสียหายให้กับตัวเรือนหรือสเตเตอร์ได้.
ระบบข้อต่อแบบหดตัวอัตโนมัติจะประสานการทำความร้อนของตัวเรือน, การวางตำแหน่งชิ้นงาน, และการใส่สเตเตอร์เพื่อรองรับกระบวนการประกอบที่มีการควบคุม.
Ⅲ. การทำความร้อนแบบเหนี่ยวนำของตัวเรือนมอเตอร์อะลูมิเนียมและเหล็กหล่อ
วิดีโอ 3 — กระบวนการทำความร้อนเหนี่ยวนำที่อยู่อาศัยมอเตอร์แบบสแตนด์อโลน
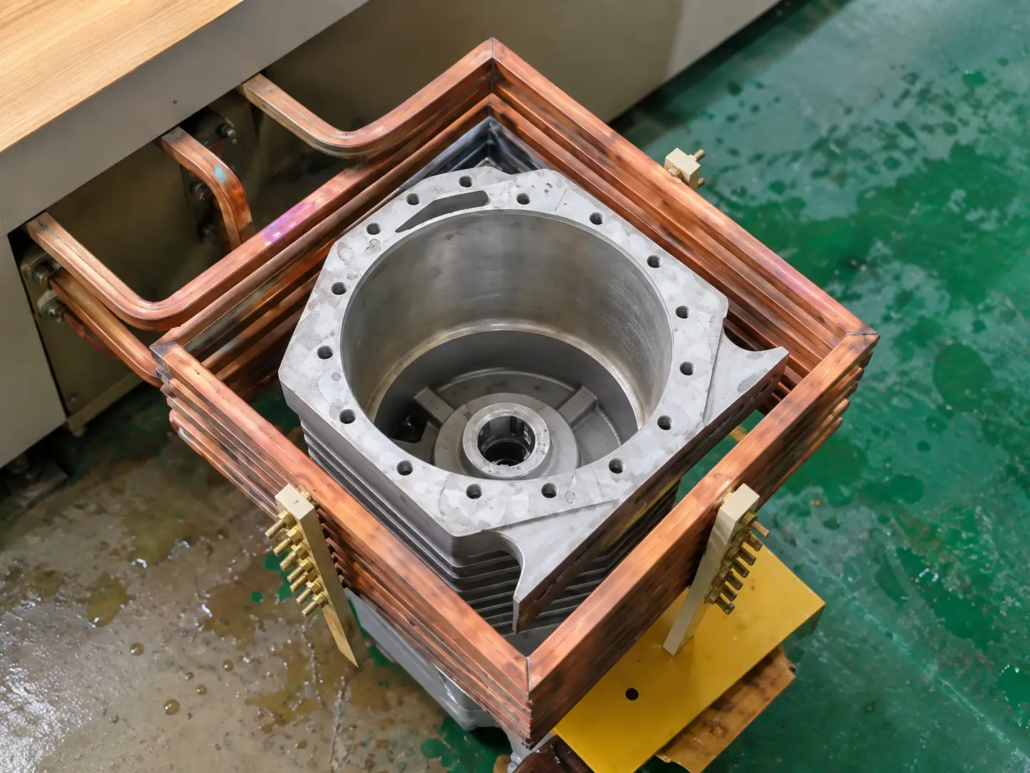
การทำความร้อนแบบเหนี่ยวนำจะขยายรูของตัวเรือนมอเตอร์เพื่อให้มีระยะห่างที่จำเป็นสำหรับการใส่สเตเตอร์. สภาพความร้อนที่ต้องการขึ้นอยู่กับวัสดุของตัวเครื่อง, เส้นผ่านศูนย์กลางเจาะ, การรบกวน, อุณหภูมิส่วนประกอบเริ่มต้น, และระยะเวลาในการประกอบ.
ตัวเรือนมอเตอร์อะลูมิเนียม
อลูมิเนียมมีค่าสัมประสิทธิ์การขยายตัวทางความร้อนค่อนข้างสูง, ซึ่งสามารถเป็นประโยชน์สำหรับการประกอบที่เหมาะสมกับการรบกวนความร้อน.
อย่างไรก็ตาม, ของมัน คุณสมบัติทางไฟฟ้าและความร้อน ต้องพิจารณาเมื่อเลือกระบบทำความร้อนแบบเหนี่ยวนำ. การออกแบบตัวเหนี่ยวนำ, ความถี่ในการทำงาน, พลัง, เวลาในการให้ความร้อน, และการตอบสนองอุณหภูมิได้รับการกำหนดค่าตามรูปทรงและวัสดุของตัวเรือน.
ตัวเรือนมอเตอร์เหล็กหล่อ
ตัวเรือนมอเตอร์เหล็กหล่อยังสามารถให้ความร้อนเพื่อข้อต่อหดได้, แต่เป็นแม่เหล็กไฟฟ้า, ความร้อน, และลักษณะทางกลแตกต่างจากอะลูมิเนียม.
ดังนั้นจึงต้องประเมินพารามิเตอร์การทำความร้อนและเครื่องมือสำหรับตัวเรือนจริง แทนที่จะคิดว่าการกำหนดค่าเดียวเหมาะสำหรับวัสดุทั้งสองโดยไม่มีการปรับเปลี่ยน.
นอกจากนี้ยังสามารถจัดหาหน่วยทำความร้อนแบบเหนี่ยวนำเป็นโซลูชันแบบสแตนด์อโลนได้เมื่อไม่จำเป็นต้องใส่สเตเตอร์อัตโนมัติ.
Ⅳ. การแทรกสเตเตอร์อัตโนมัติ, การตอบสนองอุณหภูมิและการตรวจสอบแรง
กระบวนการประกอบอัตโนมัติจะประสานการทำความร้อนแบบเหนี่ยวนำและการใส่สเตเตอร์ เพื่อให้มีช่องว่างในการประกอบที่จำเป็นเมื่อสเตเตอร์เข้าสู่ตัวเครื่อง.
①การวางตำแหน่งตัวเรือนมอเตอร์
ตัวเรือนตั้งอยู่ในอุปกรณ์ยึดที่ออกแบบมาเพื่อรูปทรงของมัน, ขนาด, และทิศทางการประกอบ.
②การเหนี่ยวนำความร้อนและการตอบสนองอุณหภูมิ
ตัวเครื่องได้รับความร้อนตามการตั้งค่ากระบวนการที่กำหนดไว้. การตอบสนองอุณหภูมิ ใช้เพื่อตรวจสอบสภาพความร้อนและสนับสนุนกระบวนการควบคุมอุณหภูมิที่กำหนดค่าไว้.
การจัดเรียงการวัดและวิธีการควบคุมขึ้นอยู่กับการกำหนดค่าอุปกรณ์และข้อกำหนดของชิ้นงาน.
③การแทรกสเตเตอร์อัตโนมัติ
สเตเตอร์อยู่ในแนวเดียวกับตัวเรือนที่ให้ความร้อนและใส่เข้าไปโดยใช้กลไกการประกอบอัตโนมัติ.
เครื่องมือแทรก, การเคลื่อนไหว, และการวางตำแหน่งได้รับการกำหนดค่าตามเรขาคณิตของสเตเตอร์, ที่อยู่อาศัยเบื่อ, และความลึกในการประกอบที่ต้องการ.
④การตรวจสอบแรงแทรก
ระบบจะตรวจสอบแรงแทรกระหว่างการประกอบ, ให้ข้อมูลเกี่ยวกับการโหลดทางกลและช่วยระบุความต้านทานที่ผิดปกติ.
การตรวจสอบแรงสนับสนุนการสังเกตกระบวนการ แต่ไม่ได้แทนที่การตรวจสอบขนาดหรือการตรวจสอบคุณภาพการประกอบอื่นๆ ที่จำเป็น.
⑤การหล่อเย็นและการรบกวนแบบพอดี
หลังจากใส่แล้ว, ตัวเรือนจะเย็นลงและหดตัวรอบๆ สเตเตอร์, ก่อให้เกิดการรบกวนที่ระบุพอดี.
สภาพการประกอบขั้นสุดท้ายขึ้นอยู่กับขนาดของส่วนประกอบ, คุณสมบัติของวัสดุ, สภาพอุณหภูมิ, และการรบกวนที่กำหนด.
Ⅴ. การกำหนดค่าชุดประกอบโรตารีเชิงเส้นและสี่สถานี
KOTRON นำเสนออุปกรณ์อัตโนมัติสองแบบสำหรับการใช้งานข้อต่อลดขนาดตัวเรือนมอเตอร์.
สายการประกอบตัวเรือนมอเตอร์เชิงเส้นอัตโนมัติ
การกำหนดค่าเชิงเส้นจะจัดเรียงสถานีประมวลผลและประกอบตามเส้นทางการผลิต.
ขึ้นอยู่กับการใช้งาน, สายสามารถประสานงานการจัดการที่อยู่อาศัยได้, การให้ความร้อนแบบเหนี่ยวนำ, การวางตำแหน่งสเตเตอร์, และการแทรก. เค้าโครงสามารถพัฒนาตามลำดับกระบวนการที่ต้องการและบูรณาการกับการดำเนินการผลิตอื่นๆ ได้.
เครื่องลดขนาดตัวเรือนมอเตอร์โรตารีสี่สถานี
การกำหนดค่าแบบหมุนใช้ตารางดัชนีสี่สถานีเพื่อย้ายชิ้นงานระหว่างตำแหน่งการประมวลผลที่กำหนด.
การทำความร้อนและการประกอบชิ้นส่วนจะจัดขึ้นรอบๆ แท่นหมุน. ฟังก์ชั่นที่กำหนดให้กับแต่ละสถานีจะขึ้นอยู่กับการออกแบบอุปกรณ์และข้อกำหนดของชิ้นงาน.
การเลือกการกำหนดค่าที่เหมาะสม
| การพิจารณา | สายการประกอบเชิงเส้น | เครื่องโรตารี่สี่สถานี |
|---|---|---|
| เค้าโครง | สถานีตามเส้นทางการผลิต | สถานีรอบโต๊ะดัชนี |
| การเคลื่อนไหวของชิ้นงาน | การถ่ายโอนเชิงเส้นระหว่างสถานี | การเคลื่อนที่แบบหมุนแบบดัชนี |
| บูรณาการการผลิต | สามารถจัดการดำเนินงานต้นน้ำและปลายน้ำได้ | การดำเนินการหลายอย่างที่จัดขึ้นรอบๆ แท่นหมุน |
| การจัดเครื่องมือ | ตามลำดับสถานีที่ต้องการ | ขึ้นอยู่กับตำแหน่งของสถานีและข้อกำหนดในการจัดทำดัชนี |
| ปัจจัยการคัดเลือก | การจัดการชิ้นงาน, ลำดับกระบวนการ, ช่องว่าง, และความต้องการในการผลิต | การจัดการชิ้นงาน, ลำดับกระบวนการ, ช่องว่าง, และความต้องการในการผลิต |
เค้าโครงที่เหมาะสมขึ้นอยู่กับการดำเนินการที่จำเป็น, ขนาดตัวเรือนและสเตเตอร์, การจัดการวัสดุ, พื้นที่ว่าง, และกำลังการผลิตเป้าหมาย.
ต้องประเมินรอบเวลาจริงสำหรับกระบวนการประกอบเฉพาะ แทนที่จะพิจารณาจากโครงร่างเครื่องจักรเพียงอย่างเดียว.
Ⅵ. โครงมอเตอร์และการกำหนดค่าอุปกรณ์ที่เกี่ยวข้อง
เครื่องฟิตติ้งการหดตัวของตัวเรือนมอเตอร์ได้รับการออกแบบมาสำหรับการใช้งานที่การขยายตัวของตัวเรือนแบบควบคุมจะมีระยะห่างที่จำเป็นสำหรับการใส่สเตเตอร์.
การใช้งานทั่วไปได้แก่:
•ตัวเรือนมอเตอร์อะลูมิเนียมและชุดสเตเตอร์
•ตัวเรือนมอเตอร์เหล็กหล่อและชุดสเตเตอร์
•ชุดประกอบตัวเรือนมอเตอร์ปั้มน้ำ
•ตัวเรือนมอเตอร์ที่มีเส้นผ่านศูนย์กลางรูเจาะและการออกแบบโครงสร้างต่างกัน
•แกนสเตเตอร์เปลือยและชุดประกอบสเตเตอร์แบบบาดแผลที่เหมาะสม
การกำหนดค่าอุปกรณ์ขึ้นอยู่กับส่วนประกอบมอเตอร์จริงและข้อกำหนดในการประกอบ.
ปัจจัยที่เกี่ยวข้อง ได้แก่ รูปทรงของตัวเรือน, ขนาดสเตเตอร์, การรบกวน, ทิศทางการแทรก, คุณสมบัติของวัสดุ, และการสัมผัสกับอุณหภูมิที่อนุญาต.
สำหรับการประกอบสเตเตอร์บาดแผล, กระบวนการนี้ต้องคำนึงถึงขีดจำกัดทางความร้อนของฉนวนที่คดเคี้ยวและส่วนประกอบที่ไวต่ออุณหภูมิอื่นๆ.
ชิ้นงานที่แตกต่างกันอาจต้องใช้ตัวเหนี่ยวนำเฉพาะ, อุปกรณ์จับยึด, เครื่องมือแทรก, หรือโปรแกรมทำความร้อน. ความเข้ากันได้ควรได้รับการยืนยันผ่าน การประเมินทางวิศวกรรม.
Ⅶ. ข้อมูลที่จำเป็นสำหรับการเลือกเครื่องลดขนาดตัวเรือนมอเตอร์
เพื่อตรวจสอบการกำหนดค่าเครื่องฟิตติ้งหดตัวของตัวเรือนมอเตอร์ที่เหมาะสม, โปรดระบุข้อมูลต่อไปนี้หากมี.
รายละเอียดที่อยู่อาศัยมอเตอร์
•ภาพวาดหรือรูปถ่ายที่อยู่อาศัย
•วัสดุ: อลูมิเนียม, เหล็กหล่อ, หรือวัสดุอื่นที่ระบุ
•เส้นผ่านศูนย์กลางรู, ขนาดโดยรวม, และความหนาของผนัง
•ความคลาดเคลื่อนมิติที่เกี่ยวข้อง
รายละเอียดสเตเตอร์
•การวาดสเตเตอร์และเส้นผ่านศูนย์กลางภายนอก
•ความยาวสเตเตอร์และความคลาดเคลื่อนของมิติ
•แกนสเตเตอร์เปลือยหรือชุดสเตเตอร์แบบบาดแผล
•ส่วนประกอบที่ไวต่ออุณหภูมิหรือข้อกำหนดของฉนวน
ข้อกำหนดในการประกอบ
•การรบกวนที่ระบุระหว่างตัวเรือนและสเตเตอร์
•ความลึกในการแทรกและการวางแนวการประกอบที่ต้องการ
•ข้อกำหนดการจัดตำแหน่งและตำแหน่ง
•ขีดจำกัดอุณหภูมิที่บังคับใช้
•ข้อกำหนดกำลังในการประกอบ, ถ้าระบุไว้
•การตรวจสอบที่จำเป็นและการตรวจสอบกระบวนการ
ข้อกำหนดการผลิต
•เป้าหมายกำลังการผลิตหรือรอบเวลา
•ข้อกำหนดในการขนถ่าย
•การจัดเรียงเชิงเส้นหรือแบบหมุนที่ต้องการ, ถ้ามี
•บูรณาการกับอุปกรณ์การผลิตที่มีอยู่
•พื้นที่ติดตั้งที่มีอยู่
•ฟังก์ชั่นอัตโนมัติที่จำเป็น
รายละเอียดเหล่านี้ช่วยกำหนดการจัดระบบทำความร้อนแบบเหนี่ยวนำ, กลไกการแทรก, เครื่องมือ และ, ฟังก์ชั่นการควบคุมกระบวนการ, และรูปแบบเครื่องที่เหมาะสม.
สำหรับการใช้งานที่เหมาะกับการรบกวนทางอุตสาหกรรมในวงกว้าง, ดูที่ สายข้อต่อหดแบบเหนี่ยวนำอัตโนมัติ.
Ⅷ. คำถามที่พบบ่อย
คลิกคำถามเพื่อขยายคำตอบ.
เครื่องจักรเครื่องเดียวสามารถรองรับทั้งตัวเรือนมอเตอร์อะลูมิเนียมและเหล็กหล่อได้?
สามารถกำหนดค่าเครื่องจักรสำหรับวัสดุทั้งสองได้เมื่อจัดระบบทำความร้อนแบบเหนี่ยวนำ, เครื่องมือ และ, และการตั้งค่ากระบวนการเหมาะสมกับส่วนประกอบที่ต้องการ. เนื่องจากอลูมิเนียมและเหล็กหล่อมีคุณสมบัติของวัสดุที่แตกต่างกัน, จะต้องประเมินสภาพความร้อนและการประกอบแยกกัน.
เหตุใดตัวเรือนมอเตอร์จึงได้รับความร้อนก่อนที่จะใส่สเตเตอร์?
เครื่องทำความร้อนจะขยายรูของตัวเรือน, สร้างช่องว่างเพิ่มเติมสำหรับการแทรก. ซึ่งจะช่วยลดความต้านทานในการประกอบและรองรับการใส่โดยไม่ต้องรับภาระทางกลมากเกินไป. อุณหภูมิที่ต้องการขึ้นอยู่กับวัสดุของตัวเครื่อง, ขนาด, การรบกวนที่ระบุ, และเงื่อนไขการประกอบ.
อะไรคือความแตกต่างระหว่างเครื่องกระชับสัดส่วนเชิงเส้นและแบบหมุน?
เครื่องจักรเชิงเส้นตรงจัดสถานีประมวลผลตามเส้นทางการผลิต. เครื่องโรตารีสี่สถานีจะถ่ายโอนชิ้นงานระหว่างตำแหน่งที่กำหนดโดยใช้ตารางดัชนี. การกำหนดค่าที่เหมาะสมขึ้นอยู่กับลำดับการประกอบ, ข้อกำหนดในการจัดการ, พื้นที่ติดตั้ง, และวัตถุประสงค์การผลิต.
Ⅸ. ขอโซลูชันการหดตัวของตัวเรือนมอเตอร์
KOTRON นำเสนออุปกรณ์ทำความร้อนแบบเหนี่ยวนำและอุปกรณ์ประกอบอัตโนมัติสำหรับการใช้งานข้อต่อหดตัวของตัวเรือนมอเตอร์.
แบ่งปันภาพวาดตัวเรือนมอเตอร์และสเตเตอร์ของคุณ, ข้อมูลวัสดุ, ข้อกำหนดการรบกวน, และเป้าหมายการผลิต. ทีมงานของเราสามารถช่วยประเมินการจัดระบบทำความร้อนแบบเหนี่ยวนำที่เหมาะสมได้, เครื่องมือแทรก, การตอบสนองของอุณหภูมิ, การตรวจสอบแรง, และการกำหนดค่าการประกอบอัตโนมัติ.