
为什么有些感应淬火机移动工件——而有些移动感应线圈
在 扫描感应淬火, 工件和感应线圈之间必须产生相对运动. 乍一看, 选择看似简单: 移动零件或移动电感器.
在实践中, 该决定会影响机器的高度, 移动质量, 振动, 定位精度和机器可以处理的工件类型.
一个短轴和一个 6 m直径齿轮显然不应该使用相同的运动布置. 即使是两个长工件,如果一个可以平稳旋转,而另一个会产生过度振动,也可能需要不同的解决方案.
因此, 感应淬火机的运动设计不仅仅是哪个驱动系统更快的问题. 更重要的问题是:
系统的哪一部分应该移动, 该运动能否在整个硬化行程中保持稳定?
| 1. 两种运动安排 | 2. 工件长度 & 机器高度 |
| 3. 重型工件 | 4. 当打火机并不更好时 |
| 5. 液压与. 机械驱动 | 6. 滑动式与. 柱式 |
| 7. 哪个更稳定? | 8. 保持扫描稳定 |
1. 扫描淬火中的两种基本运动布置
适用于一般扫描淬火机, 常用两种安排.
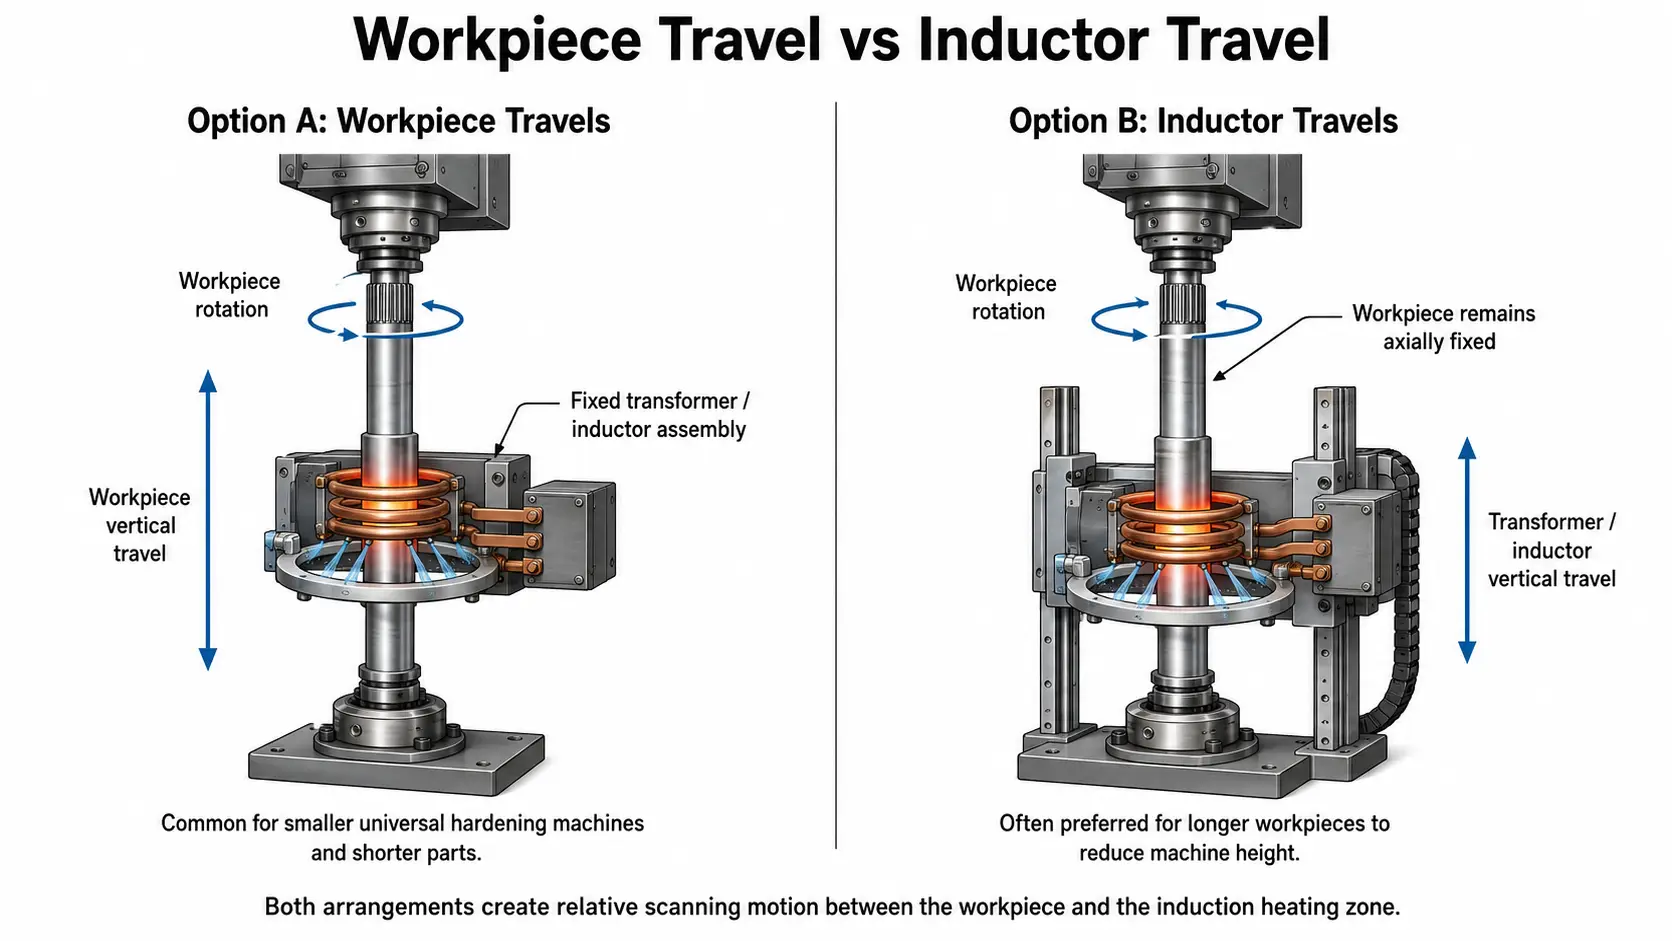
在第一个, 这 工件旋转并沿扫描方向移动, 而变压器和电感器保持在固定位置.
在第二个, 这 工件旋转但不轴向移动, 当变压器和感应器组件沿着工件移动时.
两种布置都产生相同的基本相对运动 扫描硬化. 区别在于移动质量的位置.
随着工件变长,这种差异变得越来越重要, 较重或较难支撑.
小型万能淬火机, 凸轮轴淬火机, 车轴机床和转向架淬火机床通常使用工件移动和旋转结合的方式. 对于较长的组件, 移动变压器和电感器组件可以变得更加实用.
2. 为什么工件长度可以决定移动内容
机器高度是首先考虑的因素之一.
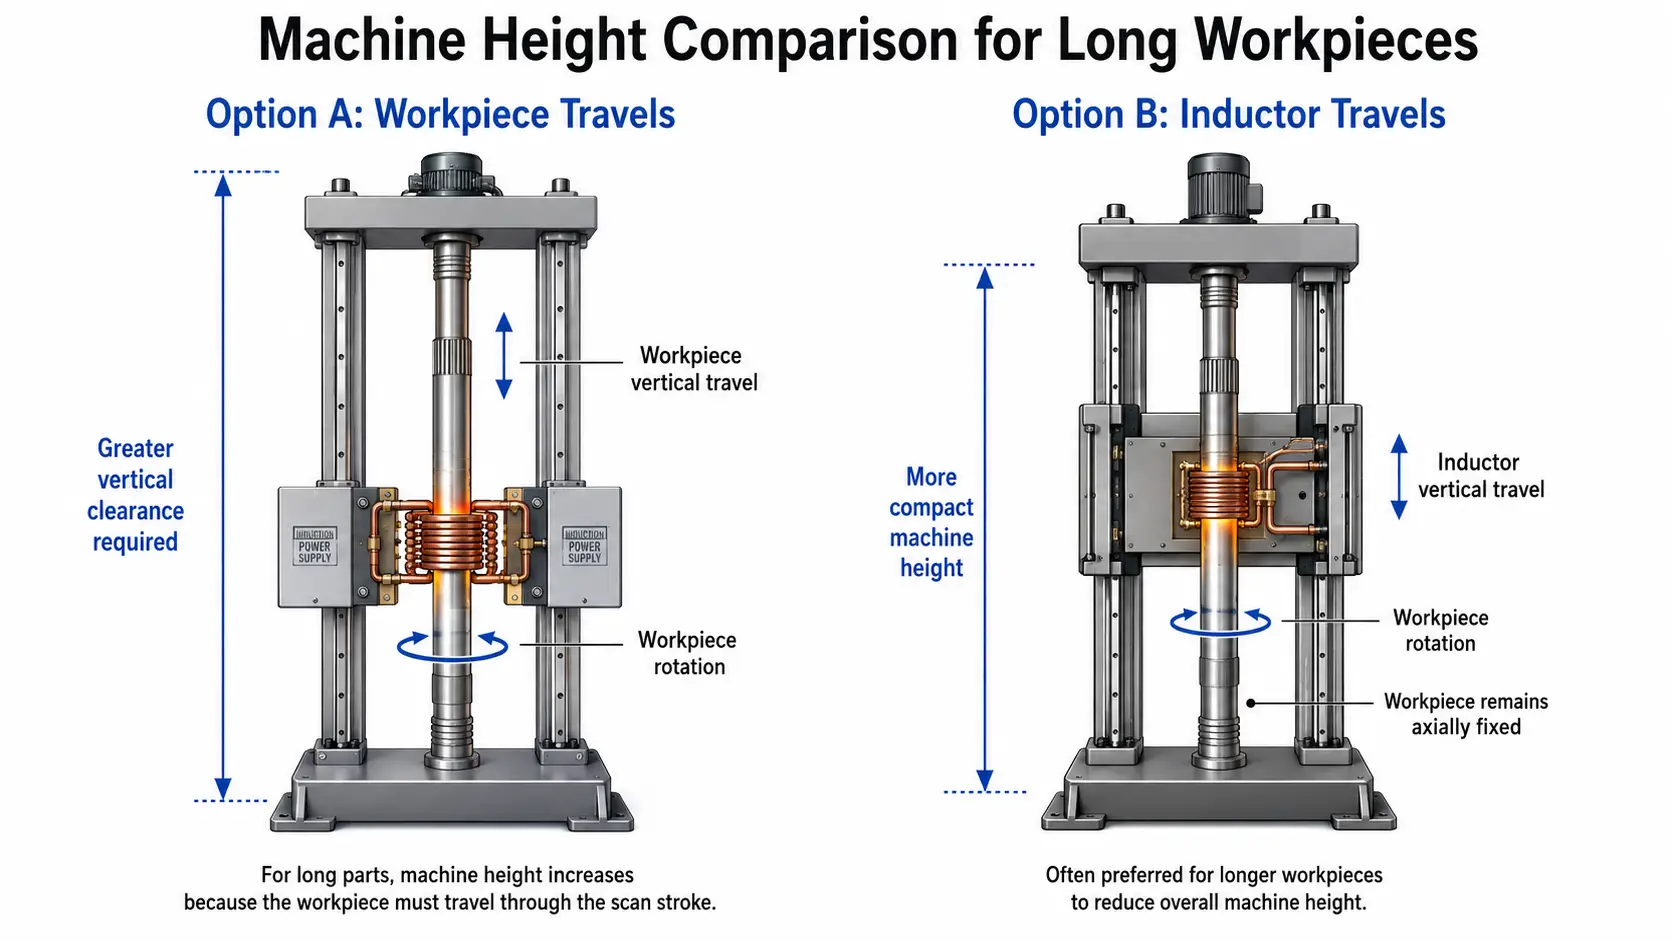
如果长工件本身必须垂直移动通过硬化区, 扫描前后机器都需要足够的空间来容纳组件.
根据所提供技术材料中的机器设计实践, 使用工件行程的扫描淬火机可能需要超过扫描长度大约两倍的总高度.
当变压器和电感器组件移动时, 所需的机器总高度可以接近略多于一个扫描长度.
这种差异变得显着 长轴.
因此, 源材料给出 大约 2 米工件长度 作为一个实际点,超过该点,立式机器通常倾向于使用变压器/电感器行程,而不是在整个扫描行程中移动工件.
这应被理解为源材料中描述的一种工程实践,而不是适用于每台机器的通用尺寸规则.
原则比具体数字更重要:
工件越长, 如果工件自身进行扫描运动,则需要的机器空间越大.
移动较小的感应组件可以显著降低整体机器高度.
3. 重型工件通常倾向于感应器移动
重量带来另一个问题.
考虑一个 大齿轮 逐齿硬化. 源材料举了一个齿轮的例子,直径约为 6 米,重量约为 20 吨.
尝试将这样的工件通过扫描行程移动将需要非常大的机械结构.
变压器和感应线圈比齿轮小得多,也轻得多. 在这种情况下, 移动加热组件自然是更方便的安排.
同样的推理也可以应用于其他非常重的组件.
当工件已经难以支撑和旋转时, 在工件一侧添加另一个较大的线性运动增加了机器的机械要求.
这并不意味着‘较重的部件应始终保持静止。’它只是意味着移动质量是设计决策中的一个重要部分.
4. 但是移动较轻的部件并不总是更好
有例外情况.
辊硬化是一个很好的例子.
一个辊既可以很长又很重, 这似乎更倾向于移动变压器和电感组件. 根据提供的材料, 然而, 用于某些轧辊硬化应用的变压器/电感器组件本身相对较重,并且在运行过程中会产生相当大的振动.
在这种情况下, 在移动工件时固定变压器和电感器可以提供更好的工艺稳定性.
这个例子说明了为什么设备设计不能简化为一个简单的规则,比如:
‘移动较轻的部件。’
真正的问题是移动系统能否在所需的速度和行程下保持稳定的运动.
振动显著的较轻组件可能比在良好支撑的机械系统上移动的较重工件产生不稳定的扫描状态.
5. 液压或机械驱动: 哪个更稳定?
运动布局决定 什么在移动. 传动系统决定 它如何移动.
所提供的机器信息将一般的淬火机床驱动系统大致分为液压和全机械类型.
液压传动具有几个实际优点. 结构可以相对简单, 驱动力大, 且行程速度可以快. 原材料中指出运动速度 多于 150 毫米/秒 在合适的系统中.
它的弱点是运动控制.
液压系统可能行程速度不够稳定且定位精度较低. 用于感应扫描淬火, 其中加热条件与扫描速度密切相关, 这可能成为一个重要的限制.
因此,源材料将液压驱动感应淬火机描述为不再受欢迎.
全机械系统可以使用多种驱动装置, 包括:
• T 型丝杠
• 滚珠丝杠
• 基于线性导轨的运动系统
它们的主要优点是行程更稳定,定位精度更高. 机械系统还使移动速度的受控变化更容易实现.
对于扫描速度和定位重复性很重要的应用场合, 这赋予机械布置明显的优势.
然而, 仍然说像滚珠丝杠这样的一个组件会自动保证硬化过程稳定是不准确的.
传动精度只是整机稳定性的一部分.
6. 滑动式和立柱式机床结构
支撑运动系统的机械结构也很重要.
提供的材料将常见的运动结构分为 滑动式 以及 柱式结构 设计.
滑板式结构
滑板式结构已被广泛应用于普通感应淬火机床.
机床床身通常是经过应力消除或时效处理的铸造或焊接结构. 这使其具有较高的承载能力和良好的结构稳定性.
其主要优点是:
• 高承载能力
• 良好的稳定性
• 适用于大型和重型工件
• 应用范围广
代价是重量和机械复杂性.
重型机床床身移动或集成性较差, 而滑动导轨和导向面可能需要更复杂的加工.
对于用于承载较重工件或在苛刻操作条件下保持稳定性的机床, 然而, 这种质量和刚性是有用的.
柱式结构
柱式机床使用较轻的支撑结构,在一些欧洲和北美的机床布局中更为常见.
其优点包括机床重量较轻和运动更灵活. 它们还可以使机床结构更容易与淬火液循环和冷却系统集成.
当工件变大或行程变长时,限制就会出现.
所提供的资料指出,柱式结构不太适合非常大或很重的零件, 并且在长行程距离下稳定性可能下降, 例如通过 工件振动.
这再次提醒我们,一台运行容易的机器并不意味着它具有最佳稳定性.
7. 那么哪种布置更稳定呢?
没有一个适用于每台感应淬火机床的单一答案.
如果问题仅涉及 驱动一致性和定位, 所提供的材料明确表明,为了实现稳定扫描和精确定位,完全机械传动优于液压传动.
但整机的稳定性不仅取决于驱动.
设计必须考虑:
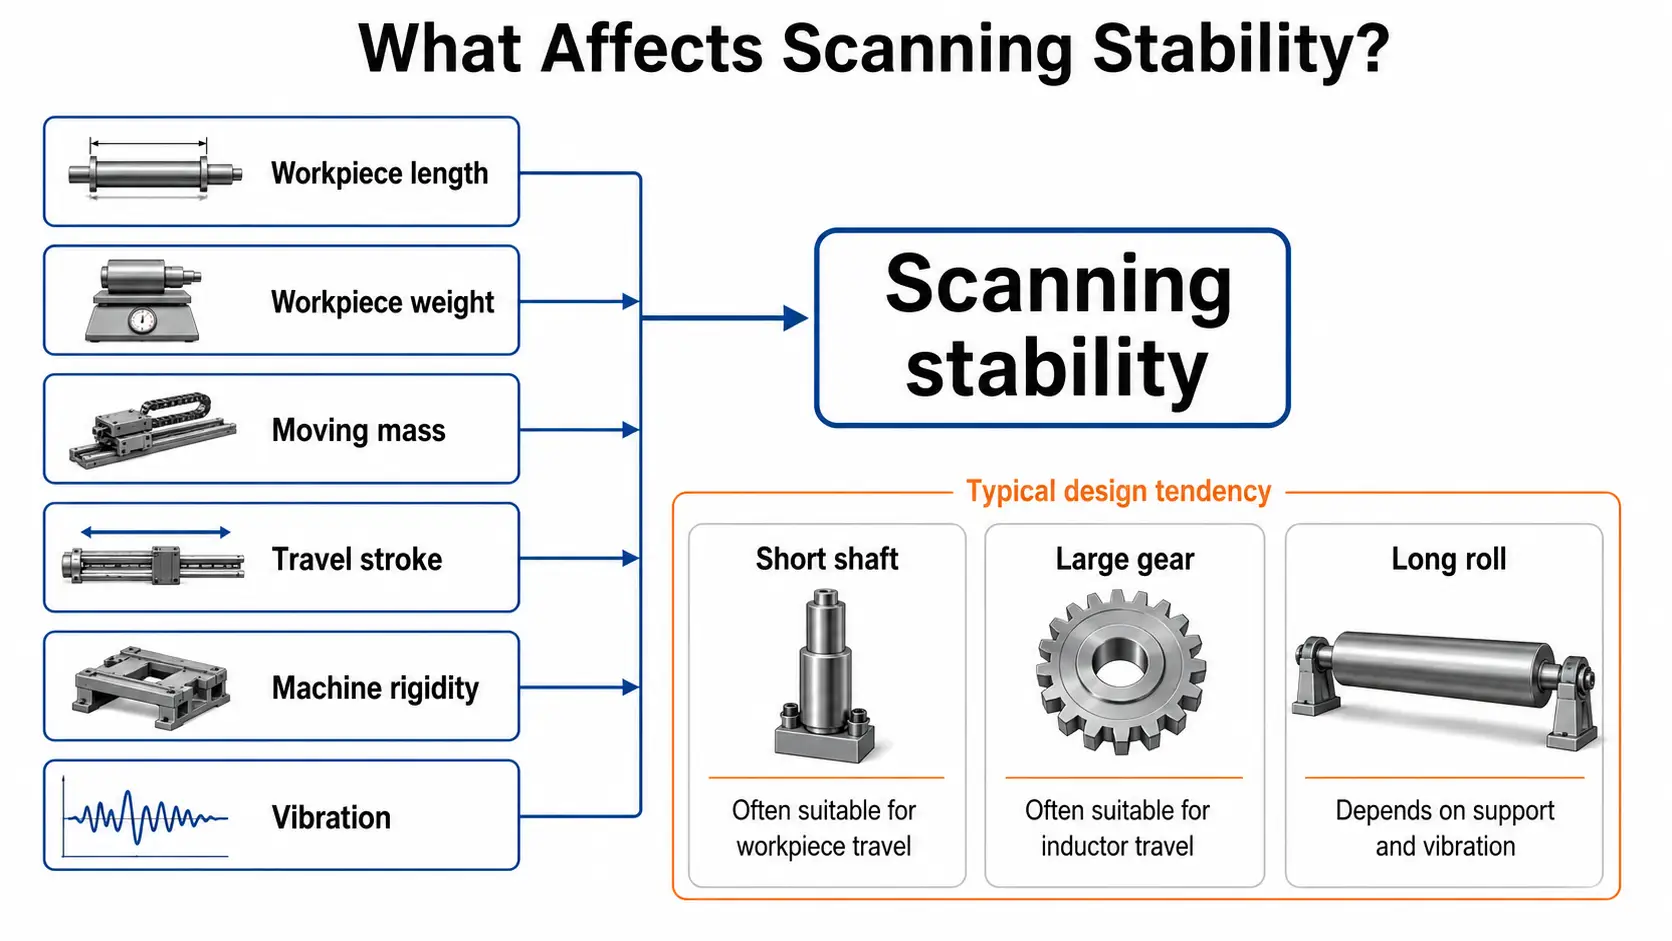
工件长度 + 工件重量 + 移动质量 + 行程 + 机床刚性 + 变压器/电感器重量 + 振动
可以通过固定的感应站高效地旋转和移动短轴.
一个长的垂直轴可能通过移动变压器和电感器来更好地硬化,这样机器就不需要过高的高度.
一个非常大的齿轮自然有利于较小感应组件的运动.
一个长滚筒似乎同样倾向于这种解决方案, 然而,重型变压器/电感组件的振动可能会改变这一决定.
这就是为什么运动设计应作为完整硬化过程的一部分进行评估,而不是从标准机械公式中选择.
8. 最佳的运动系统是能够保持扫描稳定的系统
在扫描感应淬火中, 运动会直接影响加热过程.
如果扫描速度意外变化, 工件每个部分接收到的加热时间也会变化. 定位误差也可能使淬硬区偏离其预期位置.
因此, 最佳的机械布置不一定是最快或最轻的.
是能够以足够的刚性维持所需的扫描运动的布置, 实际工件的重复性和稳定性.
对于一个 通用感应淬火机, 这个选择从几个基本问题开始:
• 该零件有多长?
• 它有多重?
• 哪个组件更容易移动?
• 需要多少行程?
• 移动组件在整个行程中是否保持稳定?
一旦这些问题得到解答, 工件行程和感应器行程之间的选择变得更加清晰.
要点
是否移动工件或电感器的决定不仅取决于速度或重量. 工件长度控制机器高度——移动的部件需要大约两倍其扫描长度的间隙, 这就是为什么长轴倾向于使用移动的变压器/电感器. 工件的重量和振动随后决定了较轻的组件是否实际上是更稳定的选择. 全机械驱动通常在扫描稳定性和定位方面优于液压驱动, 但整个机器的刚性(滑动式或立柱式)同样重要. 正确的布置是在实际零件的整个行程中保持扫描速度和位置稳定的布置.
常见问题解答
1.扫描淬火中移动工件和移动感应器哪个更常见?
两者都被广泛使用. 带有旋转的工件移动在较小的万向机上很常见, 凸轮轴, 车轴和转向架机器, 随着工件变得更长或更重,变压器/电感器行程变得更加实用.
2.机器通常在工件长度多长时切换为移动感应器?
源材料给出了周围 2 m 工件长度作为实际点,超过该点立式机器倾向于移动变压器/电感器而不是工件. 这是工程指南, 不是通用规则 - 原理是自行移动的工件需要大约两倍于机器高度的扫描长度.
3.液压驱动还是机械驱动更适合扫描淬火?
扫描速度稳定、定位准确, 全机械驱动——丝杠, 滚珠丝杠和线性导轨 - 普遍受到青睐. 液压驱动可以快速且简单,但行进速度不太稳定且定位精度较低, 这很重要,因为加热直接取决于扫描速度.
4.为什么机器会移动较重的工件而不是较轻的感应器?
因为与在刚性物体上移动的较重工件相比,振动较大的较轻组件产生的扫描稳定性较差。, 良好支持的系统. 滚压硬化是重型变压器/电感器组件的振动可以扭转通常决定的一个例子.


