
Dlaczego niektóre maszyny do hartowania indukcyjnego przesuwają obrabiany przedmiot — podczas gdy inne przesuwają induktor
W skanowanie hartowania indukcyjnego, Należy wytworzyć względny ruch pomiędzy przedmiotem obrabianym a cewką indukcyjną. Na pierwszy rzut oka, wybór wydaje się prosty: albo przesuń część, albo przesuń cewkę indukcyjną.
W rzeczywistości, decyzja ta wpływa na wysokość maszyny, poruszająca się masa, drgania, dokładność pozycjonowania i rodzaj przedmiotu obrabianego, jaki może obsłużyć maszyna.
Krótki trzonek i a 6 Przekładnia o średnicy m oczywiście nie powinna wykorzystywać tego samego układu ruchu. Nawet dwa długie przedmioty obrabiane mogą wymagać różnych rozwiązań, jeśli jeden może się płynnie obracać, a drugi wytwarza nadmierne wibracje.
Z tego powodu, Projektowanie ruchu w hartownicy indukcyjnej nie polega po prostu na tym, który układ napędowy jest szybszy. Ważniejsze pytanie brzmi:
Która część systemu powinna się poruszyć, i czy ruch ten może pozostać stabilny przez cały skok hartowania?
1. Dwa podstawowe układy ruchu w hartowaniu skaningowym
Do ogólnych maszyn do hartowania skaningowego, powszechnie stosowane są dwa układy.
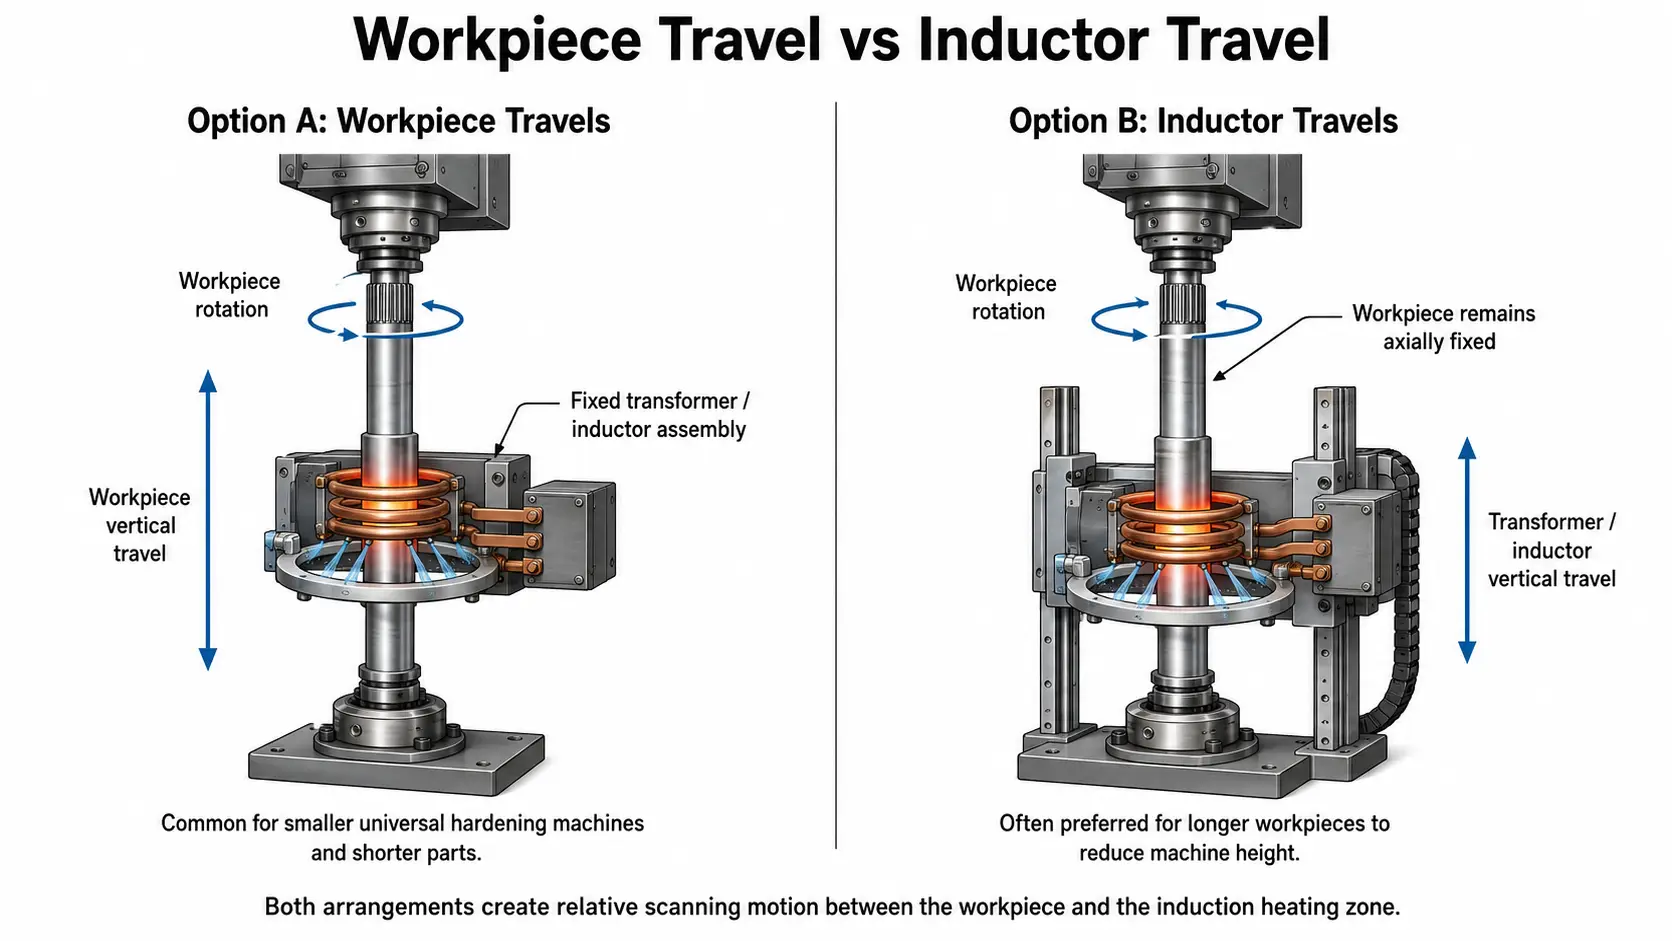
W pierwszym, to obrabiany przedmiot obraca się, a także porusza się w kierunku skanowania, podczas gdy transformator i cewka indukcyjna pozostają w ustalonej pozycji.
W drugim, to obrabiany przedmiot obraca się, ale nie porusza się osiowo, podczas gdy zespół transformatora i cewki porusza się wzdłuż przedmiotu obrabianego.
Obydwa układy tworzą ten sam podstawowy ruch względny wymagany dla hartowanie skaningowe. Różnica polega na tym, gdzie znajduje się poruszająca się masa.
Ta różnica staje się coraz ważniejsza, gdy obrabiany przedmiot staje się dłuższy, cięższy lub trudniejszy do podtrzymania.
małe uniwersalne maszyny do hartowania wałków rozrządu, maszyny do hartowania wałków rozrządu, maszyny z osią i wałkiem kierowniczym oraz maszyny do hartowania na zębach kierowniczych często wykorzystują ruch obrabianego przedmiotu wraz z rotacją. dla dłuższych elementów, ruch transformatora i induktora może stać się bardziej praktyczny.
2. dlaczego długość obrabianego przedmiotu może decydować o tym, co się porusza
Wysokość maszyny jest jednym z pierwszych czynników do rozważenia.
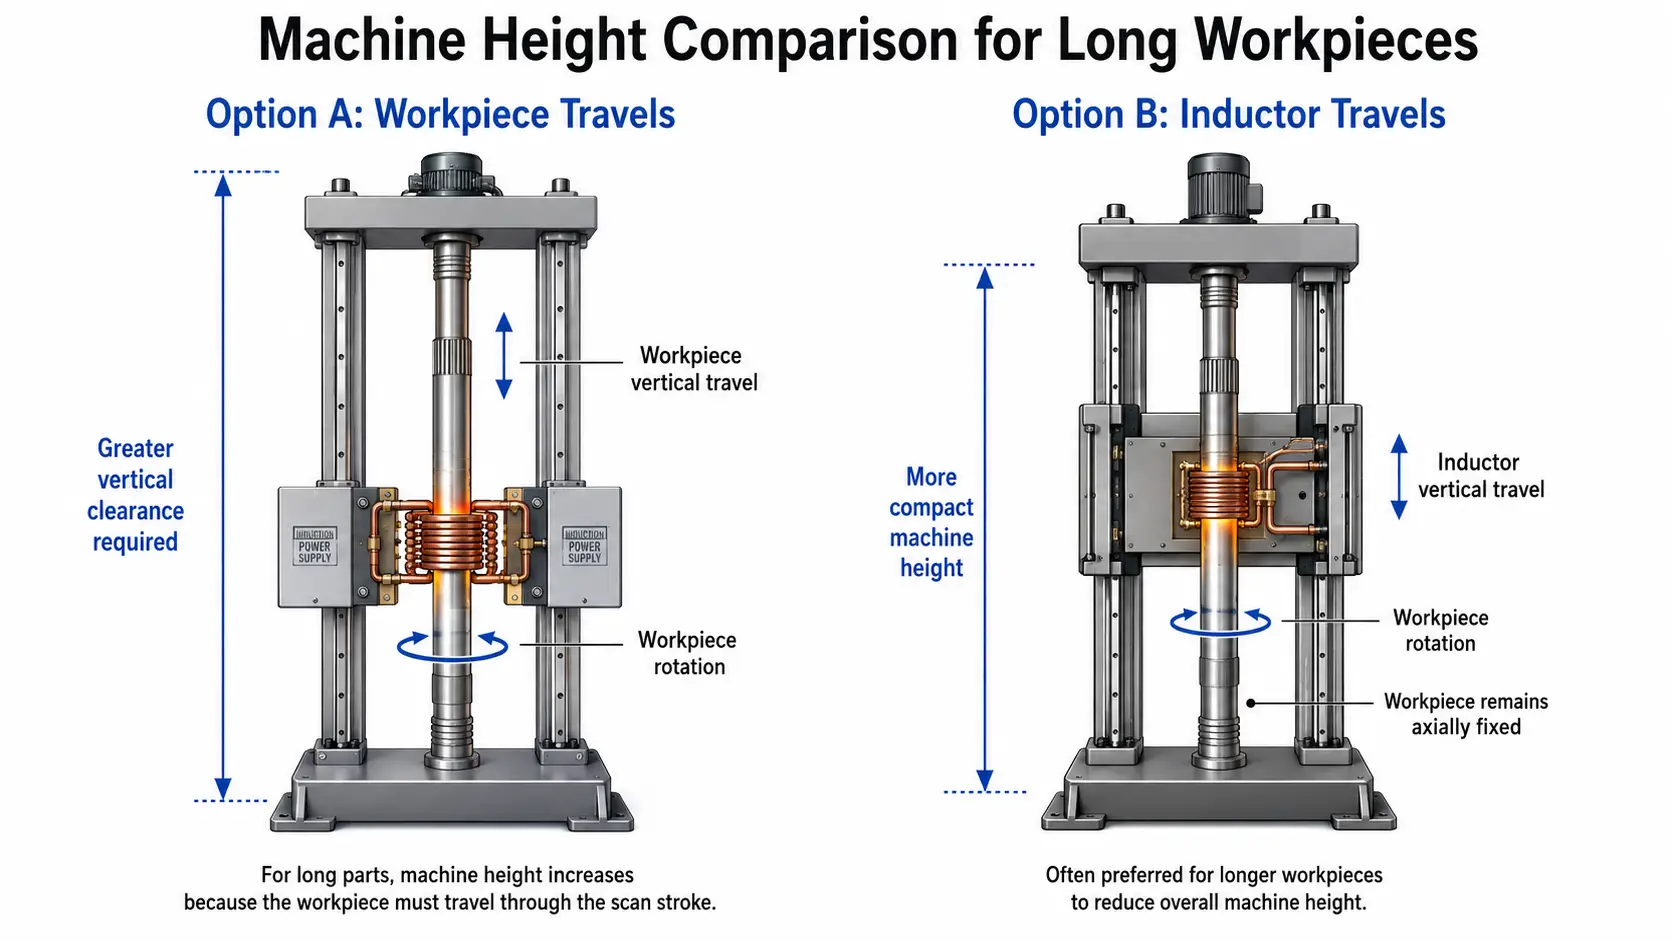
Jeśli długi element obrabiany musi sam poruszać się pionowo przez strefę hartowania, maszyna potrzebuje wystarczająco dużo miejsca dla komponentu zarówno przed, jak i po skanowaniu.
Zgodnie z praktyką projektowania maszyn w dostarczonym materiale technicznym, maszyna do hartowania skanującego wykorzystująca ruch elementu obrabianego może wymagać całkowitej wysokości większej niż około dwukrotność długości skanowania.
Kiedy natomiast porusza się zespół transformatora i induktora, wymagana całkowita wysokość maszyny może być bliższa nieco większej niż jedna długość skanowania.
Ta różnica staje się istotna przy długich wałkach.
Z tego powodu, materiał źródłowy podaje około 2 m długości obrabianego materiału jako praktyczny punkt, powyżej którego maszyny pionowe zazwyczaj skłaniają się do korzystania z ruchu transformatora/induktora, zamiast przesuwania obrabianego materiału przez cały skanujący skok.
Należy to rozumieć jako praktykę inżynierską opisaną w materiale źródłowym, a nie jako uniwersalną regułę wymiarową dla każdej maszyny.
Zasada jest ważniejsza niż dokładna liczba:
Im dłuższy jest przedmiot obrabiany, tym więcej miejsca na maszynie jest potrzebne, jeśli sam przedmiot wykonuje ruch skanowania.
Przesunięcie mniejszego zespołu indukcyjnego może znacznie zmniejszyć całkowitą wysokość maszyny.
3. Ciężkie przedmioty obrabiane często wymagają ruchu induktora
Waga wprowadza kolejny problem.
Rozważ duże koło zębate hartowane zębem po zębie. Materiał źródłowy podaje przykład koła zębatego o średnicy około 6 m i 20 t wadze.
Próba przesunięcia takiego obrabianego przedmiotu przez suw skanujący wymagałaby bardzo dużej struktury mechanicznej.
Transformator i cewka indukcyjna są znacznie mniejsze i lżejsze niż koło zębate. W tym przypadku, przesuwanie zespołu grzewczego jest naturalnie wygodniejszym rozwiązaniem.
To samo można zastosować do innych bardzo ciężkich elementów.
Gdy obrabiany przedmiot jest już trudny do podparcia i obracania, dodanie kolejnego dużego ruchu liniowego po stronie obrabianego przedmiotu zwiększa wymagania mechaniczne maszyny.
To nie oznacza, że 'cięższy komponent zawsze powinien pozostawać nieruchomy.' Oznacza to po prostu, że poruszająca się masa jest istotną częścią decyzji projektowej.
4. Ale poruszanie lżejszym komponentem nie zawsze jest lepsze
Są wyjątki.
Hartowanie wałków jest dobrym przykładem.
Wałek może być zarówno długi, jak i ciężki, co wydawałoby się faworyzować poruszanie zespołem transformatora i induktora. Zgodnie z dostarczonym materiałem, jednak, Zespół transformatora/induktora używany w niektórych zastosowaniach utwardzania na walcach może sam w sobie być stosunkowo ciężki i może generować znaczne wibracje podczas pracy.
W takiej sytuacji, zamocowanie transformatora i induktora przy jednoczesnym przemieszczaniu obrabianego przedmiotu może zapewnić lepszą stabilność procesu.
Ten przykład pokazuje, dlaczego projektowanie sprzętu nie może być sprowadzone do prostej zasady, takiej jak:
‚Przesuwaj którykolwiek komponent jest lżejszy.’
Prawdziwe pytanie brzmi, czy system ruchomy może utrzymać stabilny ruch przy wymaganej prędkości i skoku.
Lżejszy zespół, który znacząco wibruje, może powodować mniej stabilne warunki skanowania niż cięższy element obrabiany poruszający się po dobrze podpartym systemie mechanicznym.
5. Napęd hydrauliczny lub mechaniczny: Co jest bardziej stabilne?
Układ ruchu określa co się porusza. Układ transmisji określa jak się porusza.
Dostarczone informacje o maszynie dzielą ogólne systemy napędowe maszyn do hartowania w dużym skrócie na typy hydrauliczne i w pełni mechaniczne.
Przekładnia hydrauliczna ma kilka praktycznych zalet. Konstrukcja może być stosunkowo prosta, siła napędowa jest wysoka, a prędkość przemieszczania może być duża. Materiał źródłowy notuje prędkości ruchu powyżej 150 mm/s w odpowiednich systemach.
Jej słabością jest kontrola ruchu.
Systemy hydrauliczne mogą mieć mniej stabilną prędkość przemieszczania i niższą dokładność pozycjonowania. Dla hartowania indukcyjnego przesuwowego, gdzie warunki nagrzewania są ściśle powiązane z prędkością przesuwu, może to stać się istotnym ograniczeniem.
Materiał źródłowy opisuje więc maszyny do hartowania indukcyjnego napędzane hydraulicznie jako mniej preferowane.
W pełni mechaniczne systemy mogą wykorzystywać różne układy napędowe, w tym:
• śruby typu T
• śruby kulkowe
• Systemy ruchu oparte na liniowych prowadnicach
Ich główną zaletą jest stabilniejszy ruch i wyższa dokładność pozycjonowania. Systemy mechaniczne ułatwiają także kontrolowane zmiany prędkości ruchu.
W zastosowaniach, gdzie ważne są szybkość skanowania i powtarzalność pozycjonowania, daje to układowi mechanicznemu wyraźną przewagę.
Jednak, wciąż byłoby wprowadzające w błąd twierdzenie, że jeden element, taki jak śruba toczna, automatycznie gwarantuje stabilny proces hartowania.
Dokładność przekładni jest tylko jednym elementem całkowitej stabilności maszyny.
6. Struktury maszyn typu suwak i kolumna
Ważna jest również konstrukcja mechaniczna wspierająca system ruchomy.
Dostarczony materiał dzieli powszechne struktury ruchu na typ suwakowy i typ kolumnowy projekty.
Struktura typu suwak
Struktura typu suwak była szeroko stosowana w ogólnych maszynach do hartowania indukcyjnego.
Łoże maszyny jest zazwyczaj odlewaną lub spawaną konstrukcją, która przeszła odpuszczanie lub leczenie starzeniowe. Daje to jej stosunkowo dużą nośność i dobrą stabilność konstrukcyjną.
Jej główne zalety to:
• duża nośność
• dobra stabilność
• odpowiedniość dla dużych i ciężkich obrabianych elementów
• szeroki zakres zastosowań
Kosztem tego jest waga i złożoność mechaniczna.
Ciężkie łoże maszyny jest mniej elastyczne w przenoszeniu lub integracji, podczas gdy prowadnice i powierzchnie ślizgowe mogą wymagać bardziej skomplikowanej obróbki.
Dla maszyn przeznaczonych do przenoszenia cięższych elementów lub utrzymania stabilności w wymagających warunkach pracy, jednak, ta masa i sztywność mogą być przydatne.
Struktura kolumnowa
Maszyny kolumnowe wykorzystują lżejszą konstrukcję nośną i są częściej stosowane w niektórych europejskich i północnoamerykańskich układach maszyn.
Ich zalety to mniejsza masa maszyny i bardziej elastyczny ruch. Mogą także ułatwić integrację konstrukcji maszyny z układem chłodzącym cieczą i chłodzeniem.
Ograniczenie pojawia się, gdy obrabiany przedmiot staje się duży lub skok staje się długi.
Dostarczone materiały wskazują, że konstrukcje kolumnowe są mniej odpowiednie dla bardzo dużych lub ciężkich części, oraz że stabilność może zmniejszać się przy dużych odległościach przemieszczenia, na przykład poprzez wibracje obrabianego przedmiotu.
To kolejne przypomnienie, że maszyna, która porusza się łatwo, nie jest automatycznie maszyną o najlepszej stabilności.
7. Więc które ustawienie jest bardziej stabilne?
Nie ma jednej odpowiedzi, która pasuje do każdej maszyny do hartowania indukcyjnego.
Jeśli pytanie dotyczy wyłącznie spójności i pozycjonowania napędu, dostarczony materiał wyraźnie faworyzuje w pełni mechaniczną transmisję nad hydrauliczną dla stabilnego skanowania i dokładnego pozycjonowania.
Ale stabilność całej maszyny zależy od czegoś więcej niż napęd.
Projekt musi uwzględniać:
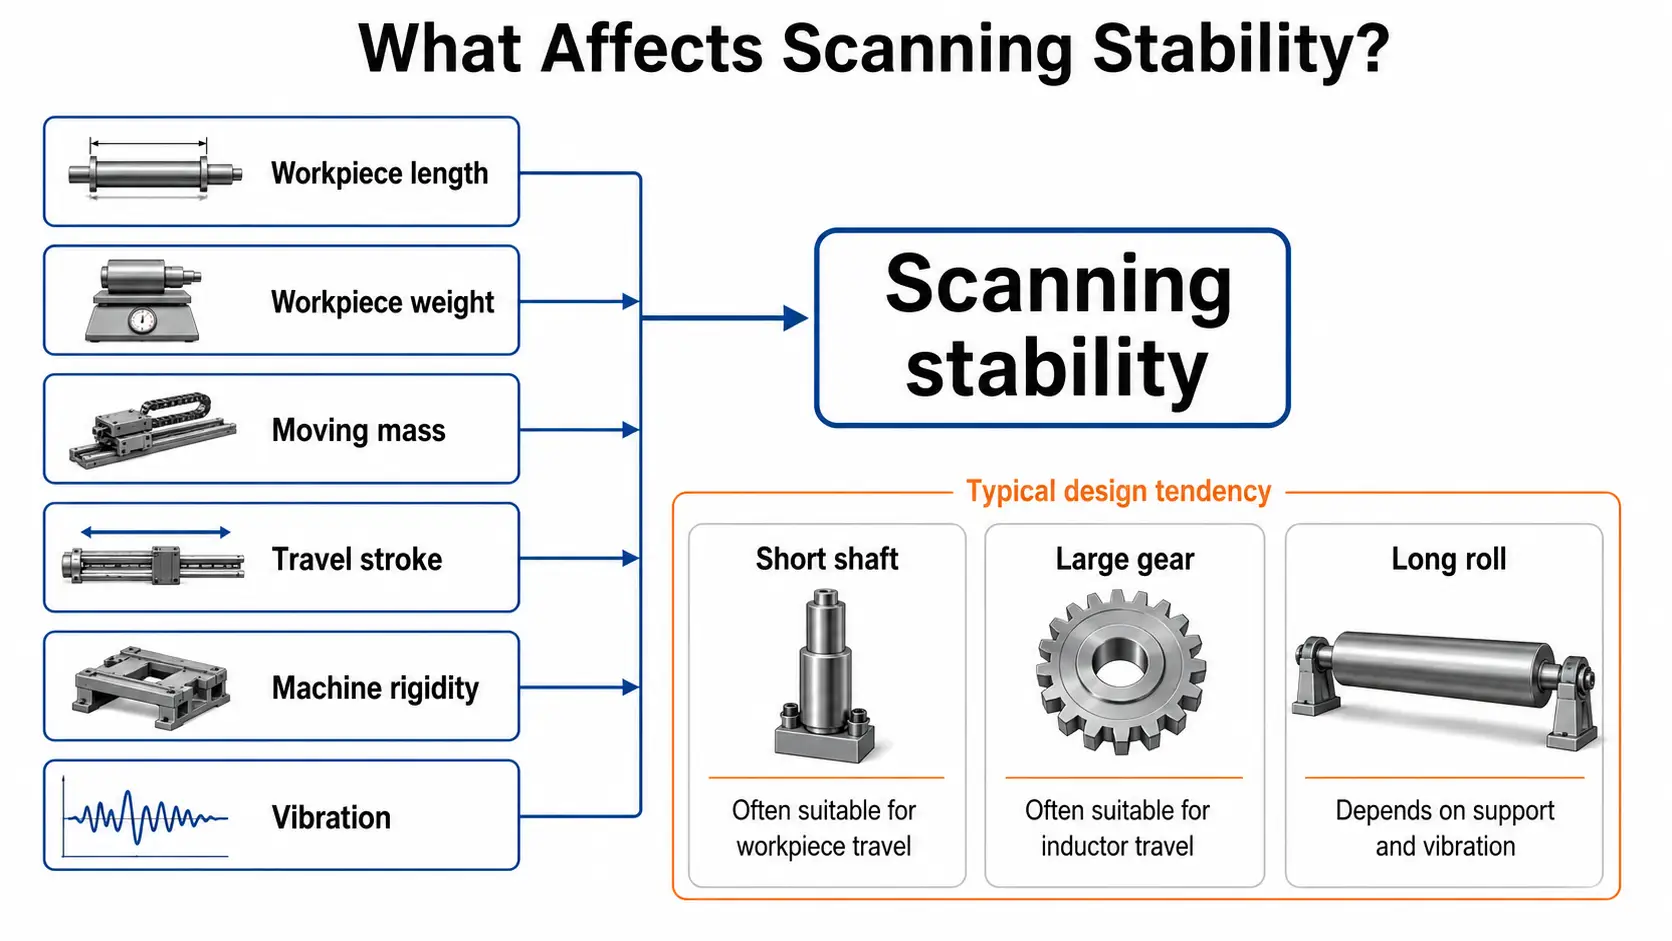
długość obrabianego elementu + wagę obrabianego elementu + poruszająca się masa + skok ruchu + sztywność maszyny + wagę transformatora/induktora + drgania
Krótki wał można efektywnie obrócić i przesunąć przez stałą stację indukcyjną.
Długi pionowy wał może być lepiej hartowany za pomocą ruchomego transformatora i induktora, tak aby maszyna nie wymagała nadmiernej wysokości.
Bardzo duże koło zębate naturalnie sprzyja ruchowi stosunkowo małego zespołu indukcyjnego.
Długi walec może wydawać się sprzyjać temu samemu rozwiązaniu, Jednak drgania ciężkiego zespołu transformatora/induktora mogą odwrócić decyzję.
Dlatego projekt ruchu powinien być oceniany jako część całego procesu hartowania, a nie wybierany na podstawie standardowego wzoru mechanicznego.
8. Najlepszy system ruchu to ten, który utrzymuje skanowanie stabilne
W skanowaniu hartowania indukcyjnego, ruch bezpośrednio wpływa na proces nagrzewania.
Jeśli prędkość skanowania zmienia się niespodziewanie, czas nagrzewania otrzymywany przez każdą część obrabianego elementu również się zmienia. Błąd pozycjonowania może również przesunąć strefę hartowania z jej zamierzonej lokalizacji.
Z tego powodu, Najlepsze rozwiązanie mechaniczne niekoniecznie jest najszybsze ani najlżejsze.
Jest to rozwiązanie, które może utrzymać wymagany ruch skanowania przy wystarczającej sztywności, powtarzalność i stabilność rzeczywistego przedmiotu obrabianego.
Dla uniwersalna hartownica indukcyjna, wybór ten zaczyna się od kilku podstawowych pytań:
• Jak długa jest część?
• Jak ciężki jest?
• Który element jest łatwiejszy do przenoszenia?
• Ile potrzeba podróży?
• Czy ruchomy zespół pozostanie stabilny podczas całego skoku?
Gdy już zostaną udzielone odpowiedzi na te pytania, wybór pomiędzy przesuwem przedmiotu obrabianego a przesuwem cewki indukcyjnej staje się znacznie jaśniejszy.
Klucz na wynos
Decyzja o przeniesieniu przedmiotu obrabianego lub cewki indukcyjnej nie jest podejmowana wyłącznie na podstawie prędkości lub ciężaru. Długość przedmiotu obrabianego kontroluje wysokość maszyny — część, która sama się porusza, potrzebuje luzu w przybliżeniu dwukrotnie przekraczającego długość skanowania, dlatego długie wały sprzyjają ruchomemu transformatorowi/cewce indukcyjnej. Masa przedmiotu obrabianego i wibracje decydują następnie, czy lżejszy zespół jest rzeczywiście bardziej stabilnym wyborem. Napędy w pełni mechaniczne zazwyczaj przewyższają napędy hydrauliczne pod względem stabilności skanowania i pozycjonowania, ale sztywność całej maszyny – przesuwnej lub kolumnowej – ma równie duże znaczenie. Odpowiednie ustawienie to takie, które utrzymuje stałą prędkość skanowania i pozycję na całym zakresie ruchu dla rzeczywistej części.
Często zadawane pytania
1.Co jest bardziej powszechne — przesuwanie detalu czy przesuwanie induktora podczas hartowania skanowaniem?
Oba sposoby są szeroko stosowane. Przesuwanie detalu z jednoczesnym obrotem jest powszechne w mniejszych uniwersalnych, wałka rozrządu, wału osiowego i maszyn do przekładni kierowniczych, natomiast przesuwanie transformatora/induktora staje się bardziej praktyczne, gdy detal jest dłuższy lub cięższy.
2.Przy jakiej długości detalu maszyny zazwyczaj przechodzą do przesuwania induktora?
Materiał źródłowy podaje około 2 m długości obrabianego przedmiotu jako praktyczny punkt, po przekroczeniu którego maszyny pionowe mają tendencję do poruszania transformatorem/induktorem zamiast obrabianym przedmiotem. Jest to wskazówka inżynierska, a nie uniwersalna reguła — zasada jest taka, że przedmiot, który porusza się sam, potrzebuje mniej więcej dwukrotnej wysokości maszyny w stosunku do długości skanowania.
3.Czy lepszy jest napęd hydrauliczny czy mechaniczny do skanowania hartowania?
Dla stabilnej prędkości skanowania i dokładnego pozycjonowania, w pełni mechaniczne napędy — śruby prowadzące, śruby kulkowe i prowadnice liniowe — są zazwyczaj preferowane. Napędy hydrauliczne mogą być szybkie i proste, ale oferują mniej stabilną prędkość ruchu i niższą dokładność pozycjonowania, co ma znaczenie, ponieważ ogrzewanie zależy bezpośrednio od prędkości skanowania.
4.Dlaczego maszyna miałaby przesuwać ciężki element zamiast lżejszego induktora?
ponieważ lżejszy zespół, który znacznie drga, może wywołać mniej stabilne skanowanie niż cięższy element obrabiany poruszający się na sztywnym układzie, dobrze wspierany system. Hartowanie na walcach to jeden z przykładów sytuacji, w której wibracje ciężkiego zespołu transformatora/cewki mogą odwrócić zwykłą decyzję.
Nie masz pewności, który układ ruchu pasuje do Twojej części?
Podaj nam długość obrabianego przedmiotu, wymagania dotyczące wagi i hartowania, a my pomożemy Ci wybrać najbardziej stabilną konfigurację skanowania.


