
Почему некоторые установки индукционной закалки перемещают заготовку — а другие перемещают индуктор
В сканирующая индукционная закалка, relative movement has to be created between the workpiece and the induction coil. At first glance, the choice seems simple: either move the part or move the inductor.
На практике, that decision affects the height of the machine, moving mass, вибрация, positioning accuracy and the type of workpiece the machine can handle.
A short shaft and a 6 m diameter gear obviously should not use the same motion arrangement. Even two long workpieces may require different solutions if one can rotate smoothly while the other creates excessive vibration.
по этой причине, motion design in an induction hardening machine is not simply a question of which drive system is faster. The more important question is:
Which part of the system should move, И может ли это движение оставаться стабильным на протяжении всего такта закалки?
1. Две основные схемы движения при сканирующей закалке
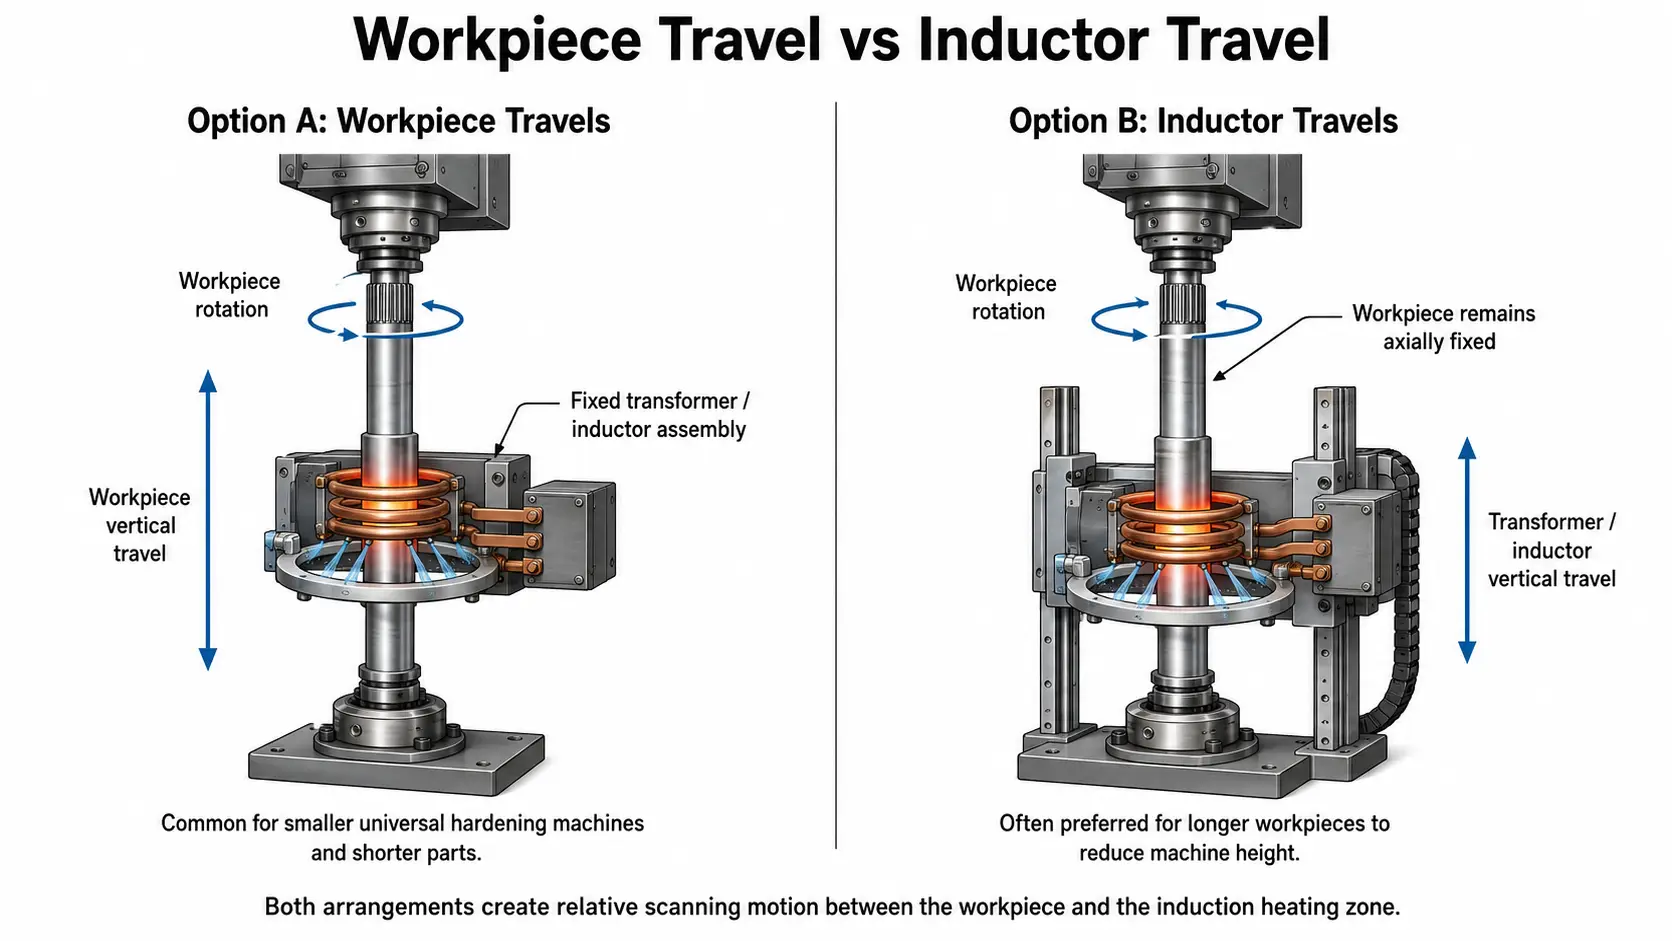
Для обычных машин сканирующей закалки, обычно используют две схемы.
В первой схеме, сама заготовка вращается и также движется в направлении сканирования, в то время как трансформатор и индуктор остаются в фиксированном положении.
Во второй схеме, сама заготовка вращается, но не перемещается по оси, в то время как сборка трансформатора и индуктора движется вдоль заготовки.
Обе схемы создают одинаковое базовое относительное движение, необходимое для сканирующей закалки. Разница в том, где находится движущаяся масса.
Эта разница становится все более важной по мере того, как заготовка становится длиннее, тяжелее или труднее для поддержки.
Малые универсальные закалочные станки, станки для закалки распределительных валов, станки для осевых валов и станки для закалки рулевых реек часто используют перемещение заготовки вместе с вращением. Для более длинных компонентов, перемещение трансформатора и сборки индуктора может стать более практичным.
2. Почему длина заготовки может определять, что движется
Высота машины — один из первых факторов, которые нужно учитывать.
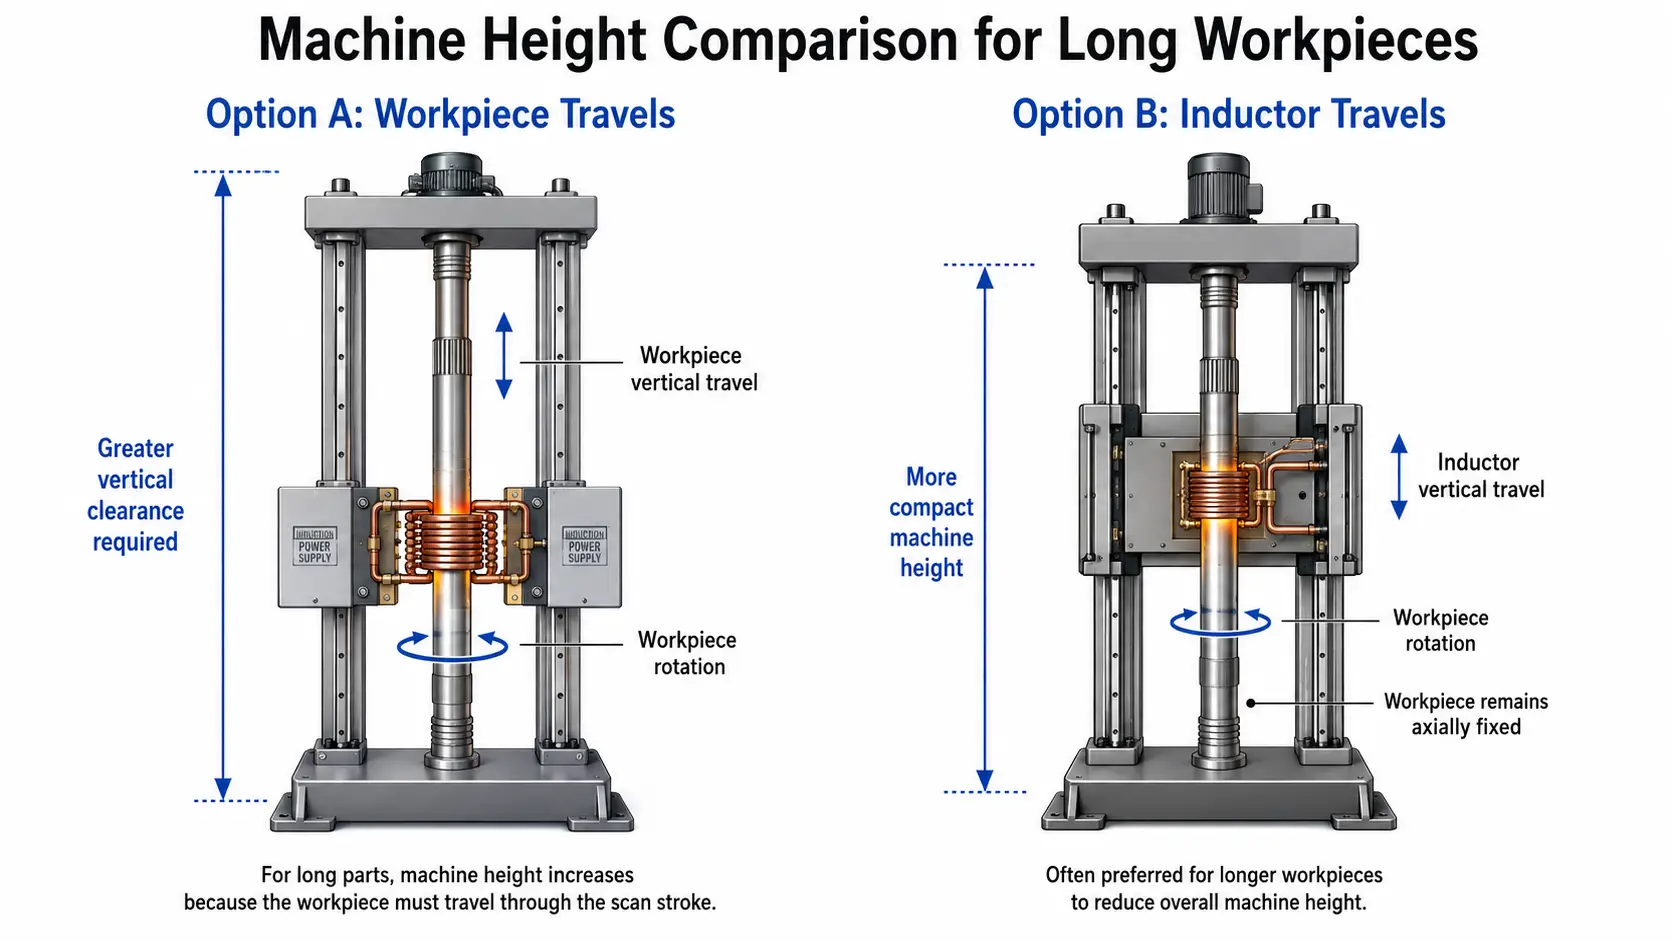
Если сама длинная заготовка должна проходить вертикально через зону закалки, машине нужно достаточно места для компонента как до, так и после сканирования.
Согласно практике проектирования машин в предоставляемом техническом материале, сканирующая закалка с ходом заготовки может требовать общей высоты более примерно вдвое длины сканирования.
Когда вместо этого перемещается узел трансформатора и индуктивности, требуемая общая высота станка может быть ближе к немного более чем одной длине сканирования.
Эта разница становится значительной при длинных валах.
по этой причине, исходный материал указывает примерно 2 м длины заготовки как практическая точка, после которой вертикальные станки обычно склонны использовать перемещение трансформатора/индуктора, а не перемещение заготовки через полный ход сканирования.
Это следует понимать как инженерную практику, описанную в исходном материале, а не как универсальное размерное правило для каждого станка.
Принцип важнее, чем точное число:
Чем длиннее заготовка, тем больше пространства на станке требуется, если сама заготовка выполняет движение сканирования.
Перемещение меньшего индуктора может значительно уменьшить общую высоту станка.
3. Тяжелые заготовки часто требуют движения индуктора
Вес создает еще одну проблему.
Рассмотрим большую шестерню закаливаемую зуб за зубом. Исходный материал приводит пример шестерни диаметром примерно 6 м и весом 20 т.
Попытка переместить такую заготовку через ход сканирования потребовала бы очень большой механической конструкции.
Трансформатор и индукционная катушка намного меньше и легче, чем шестерня. В этом случае, перемещение нагревательного блока, естественно, является более удобной схемой.
Та же логика может применяться к другим очень тяжелым компонентам.
Когда заготовку уже трудно поддерживать и вращать, добавление еще одного большого линейного движения со стороны заготовки увеличивает механические требования к станку.
Это не означает, что «более тяжелый компонент всегда должен оставаться неподвижным». Это просто означает, что движение массы является важной частью проектного решения.
4. Но перемещать более легкий компонент не всегда лучше
Есть исключения.
Закалка в вальцах является хорошим примером.
Валок может быть одновременно длинным и тяжелым, что, казалось бы, делает предпочтительным движение сборки трансформатора и индуктора. Согласно предоставленному материалу, однако, the transformer/inductor assembly used for some roll hardening applications can itself be relatively heavy and can generate considerable vibration during operation.
In this situation, fixing the transformer and inductor while moving the workpiece may provide better process stability.
This example shows why equipment design cannot be reduced to a simple rule such as:
“Move whichever component is lighter.”
The real question is whether the moving system can maintain stable motion at the required speed and stroke.
Легкая сборка, которая значительно вибрирует, может создавать менее стабильные условия сканирования, чем более тяжелая заготовка, движущаяся по хорошо поддерживаемой механической системе.
5. Гидравлический или механический привод: Что более стабильно?
Схема движения определяет что движется. Система передачи определяет как это движется.
Предоставленная информация о машине делит общие системы привода закалочных машин в общем на гидравлические и полностью механические типы.
Гидравлическая передача имеет несколько практических преимуществ. Конструкция может быть относительно простой, движущая сила высока, и скорость перемещения может быть высокой. Исходный материал отмечает скорости перемещения выше 150 мм/с в подходящих системах.
Ее слабость — управление движением.
Гидравлические системы могут иметь менее стабильную скорость перемещения и меньшую точность позиционирования. Для индукционной закалки при сканировании, где условия нагрева сильно зависят от скорости сканирования, это может стать важным ограничением.
Следовательно, исходный материал описывает машины для индукционной закалки с гидравлическим приводом как становящиеся менее предпочтительными.
Полностью механические системы могут использовать несколько схем привода, включая:
• Винты типа T
• шариковые винты
• линейные системы движения на основе направляющей
Их главное преимущество — более стабильный ход и более высокая точность позиционирования. Механические системы также облегчают реализацию контролируемых изменений скорости движения.
Для приложений, где важна скорость сканирования и повторяемость позиционирования, это даёт механической схеме явное преимущество.
Однако, Все равно было бы вводящим в заблуждение сказать, что один компонент, такой как шариковый винт, автоматически гарантирует стабильный процесс закалки.
Точность трансмиссии — это только часть общей стабильности машины.
6. Скользящая и колонная конструкции машин
Механическая конструкция, поддерживающая движущуюся систему, также имеет значение.
Предоставленный материал делит общие конструкции движения на скользящую и колонную конструкции.
Скользящая конструкция
Скользящая конструкция широко используется в обычных машинах индукционной закалки.
Станина машины обычно представляет собой литую или сварную конструкцию, которая подвергалась снятию напряжений или старению. Это обеспечивает ей относительно высокую грузоподъёмность и хорошую структурную стабильность.
Её основными преимуществами являются:
• высокая грузоподъёмность
• хорошая стабильность
• пригодность для больших и тяжёлых заготовок
• широкий диапазон применения
Компромиссом является вес и механическая сложность.
Тяжёлая станина менее подвижна для перемещения или интеграции,, в то время как направляющие и направляющие поверхности могут требовать более сложной обработки.
Для станков, предназначенных для работы с более тяжелыми заготовками или для поддержания стабильности в условиях сложных операций, однако, эта масса и жесткость могут быть полезны.
Колонная конструкция
Станки колонного типа используют более легкую поддерживающую конструкцию и более распространены в некоторых европейских и североамериканских схемах станков.
Их преимущества включают меньший вес станка и более гибкое перемещение. Они также могут облегчить интеграцию конструкции станка с системой циркуляции закаливающей жидкости и системой охлаждения.
Ограничение возникает, когда заготовка становится большой или ход становится длинным.
В предоставленном материале отмечается, что колонные конструкции менее подходят для очень крупных или тяжелых деталей, и что стабильность может снижаться при больших ходах, например, из-за вибрации заготовки.
Это еще одно напоминание о том, что станок, который легко перемещается, не обязательно является станком с наилучшей стабильностью.
7. Итак, какая компоновка более стабильна?
Нет единственного ответа, который применим ко всем станкам закалки с индукцией.
Если вопрос касается только согласованности и позиционирования привода, предоставленный материал явно отдает предпочтение полностью механической передаче перед гидравлической для стабильного сканирования и точного позиционирования.
Но стабильность всей машины зависит от большего, чем привод.
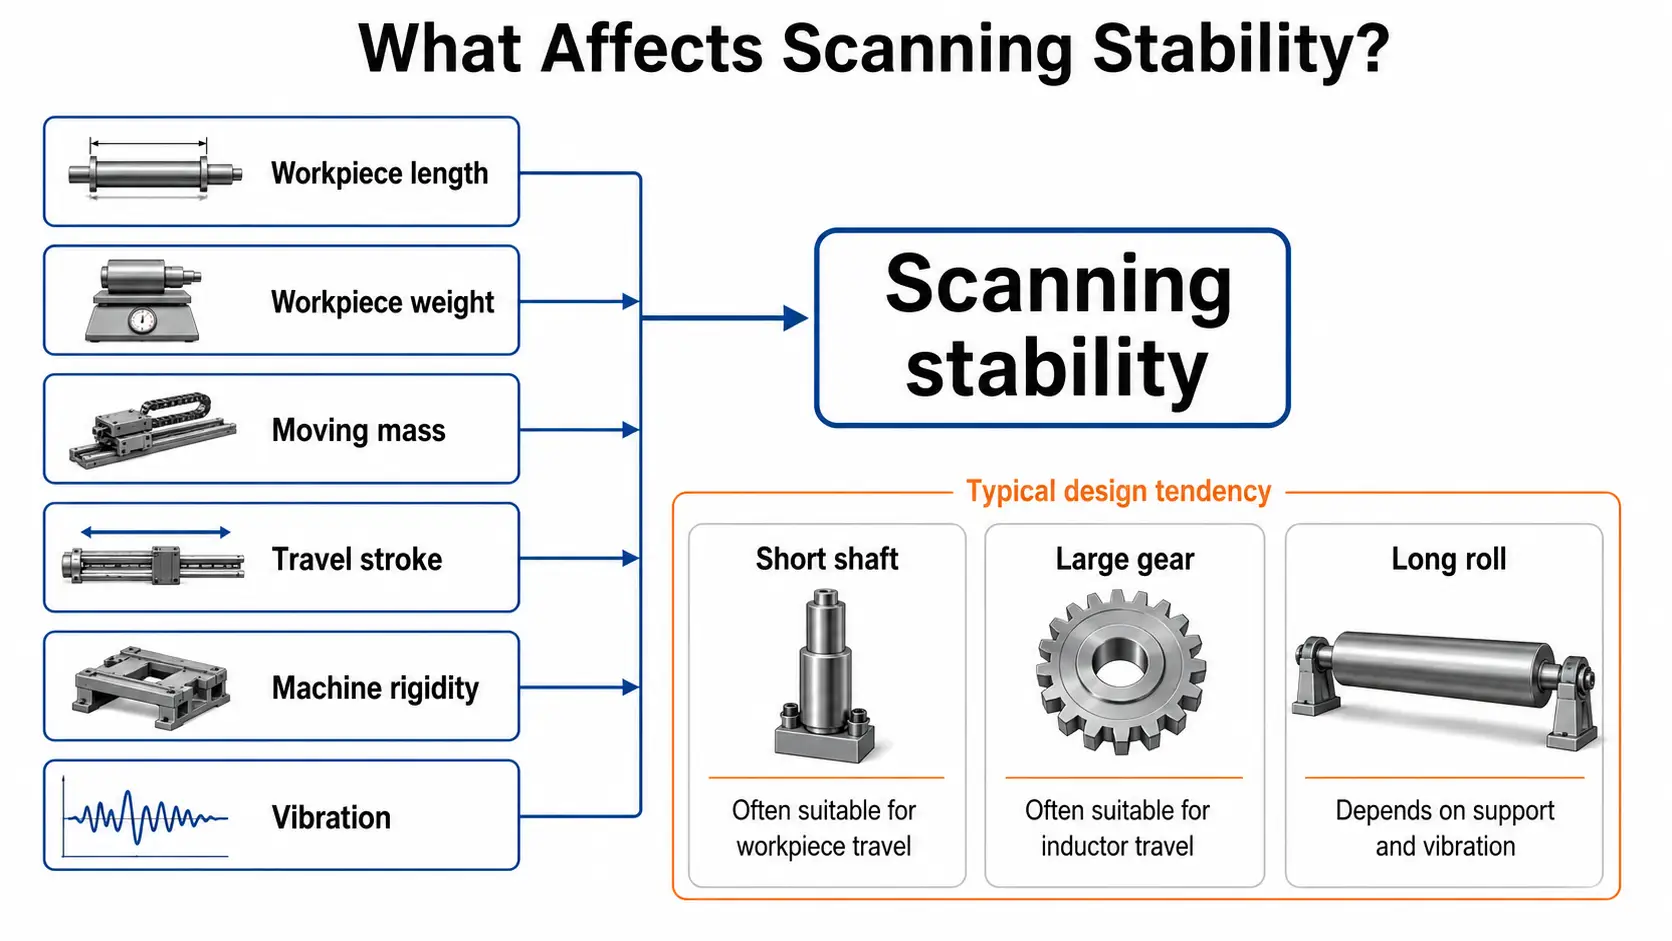
Дизайн должен учитывать:
длину заготовки + вес заготовки + moving mass + ход перемещения + жесткость машины + вес трансформатора/индуктора + вибрация
Короткий вал может эффективно вращаться и перемещаться через фиксированную индукционную станцию.
Длинный вертикальный вал может быть лучше закалён с помощью подвижного трансформатора и индуктора, чтобы машина не нуждалась в чрезмерной высоте.
Очень большая шестерня естественно способствует перемещению относительно малого индукционного узла.
Длинный ролик может показаться предпочтительным тем же решением, однако вибрация тяжёлого трансформатор/индукторного узла может обратить решение.
Именно поэтому проектирование движения должно оцениваться как часть полного процесса закалки, а не выбираться из стандартной механической формулы.
8. Лучшая система движения — это та, которая поддерживает стабильность сканирования
При индукционном закаливании сканированием, движение напрямую влияет на процесс нагрева.
Если скорость сканирования неожиданно изменится, время нагрева каждой секции заготовки также изменится. Ошибка позиционирования может сместить закаленную зону с запланированного места.
по этой причине, Лучшая механическая схема необязательно является самой быстрой или самой легкой.
Это та схема, которая может поддерживать требуемое сканирующее движение с достаточной жесткостью, Повторяемость и стабильность для фактической заготовки.
Для универсальной индукционной закалочной машины, этот выбор начинается с нескольких базовых вопросов:
• Какова длина детали?
• Каков вес детали?
• Какой компонент легче перемещать?
• Какой путь перемещения требуется?
• Останется ли подвижный узел стабильным на протяжении всего хода?
После того как эти вопросы будут ответлены, выбор между перемещением заготовки и перемещением индуктора становится гораздо яснее.
Ключевой вывод
Решение о перемещении заготовки или индуктора зависит не только от скорости или веса. Workpiece length controls machine height — a part that moves itself needs roughly twice its scan length of clearance, which is why long shafts favor a moving transformer/inductor. Workpiece weight and vibration then decide whether the lighter assembly is actually the more stable choice. Fully mechanical drives generally beat hydraulic drives on scanning stability and positioning, but the whole machine’s rigidity — slide-type or column-type — matters just as much. Правильная компоновка — это та, которая обеспечивает стабильность скорости сканирования и положения на протяжении полного хода для реальной детали.
Часто задаваемые вопросы
1.Какое более распространено — перемещение заготовки или перемещение индуктора в сканирующей закалке?
Оба широко используются. Перемещение заготовки с вращением распространено на меньших универсальных, распредвала, валов-осей и рулевых реек, в то время как перемещение трансформатора/индуктора становится более практичным по мере того, как заготовка становится длиннее или тяжелее.
2.При какой длине заготовки машины обычно переключаются на перемещение индуктора?
Исходный материал дает около 2 m длина заготовки как практическая точка, за которой вертикальные машины склонны перемещать трансформатор/индуктор, а не заготовку. Это инженерное руководство, не универсальное правило — принцип заключается в том, что заготовка, которая перемещается сама по себе, нуждается примерно в два раза большей высоте машины, чем длина сканирования.
3.Гидравлический или механический привод лучше для сканирующей закалки?
Для стабильной скорости сканирования и точной позиционировки, полностью механические приводы — ходовые винты, ball screws and linear guides — are generally favored. Hydraulic drives can be fast and simple but offer less stable travel speed and lower positioning accuracy, which matters because heating depends directly on scan speed.
4.Why would a machine move the heavy workpiece instead of the lighter inductor?
Because a lighter assembly that vibrates significantly can produce a less stable scan than a heavier workpiece moving on a rigid, well-supported system. Закалка прокаткой — это один из примеров того, когда вибрация тяжелого трансформаторного/индукторного узла может изменить обычное решение.
Не уверены, какая схема движения подходит для вашей детали?
Сообщите нам длину заготовки, вес и требования к закалке, и мы поможем вам выбрать наиболее стабильную конфигурацию сканирования.


