
เหตุใดเครื่องอบแข็งแบบเหนี่ยวนำบางรุ่นจึงเคลื่อนชิ้นงาน — ในขณะที่รุ่นอื่นเคลื่อนตัวเหนี่ยวนำ
ใน การอบแข็งแบบเหนี่ยวนำด้วยการสแกน, ต้องสร้างการเคลื่อนไหวสัมพัทธ์ระหว่างชิ้นงานกับขดลวดเหนี่ยวนำ. เมื่อมองแวบแรก, ทางเลือกดูเหมือนง่าย: ย้ายชิ้นส่วนหรือย้ายตัวเหนี่ยวนำ.
ในทางปฏิบัติ, การตัดสินใจนั้นส่งผลต่อความสูงของเครื่อง, มวลเคลื่อนที่, การสั่นสะเทือน, ความแม่นยำของตำแหน่งและประเภทของชิ้นงานที่เครื่องสามารถรองรับได้.
เพลาสั้นและแบบ 6 เห็นได้ชัดว่าเฟืองขนาดเส้นผ่านศูนย์กลาง m ไม่ควรใช้การจัดการเคลื่อนที่แบบเดียวกัน. แม้แต่ชิ้นงานที่ยาวสองชิ้นก็อาจต้องใช้วิธีแก้ปัญหาที่แตกต่างกัน หากชิ้นหนึ่งสามารถหมุนได้อย่างราบรื่น ในขณะที่อีกชิ้นทำให้เกิดการสั่นสะเทือนมากเกินไป.
ด้วยเหตุนี้, การออกแบบการเคลื่อนที่ในเครื่องชุบแข็งแบบเหนี่ยวนำไม่ได้เป็นเพียงคำถามว่าระบบขับเคลื่อนใดจะเร็วกว่าเท่านั้น. คำถามที่สำคัญกว่านั้นคือ:
ควรย้ายส่วนใดของระบบ, และการเคลื่อนไหวนั้นจะคงที่ตลอดจังหวะการชุบแข็งได้หรือไม่?
1. การเตรียมการเคลื่อนไหวพื้นฐานสองประการในการสแกนการชุบแข็ง
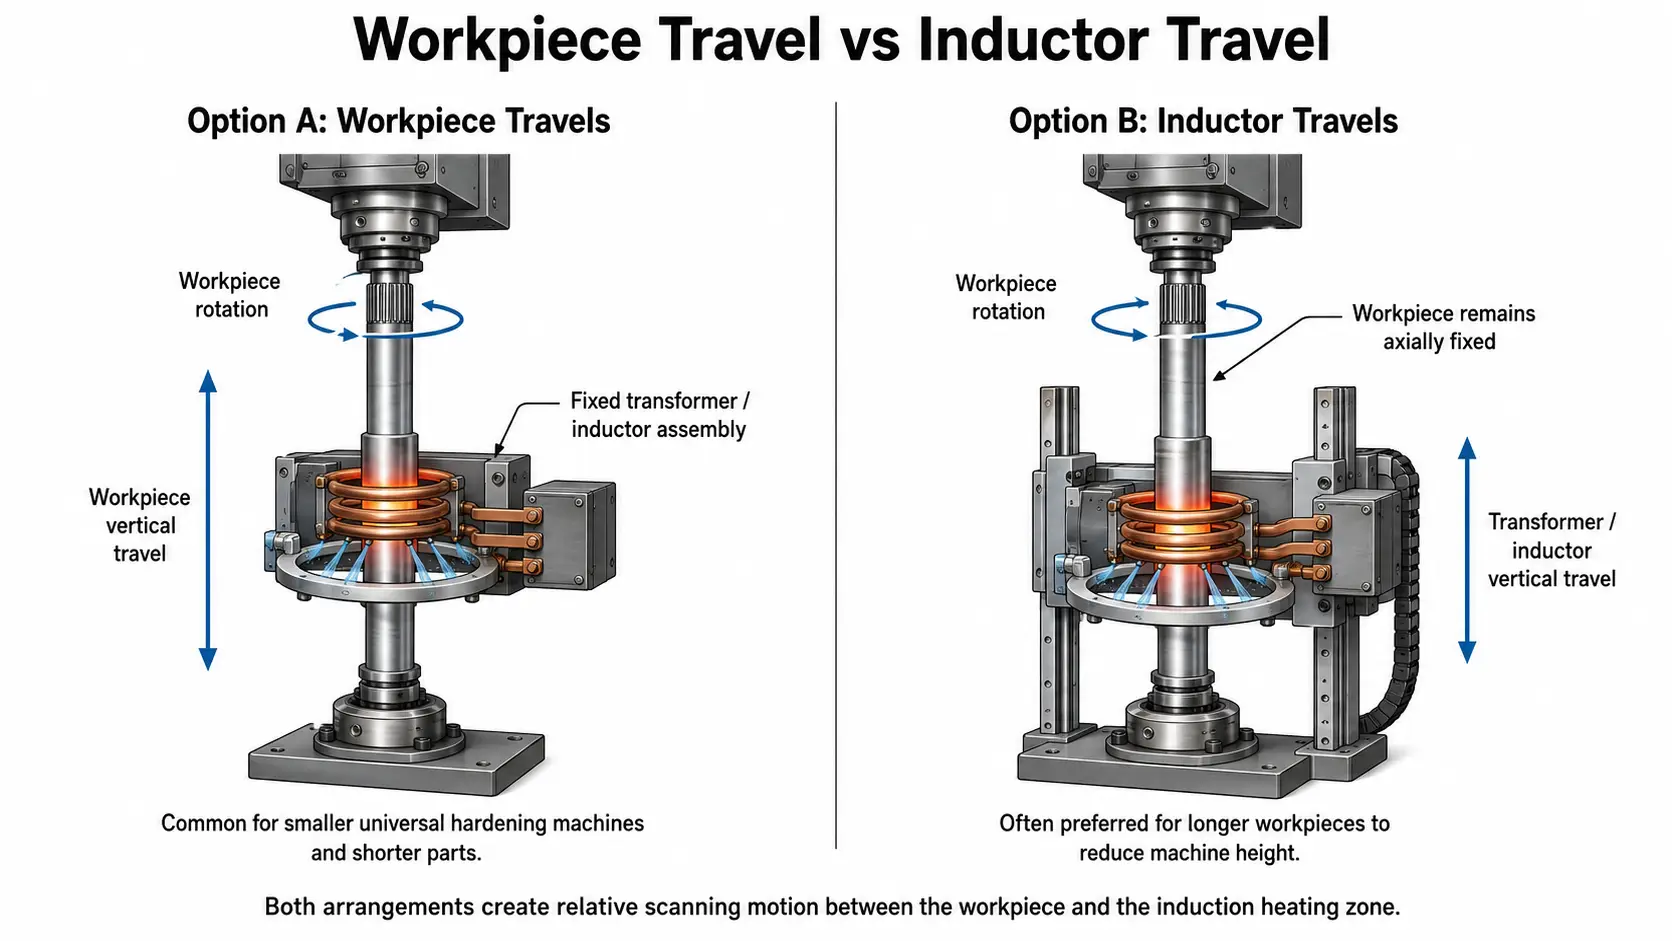
สำหรับเครื่องสแกนชุบแข็งทั่วไป, โดยทั่วไปจะใช้การเตรียมการสองแบบ.
ในครั้งแรก, การจัดเรียง ชิ้นงานจะหมุนและเคลื่อนที่ไปในทิศทางการสแกนด้วย, ในขณะที่หม้อแปลงและตัวเหนี่ยวนำยังคงอยู่ในตำแหน่งคงที่.
ในครั้งที่สอง, การจัดเรียง ชิ้นงานหมุนแต่ไม่เคลื่อนที่ในแนวแกน, ในขณะที่หม้อแปลงและชุดตัวเหนี่ยวนำเคลื่อนไปตามชิ้นงาน.
การจัดเตรียมทั้งสองแบบจะสร้างการเคลื่อนไหวสัมพันธ์พื้นฐานแบบเดียวกันที่จำเป็นสำหรับ การชุบแข็งแบบสแกน. ความแตกต่างคือตำแหน่งของมวลที่กำลังเคลื่อนที่.
ความแตกต่างนี้มีความสำคัญมากขึ้นเมื่อชิ้นงานมีความยาวมากขึ้น, หนักกว่าหรือยากกว่าในการรองรับ.
เครื่องชุบแข็งอเนกประสงค์ขนาดเล็ก, เครื่องชุบแข็งเพลาลูกเบี้ยว, เครื่องจักรเพลาเพลาและเครื่องชุบแข็งแร็คพวงมาลัยมักใช้การเคลื่อนที่ของชิ้นงานร่วมกับการหมุน. สำหรับส่วนประกอบที่ยาวขึ้น, การเคลื่อนย้ายชุดหม้อแปลงและตัวเหนี่ยวนำจะเป็นประโยชน์มากขึ้น.
2. เหตุใดความยาวของชิ้นงานจึงตัดสินใจได้ว่าอะไรจะเคลื่อนที่
ความสูงของเครื่องจักรเป็นหนึ่งในปัจจัยแรกที่ต้องพิจารณา.
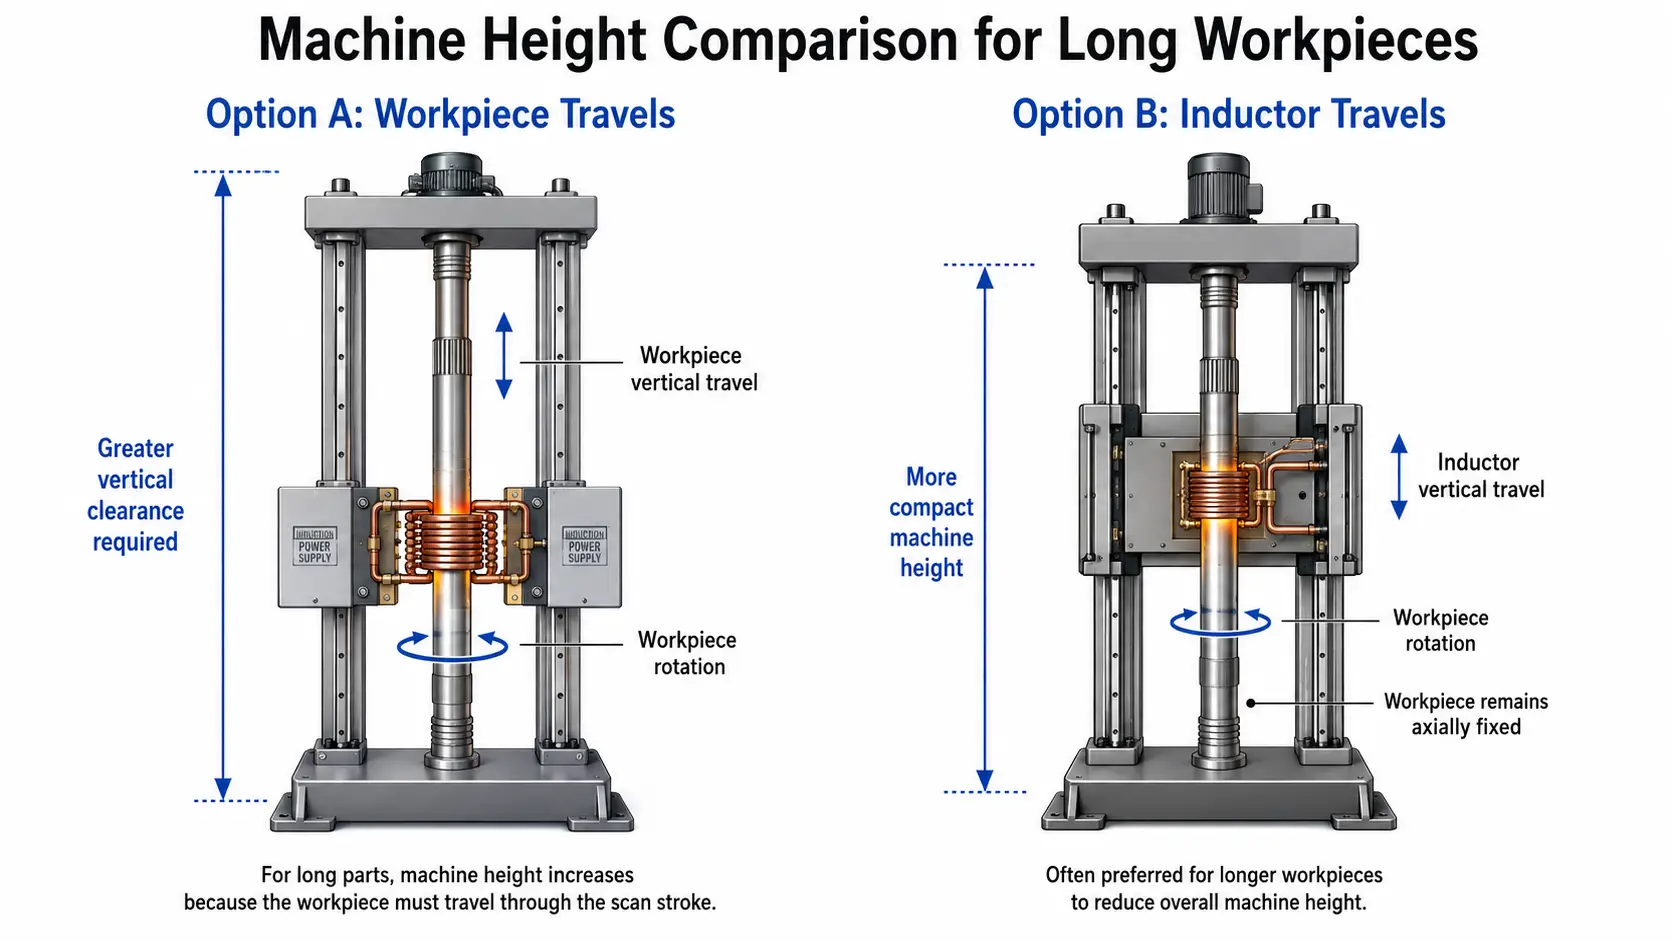
หากชิ้นงานยาวต้องเคลื่อนที่ในแนวตั้งผ่านโซนการชุบแข็ง, เครื่องจักรต้องการพื้นที่เพียงพอสําหรับชิ้นส่วนทั้งก่อนและหลังการสแกน.
ตามแนวทางการออกแบบเครื่องจักรในวัสดุเทคนิคที่ให้มา, เครื่องทําให้แข็งแบบสแกนที่ใช้ระยะยุบชิ้นงานอาจต้องการความสูงรวมมากกว่าประมาณสองเท่าของความยาวสแกน.
เมื่อชุดหม้อแปลงและชุดเหนี่ยวนําเคลื่อนที่แทน, ความสูงรวมของเครื่องจักรที่ต้องการสามารถเข้าใกล้หรือมากกว่าความยาวการสแกนเพียงเล็กน้อย.
ความแตกต่างนี้จะมีความสำคัญมากขึ้นกับ เพลายาว.
ด้วยเหตุนี้, วัสดุต้นฉบับระบุ ประมาณ 2 ความยาวชิ้นงาน m ในด้านการปฏิบัติ ซึ่งพ้นจุดนี้แล้ว เครื่องจักรแนวตั้งมักจะใช้การเคลื่อนที่ของหม้อแปลง/ตัวเหนี่ยวนำแทนการเคลื่อนชิ้นงานผ่านการสแกนเต็มช่วง.
สิ่งนี้ควรเข้าใจว่าเป็นแนวปฏิบัติทางวิศวกรรมที่อธิบายในวัสดุต้นฉบับ มากกว่าที่จะเป็นกฎมิติสำหรับเครื่องจักรทุกเครื่อง.
หลักการสำคัญกว่าตัวเลขที่แน่นอน:
ชิ้นงานยาวขึ้น, ยิ่งต้องการพื้นที่เครื่องจักรมากขึ้น หากชิ้นงานเองเป็นตัวทำการเคลื่อนที่สแกน.
การเคลื่อนตัวแผงเหนี่ยวนำขนาดเล็กสามารถลดความสูงของเครื่องโดยรวมได้มาก.
3. ชิ้นงานหนักมักเหมาะสำหรับการเคลื่อนที่ของตัวเหนี่ยวนำ
น้ำหนักนำปัญหาอื่นเข้ามา.
พิจารณา เฟืองขนาดใหญ่ ที่ถูกชุบแข็งทีละฟัน. วัสดุต้นฉบับให้ตัวอย่างเฟืองประมาณ 6 ตารางเมตรเส้นผ่านศูนย์กลาง และ 20 ตันน้ำหนัก.
การพยายามเคลื่อนย้ายชิ้นงานเช่นนี้ผ่านจังหวะสแกนจะต้องใช้โครงสร้างกลไกขนาดใหญ่มาก.
หม้อแปลงและขดลวดเหนี่ยวนํามีขนาดเล็กและน้ําหนักเบากว่าเฟืองมาก. ในกรณีนี้, การเคลื่อนย้ายชุดทําความร้อนจึงเป็นการจัดวางที่สะดวกกว่าโดยธรรมชาติ.
เหตุผลเดียวกันนี้สามารถใช้กับชิ้นส่วนที่หนักมากอื่น ๆ ได้.
เมื่อชิ้นงานรองรับและหมุนได้ยากอยู่แล้ว, การเพิ่มการเคลื่อนที่เชิงเส้นขนาดใหญ่ที่ด้านชิ้นงานจะเพิ่มความต้องการทางกลของเครื่องจักร.
นี่ไม่ได้หมายความว่า 'ส่วนประกอบที่หนักกว่าควรอยู่กับที่เสมอ' มันเพียงแค่หมายความว่ามวลที่เคลื่อนที่เป็นส่วนสำคัญของการตัดสินใจในการออกแบบ.
4. แต่การขยับส่วนประกอบที่เบากว่าไม่ใช่สิ่งที่ดีกว่าตลอดเวลา
ยังมีข้อยกเว้น.
การแข็งตัวของแผ่นรีดเป็นตัวอย่างที่ดี.
แผ่นรีดสามารถยาวและหนัก, ซึ่งดูเหมือนจะเอื้อต่อการเคลื่อนย้ายชุดหม้อแปลงและตัวเหนี่ยวนำ. ตามวัสดุที่ให้มา, อย่างไรก็ตาม, ชุดหม้อแปลง/ตัวเหนี่ยวนำที่ใช้สำหรับการชุบแข็งแบบม้วนบางกรณีสามารถมีน้ำหนักค่อนข้างมากและสามารถสร้างแรงสั่นสะเทือนอย่างมากในระหว่างการทำงาน.
ในสถานการณ์นี้, การยึดหม้อแปลงและตัวเหนี่ยวนำในขณะที่เคลื่อนชิ้นงานอาจทำให้กระบวนการมีความเสถียรมากขึ้น.
ตัวอย่างนี้แสดงให้เห็นว่าทำไมการออกแบบอุปกรณ์จึงไม่สามารถลดลงเป็นกฎง่ายๆ เช่น:
'เคลื่อนส่วนประกอบใดก็ตามที่เบากว่า'
คำถามที่แท้จริงคือระบบที่เคลื่อนไหวสามารถรักษาการเคลื่อนที่ที่เสถียรด้วยความเร็วและระยะชักที่ต้องการได้หรือไม่.
การประกอบที่เบาซึ่งสั่นสะเทือนอย่างมีนัยสำคัญอาจทำให้สภาพการสแกนนิ่งไม่เสถียรเท่ากับชิ้นงานที่หนักกว่าที่เคลื่อนที่บนระบบกลไกที่มีการรองรับอย่างดี.
5. ระบบขับเคลื่อนด้วยไฮดรอลิกหรือกลไก: ซึ่งมีความเสถียรมากกว่า?
การจัดการเคลื่อนไหวเป็นตัวกำหนด อะไรที่เคลื่อนไหว. ระบบส่งกำลังเป็นตัวกำหนด มันเคลื่อนไหวอย่างไร.
ข้อมูลเครื่องจักรที่มีให้แบ่งระบบขับเคลื่อนเครื่องชุบแข็งทั่วไปออกเป็นประเภทไฮดรอลิกและแบบกลไกเต็มรูปแบบ.
การส่งกำลังด้วยไฮดรอลิกมีข้อได้เปรียบในทางปฏิบัติหลายประการ. โครงสร้างสามารถเรียบง่ายได้ค่อนข้างมาก, แรงขับสูง, และความเร็วในการเคลื่อนที่สามารถเร็ว. เอกสารอ้างอิงระบุความเร็วในการเคลื่อนที่ เกิน 150 มม./วินาที ในระบบที่เหมาะสม.
จุดอ่อนคือการควบคุมการเคลื่อนไหว.
ระบบไฮดรอลิกอาจมีความเร็วการเคลื่อนที่ที่ไม่เสถียรและความแม่นยำในการกำหนดตำแหน่งต่ำกว่า. สำหรับการทำงานแข็งด้วยการสแกนด้วยเหนี่ยวนำ, ซึ่งสภาวะการให้ความร้อนมีความสัมพันธ์อย่างใกล้ชิดกับความเร็วในการสแกน, สิ่งนี้สามารถกลายเป็นข้อจำกัดที่สำคัญได้.
ดังนั้นเอกสารอ้างอิงจึงอธิบายว่าตู้เหล็กแข็งด้วยการเหนี่ยวนำที่ใช้ไฮดรอลิกมีแนวโน้มที่จะได้รับความนิยมลดลง.
ระบบกลไกทั้งหมดอาจใช้การจัดเตรียมไดรฟ์หลายแบบ, รวมถึง:
• ลีดสกรูชนิด T
• บอลสกรู
• ระบบการเคลื่อนที่แบบลิเนียร์ไกด์
ข้อได้เปรียบหลักคือการเคลื่อนที่ที่เสถียรยิ่งขึ้นและความแม่นยำของตำแหน่งที่สูงขึ้น. ระบบกลไกยังทำให้การเปลี่ยนแปลงความเร็วในการเคลื่อนที่ควบคุมได้ง่ายขึ้น.
สำหรับการใช้งานที่ความเร็วการสแกนและความสามารถในการทำซ้ำตำแหน่งมีความสำคัญ, สิ่งนี้ทำให้การจัดเรียงเชิงกลมีข้อได้เปรียบที่ชัดเจน.
อย่างไรก็ตาม, มันยังคงเป็นการทำให้เข้าใจผิดหากจะบอกว่าส่วนประกอบหนึ่งเช่นสกรูบอลสามารถรับประกันกระบวนการชุบแข็งที่เสถียรโดยอัตโนมัติ.
ความแม่นยำในการส่งกำลังเป็นเพียงส่วนหนึ่งของความเสถียรทั้งหมดของเครื่องจักร.
6. โครงสร้างเครื่องจักรแบบสไลด์และแบบคอลัมน์
โครงสร้างทางกลที่รองรับระบบการเคลื่อนที่ก็มีความสำคัญด้วย.
วัสดุที่จัดหาได้แบ่งโครงสร้างการเคลื่อนที่ทั่วไปเป็น แบบสไลด์ และ แบบคอลัมน์ การออกแบบ.
โครงสร้างแบบสไลด์
โครงสร้างแบบสไลด์ถูกใช้อย่างแพร่หลายในเครื่องชุบแข็งแบบเหนี่ยวนำทั่วไป.
แท่นเครื่องโดยทั่วไปเป็นโครงสร้างหล่อหรือเชื่อม ซึ่งได้รับการบำบัดเพื่อลดความเครียดหรือบำบัดการชราภาพ. สิ่งนี้ทำให้มีความสามารถในการรับน้ำหนักสูงและความมั่นคงของโครงสร้างที่ดี.
ข้อดีหลักของมันคือ:
• ความสามารถในการรับน้ำหนักสูง
• ความมั่นคงที่ดี
• เหมาะสมกับชิ้นงานขนาดใหญ่และหนัก
• ช่วงการใช้งานที่กว้าง
ข้อแลกเปลี่ยนคือ น้ำหนักและความซับซ้อนทางกลไก.
แท่นเครื่องที่หนักจะมีความยืดหยุ่นในการเคลื่อนย้ายหรือติดตั้งน้อยกว่า, ในขณะที่รางเลื่อนและพื้นผิวร่องนำสามารถต้องการการกลึงที่ซับซ้อนมากขึ้น.
สำหรับเครื่องจักรที่ออกแบบมาเพื่อบรรทุกชิ้นงานที่หนักกว่าหรือรักษาความเสถียรในสภาวะการทำงานที่ต้องการสูง, อย่างไรก็ตาม, มวลและความแข็งแรงนั้นสามารถมีประโยชน์.
โครงสร้างประเภทเสา
เครื่องจักรประเภทเสาใช้โครงสร้างรองรับที่เบากว่าและพบมากในบางการออกแบบเครื่องจักรของยุโรปและอเมริกาเหนือ.
ข้อดีของพวกมันรวมถึงน้ำหนักเครื่องจักรที่ต่ำกว่าและการเคลื่อนไหวที่ยืดหยุ่นมากขึ้น. พวกมันยังสามารถทำให้การรวมโครงสร้างเครื่องจักรเข้ากับระบบหมุนเวียนของของเหลวชุบแข็งและระบบระบายความร้อนง่ายขึ้น.
ข้อจำกัดปรากฏขึ้นเมื่อชิ้นงานมีขนาดใหญ่หรือการเคลื่อนที่แบบสโตรกยาว.
เอกสารที่จัดเตรียมไว้ระบุว่าโครงสร้างแบบเสานั้นไม่เหมาะสมกับชิ้นส่วนที่มีขนาดใหญ่หรือหนักมาก, และความมั่นคงสามารถลดลงเมื่อการเดินทางมีระยะทางยาว, ตัวอย่างเช่น ผ่าน การสั่นของชิ้นงาน.
นี่เป็นอีกหนึ่งการเตือนว่าการที่เครื่องจักรเคลื่อนที่ได้ง่ายไม่ได้หมายความว่าเครื่องจักรนั้นจะมีความมั่นคงที่ดีที่สุด.
7. แล้วการจัดเรียงแบบใดที่มีความมั่นคงมากกว่า?
ไม่มีคำตอบเดียวที่ใช้ได้กับเครื่องชุบแข็งเหนี่ยวนำทุกเครื่อง.
ถ้าคำถามเกี่ยวกับเพียงแค่ ความสม่ำเสมอและตำแหน่งของการขับเคลื่อน, วัสดุที่ให้มาสนับสนุนการส่งกำลังแบบกลไกเต็มรูปแบบมากกว่าการส่งกำลังด้วยไฮดรอลิกเพื่อความเสถียรในการสแกนและความแม่นยำในการจัดตำแหน่ง.
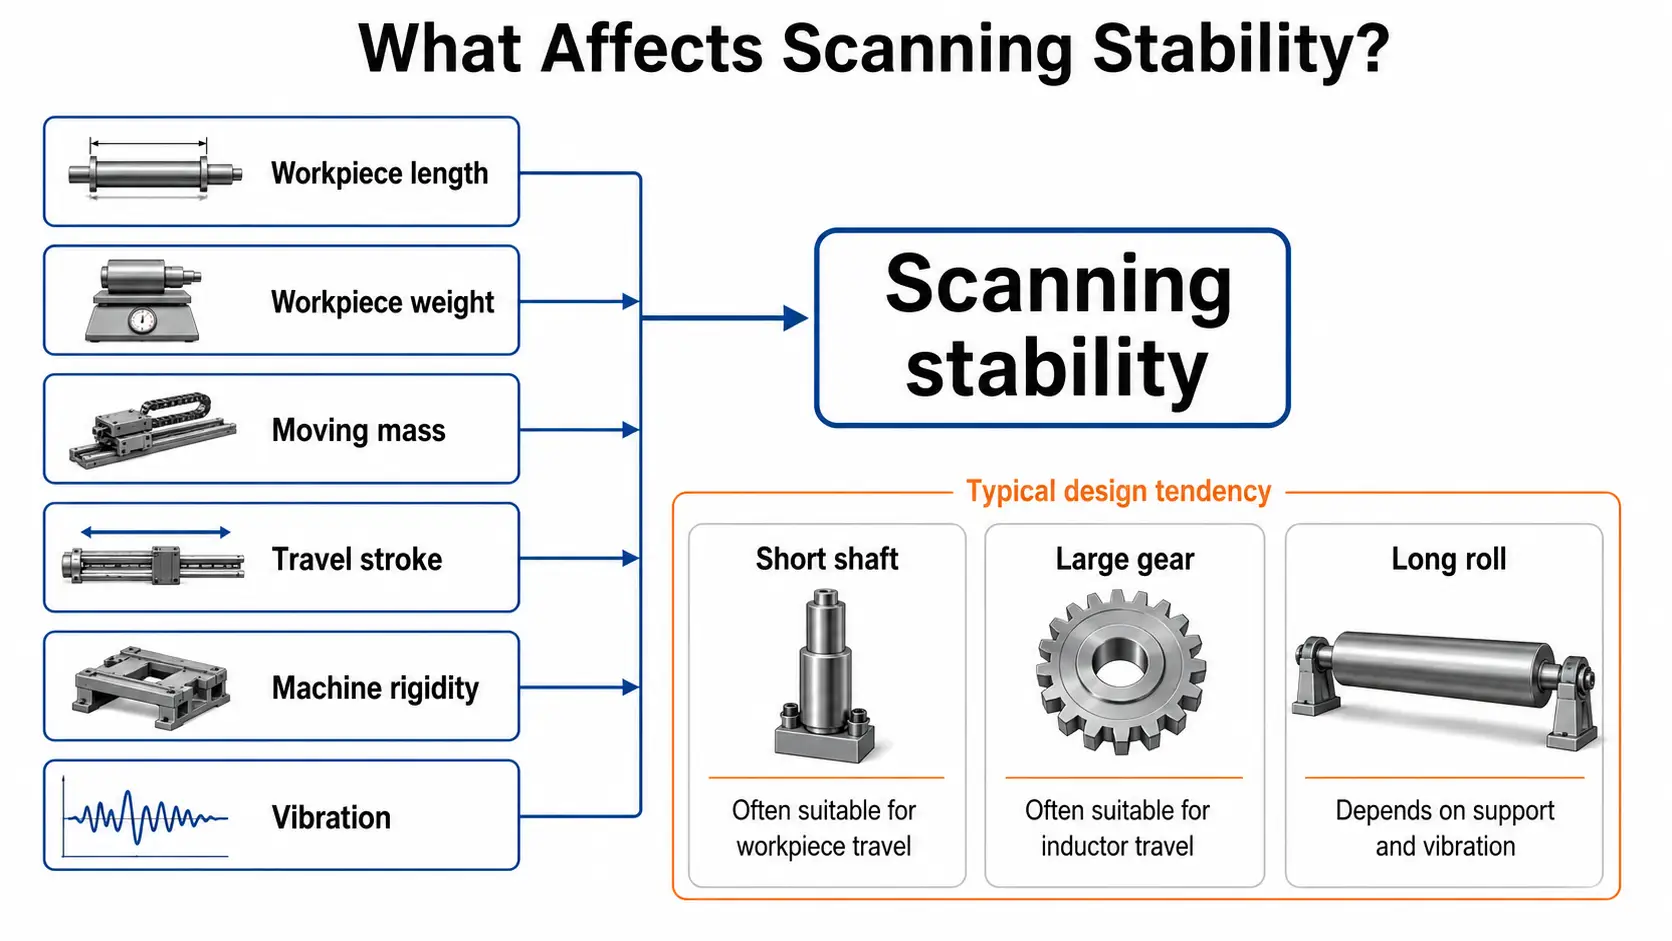
แต่ความเสถียรของเครื่องทั้งเครื่องขึ้นอยู่กับมากกว่าการขับเคลื่อน.
การออกแบบต้องพิจารณาถึง:
ความยาวของชิ้นงาน + น้ำหนักของชิ้นงาน + มวลเคลื่อนที่ + ช่วงการเคลื่อนที่ + ความแข็งของเครื่องจักร + น้ำหนักของหม้อแปลง/ตัวเหนี่ยวนำ + การสั่นสะเทือน
เพลาสั้นสามารถหมุนและเคลื่อนผ่านสถานีเหนี่ยวนำคงที่ได้อย่างมีประสิทธิภาพ.
เพลาตั้งยาวอาจถูกชุบแข็งได้ดีกว่าด้วยหม้อแปลงและขดลวดเหนี่ยวนำที่เคลื่อนที่เพื่อให้เครื่องจักรไม่จำเป็นต้องสูงเกินไป.
เฟืองขนาดใหญ่มากโดยธรรมชาติเชื่อมโยงกับการเคลื่อนที่ของชุดเหนี่ยวนำขนาดเล็ก.
โรลยาวอาจดูเหมือนจะเหมาะกับวิธีแก้ปัญหาเดียวกัน, แต่การสั่นสะเทือนของชุดหม้อแปลง/ขดลวดเหนี่ยวนำที่มีน้ำหนักมากสามารถทำให้การตัดสินใจเปลี่ยนแปลงได้.
นั่นเป็นเหตุผลว่าทำไมการออกแบบการเคลื่อนไหวควรถูกประเมินเป็นส่วนหนึ่งของกระบวนการชุบแข็งทั้งหมดแทนที่จะเลือกจากสูตรเครื่องกลมาตรฐาน.
8. ระบบการเคลื่อนไหวที่ดีที่สุดคือระบบที่ทำให้การสแกนคงที่
ในการสแกนชุบแข็งด้วยการเหนี่ยวนำ, การเคลื่อนไหวส่งผลโดยตรงต่อกระบวนการให้ความร้อน.
หากความเร็วในการสแกนเปลี่ยนแปลงโดยไม่คาดคิด, ระยะเวลาให้ความร้อนที่แต่ละส่วนของชิ้นงานได้รับก็จะเปลี่ยนไปด้วย. ความผิดพลาดในการจัดตำแหน่งยังสามารถทำให้บริเวณที่แข็งเกินไปเคลื่อนออกจากตำแหน่งที่ตั้งใจไว้.
ด้วยเหตุนี้, การจัดเรียงเชิงกลที่ดีที่สุดไม่จำเป็นต้องเป็นแบบที่เร็วหรือเบาที่สุด.
แต่เป็นการจัดเรียงที่สามารถรักษาการเคลื่อนไหวในการสแกนที่ต้องการด้วยความแข็งแรงเพียงพอ, ความสามารถในการทำซ้ำและความเสถียรของชิ้นงานจริง.
สำหรับ เครื่องชุบแข็งแบบเหนี่ยวนำสากล, ตัวเลือกนั้นเริ่มต้นด้วยคำถามพื้นฐานสองสามข้อ:
• ชิ้นงานมีความยาวเท่าใด?
• หนักแค่ไหน?
• ส่วนประกอบใดเคลื่อนย้ายได้ง่ายกว่า?
• ต้องใช้การเดินทางเท่าใด?
• ชุดประกอบที่กำลังเคลื่อนที่จะยังคงมั่นคงตลอดจังหวะที่สมบูรณ์หรือไม่?
เมื่อคำถามเหล่านั้นได้รับคำตอบแล้ว, ทางเลือกระหว่างการเคลื่อนที่ของชิ้นงานและการเคลื่อนที่ของตัวเหนี่ยวนำจะชัดเจนยิ่งขึ้น.
คีย์ Takeaway
การตัดสินใจย้ายชิ้นงานหรือตัวเหนี่ยวนำไม่ได้ขึ้นอยู่กับความเร็วหรือน้ำหนักเพียงอย่างเดียว. ความยาวของชิ้นงานจะควบคุมความสูงของเครื่องจักร — ส่วนที่เคลื่อนที่ได้เองจะต้องมีความยาวระยะห่างในการสแกนประมาณสองเท่า, ซึ่งเป็นสาเหตุที่เพลายาวชอบหม้อแปลง/ตัวเหนี่ยวนำที่กำลังเคลื่อนที่. น้ำหนักของชิ้นงานและการสั่นสะเทือนจะตัดสินว่าชุดประกอบที่เบากว่าเป็นตัวเลือกที่มีความเสถียรมากกว่าหรือไม่. โดยทั่วไปแล้ว ระบบขับเคลื่อนแบบกลไกเต็มรูปแบบจะเอาชนะระบบขับเคลื่อนแบบไฮดรอลิกในเรื่องความเสถียรและการวางตำแหน่งในการสแกน, แต่ความแข็งแกร่งของเครื่องทั้งหมด - แบบสไลด์หรือแบบคอลัมน์ - ก็มีความสำคัญไม่แพ้กัน. การจัดวางที่เหมาะสมคือวิธีที่รักษาความเร็วและตําแหน่งสแกนให้คงที่ตลอดช่วงชักเต็มของชิ้นงานจริง.
คำถามที่พบบ่อย
1.ซึ่งพบได้บ่อยกว่า — การเคลื่อนย้ายชิ้นงานหรือการเคลื่อนย้ายตัวเหนี่ยวนําในการชุบแข็งแบบสแกน?
ทั้งสองแบบนี้ใช้กันอย่างแพร่หลาย. การเคลื่อนที่ของชิ้นงานพร้อมการหมุนเป็นเรื่องปกติในเครื่อง universal ขนาดเล็ก, แคมชาฟต์, เครื่องเพลา-เพลาและเครื่องควบคุมพวงมาลัย, ขณะที่การเคลื่อนที่ของหม้อแปลง/ตัวเหนี่ยวนําจะเป็นไปได้มากขึ้นเมื่อชิ้นงานยาวขึ้นหรือหนักขึ้น.
2.เครื่องจักรมักจะเปลี่ยนไปขยับตัวเหนี่ยวนําที่ความยาวชิ้นงานเท่าไร?
วัสดุต้นฉบับให้ความยาวชิ้นงานประมาณ 2 เป็นจุดปฏิบัติที่เครื่องแนวตั้งมักจะเคลื่อนหม้อแปลง/ตัวเหนี่ยวนำแทนที่จะเคลื่อนชิ้นงาน. นี่คือแนวทางด้านวิศวกรรม, ไม่ใช่กฎสากล — หลักการคือชิ้นงานที่เคลื่อนตัวเองต้องการความสูงของเครื่องประมาณสองเท่าของความยาวการสแกน.
3.ไดรฟ์ไฮดรอลิกหรื อกลไก แบบใดดีกว่าสำหรับการสแกนการชุบแข็ง?
เพื่อความเร็วการสแกนที่คงที่และการวางตำแหน่งที่แม่นยำ, ไดรฟ์กลไกเต็มรูปแบบ — สกรูนำ, สกรูบอลและไกด์เชิงเส้น — โดยทั่วไปได้รับความนิยม. ระบบไฮดรอลิกสามารถรวดเร็วและเรียบง่ายแต่มีความเร็วเคลื่อนที่ที่ไม่เสถียรและความแม่นยําในตําแหน่งต่ํากว่า, ซึ่งสําคัญเพราะความร้อนขึ้นอยู่กับความเร็วสแกนโดยตรง.
4.ทําไมเครื่องจักรจึงเคลื่อนย้ายชิ้นงานหนักแทนที่จะขยับตัวเหนี่ยวนําที่เบากว่า?
เพราะชุดที่เบาและสั่นสะเทือนอย่างมากสามารถให้การสแกนที่ไม่เสถียรกว่าชิ้นงานที่หนักกว่าและเคลื่อนที่บนระบบที่แข็งแรง, ระบบที่รองรับดี. การอบแข็งด้วยการรีดเป็นตัวอย่างหนึ่งที่การสั่นของชุดหม้อแปลง/ตัวเหนี่ยวนำหนักสามารถทำให้การตัดสินใจปกติกลับด้านได้.
ไม่แน่ใจว่าการจัดเรียงการเคลื่อนไหวแบบใดเหมาะกับชิ้นงานของคุณ?
บอกความยาวชิ้นงานของคุณ, น้ำหนักและข้อกำหนดการอบแข็ง, และเราจะช่วยคุณเลือกการตั้งค่าการสแกนที่เสถียรที่สุด.


