เส้นชุบแข็งแบบเหนี่ยวนำอัตโนมัติสำหรับพินและบูช
Ⅰ. ดูการทำงานของระบบชุบแข็งอัตโนมัติ
วิดีโอแสดงชิ้นงานที่เคลื่อนที่ผ่านกระบวนการชุบแข็งแบบเหนี่ยวนำอัตโนมัติ, รวมถึงการให้อาหาร, โอนระหว่างตำแหน่ง, การให้ความร้อน, การดับและการปลดปล่อยครั้งสุดท้าย.
สำหรับการผลิตเป็นชุด, การทำความร้อนเป็นเพียงส่วนหนึ่งของงานเท่านั้น. แต่ละส่วนประกอบยังต้องไปถึงตำแหน่งที่ถูกต้องด้วย, เสร็จสิ้นกระบวนการที่ตั้งโปรแกรมไว้และออกจากพื้นที่ทำงานก่อนเริ่มรอบถัดไป.
นี่คือจุดที่สายอัตโนมัติแตกต่างจากสายเดี่ยวที่โหลดด้วยตนเอง เครื่องชุบแข็งแบบเหนี่ยวนำพิน. การจัดการชิ้นงานและการบำบัดความร้อนประสานกันเป็นหนึ่งกระบวนการผลิตซ้ำ.
Ⅱ. หมุด, บูชและชิ้นงานที่เหมาะสม
สายการผลิตนี้มีจุดมุ่งหมายหลักสำหรับส่วนประกอบทรงกระบอกที่ต้องการการชุบแข็งที่พื้นผิวหรือการชุบแข็งเฉพาะจุด.
ชิ้นงานทั่วไป ได้แก่:
•หมุด
•บูช
•เพลาพิน
•หมุดเดือย
•ส่วนประกอบแบบปลอก
•ชิ้นส่วนเครื่องจักรกลทรงกระบอกที่คล้ายกัน
หมุดและบุชชิ่งไม่ควรถือเป็นงานทำความร้อนแบบเดียวกันโดยอัตโนมัติ.
หมุดตันและบุชชิ่งกลวงอาจมีความหนาของส่วนที่แตกต่างกันได้, การไหลของความร้อน, ข้อกำหนดการสนับสนุนและโซนการชุบแข็ง. แม้แต่หมุดสองตัวที่มีเส้นผ่านศูนย์กลางภายนอกใกล้เคียงกันก็อาจต้องใช้กระบวนการที่แตกต่างกันเนื่องจากวัสดุที่แตกต่างกัน, ความยาวในการชุบแข็งหรือความลึกของตัวเรือนที่ต้องการ.
สำหรับบุชชิ่ง, ขนาดเจาะ, ความหนาของผนังและพื้นที่ชุบแข็งที่ต้องการต้องได้รับการพิจารณาก่อนที่จะออกแบบตัวเหนี่ยวนำและฟิกซ์เจอร์.
ข้อมูลที่เป็นประโยชน์ที่สุดสำหรับการเลือกอุปกรณ์ ได้แก่:
•วัสดุและเกรด
•เส้นผ่านศูนย์กลางภายนอก
•เส้นผ่านศูนย์กลางภายในสำหรับบุชชิ่ง
•ความยาวโดยรวม
•พื้นที่ชุบแข็งที่ต้องการ
•ความแข็งผิวเป้าหมาย
•ความลึกของเคสที่มีประสิทธิภาพ
•อัตราการผลิตที่ต้องการ
ดังนั้นชิ้นงานจริงควรมาก่อนรุ่นเครื่องจักรหรือพิกัดกำลัง.
Ⅲ. วิธีการทำงานของสายชุบแข็งแบบเหนี่ยวนำอัตโนมัติ
ลำดับการผลิตโดยทั่วไปคือ:
กำลังโหลด → การให้อาหาร → การวางตำแหน่ง → การทำความร้อนแบบเหนี่ยวนำ → การชุบ → การถ่ายโอน → การคายประจุ
สามารถปรับลำดับที่แน่นอนสำหรับชิ้นงานได้.
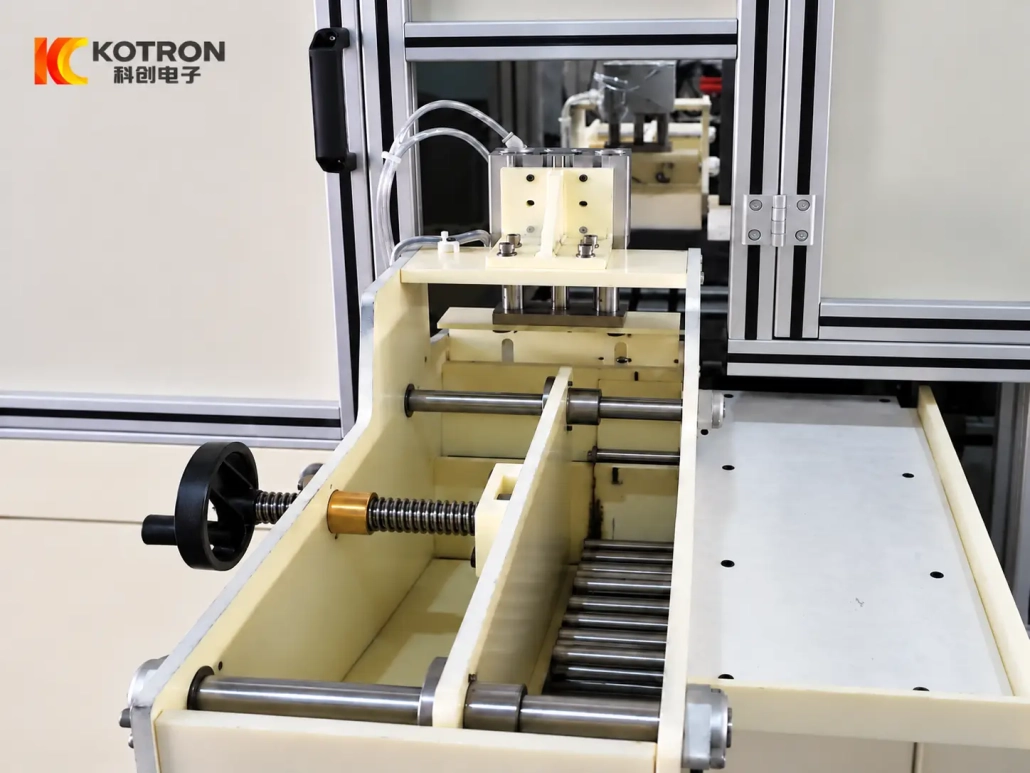
ในส่วนของการโหลด, ส่วนประกอบทรงกระบอกจะเข้าสู่กลไกการป้อนและเคลื่อนที่ไปข้างหน้าตามลำดับที่มีการควบคุม. การผลักดันทางกล, การรีด, สามารถเลือกการเอียงหรือการถ่ายโอนแบบอื่นได้ตามขนาด, ลักษณะการวางแนวและการจัดการของชิ้นส่วน.
เมื่อชิ้นงานถึงตำแหน่งการประมวลผลแล้ว, เครื่องจะค้นหาตามรอบที่ตั้งโปรแกรมไว้. จากนั้นระบบเหนี่ยวนำจะจ่ายพลังงานความร้อนที่ต้องการผ่านตัวเหนี่ยวนำ.
หลังจากทำความร้อนแล้ว, พื้นที่ที่ต้องการดับแล้ว. ชิ้นงานจะถูกย้ายออกจากตำแหน่งการประมวลผลและปล่อยออกมา, ปล่อยให้ส่วนต่อไปเข้าสู่วงจร.
ขึ้นอยู่กับความต้องการในการชุบแข็ง, ชิ้นงานอาจยังคงอยู่กับที่หรือเคลื่อนที่โดยสัมพันธ์กับตัวเหนี่ยวนำ. วิธีการเคลื่อนที่ขั้นสุดท้ายและการชุบแข็งจะถูกเลือกตามรูปแบบการชุบแข็งที่ต้องการ แทนที่จะเป็นแม่แบบเครื่องจักรแบบตายตัว.
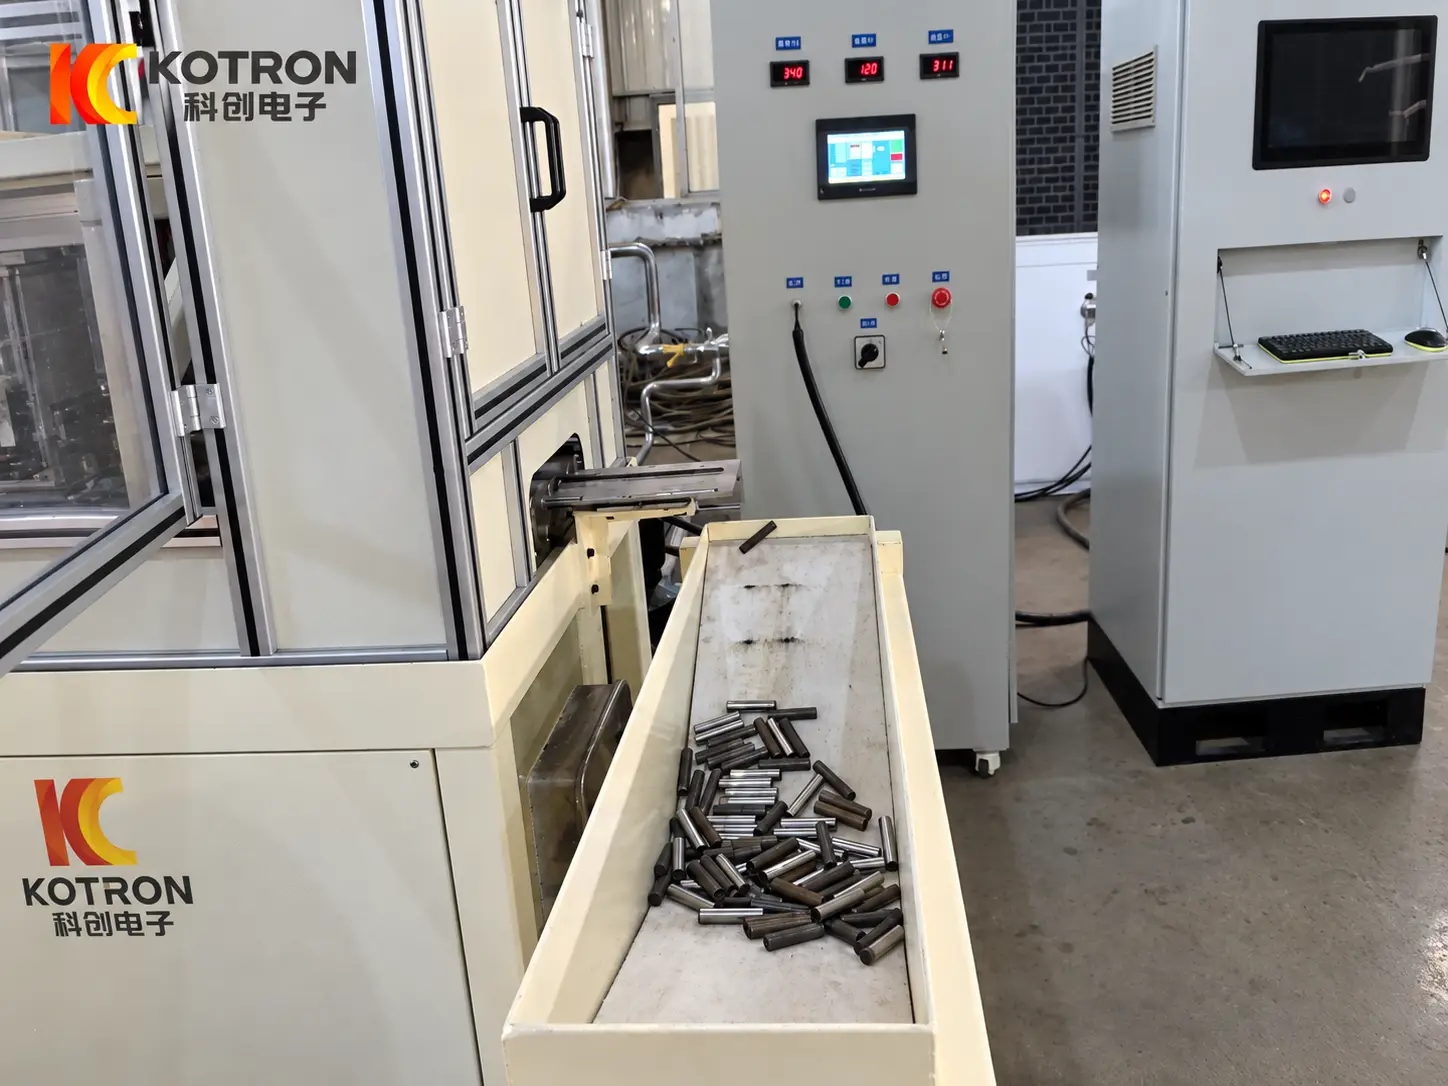
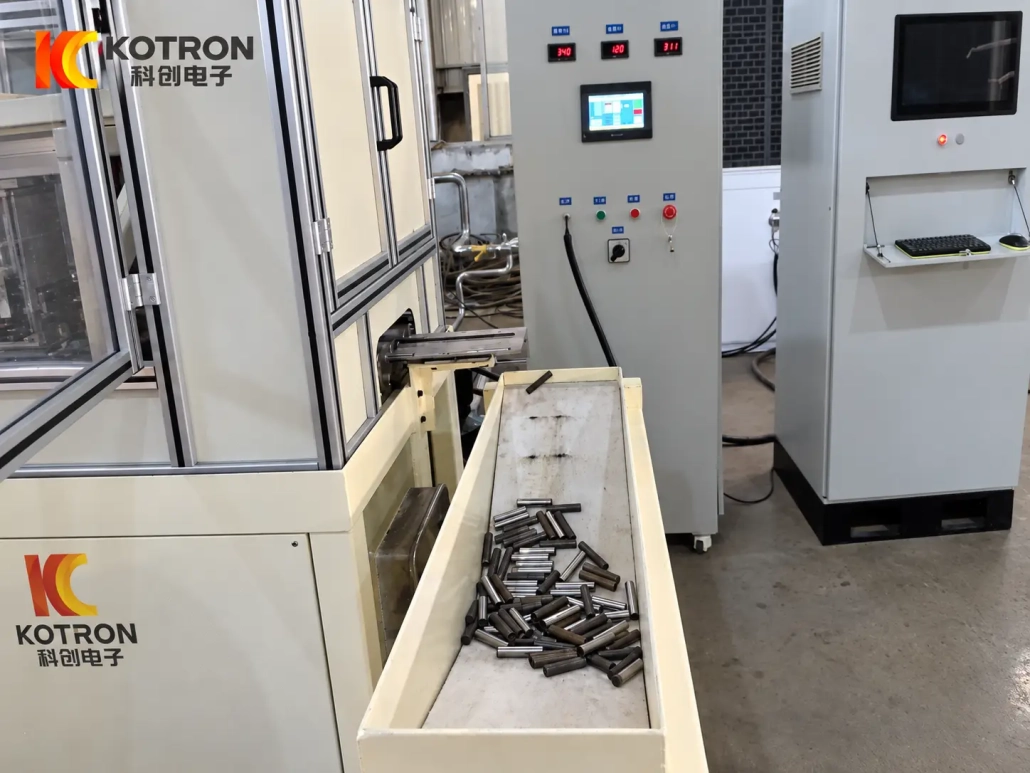
ส่วนการระบายออกจะทำให้วงจรอัตโนมัติสมบูรณ์โดยการเคลื่อนย้ายชิ้นส่วนที่ผ่านการแปรรูปออกจากสถานีชุบแข็ง โดยไม่ต้องขนถ่ายด้วยตนเองหลังจากทุกรอบ.
Ⅳ. กระบวนการชุบแข็งสำหรับพินและบุชชิ่ง
ไม่ควรเลือกเครื่องชุบแข็งแบบเหนี่ยวนำด้วยพินจากกำลังพิกัดเพียงอย่างเดียว.
ผลการชุบแข็งขั้นสุดท้ายได้รับอิทธิพลจากตัวแปรกระบวนการหลายตัวที่ทำงานร่วมกัน:
กำลังไฟ + ความถี่ + การออกแบบตัวเหนี่ยวนำ + เวลาในการให้ความร้อน + การเคลื่อนที่ของชิ้นงาน + การดับร้อน
วัสดุและรูปทรงของชิ้นงานเป็นตัวกำหนดว่าควรรวมตัวแปรเหล่านี้อย่างไร.
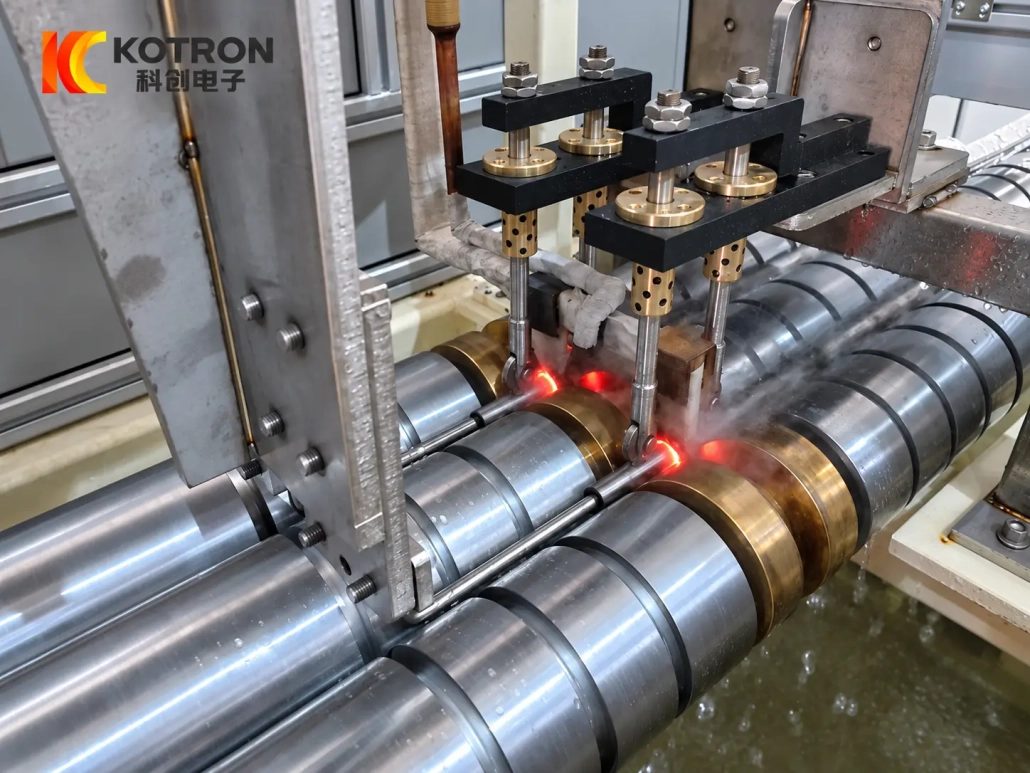
ตัวเหนี่ยวนำมีความสำคัญอย่างยิ่ง. รูปร่างและความสัมพันธ์กับชิ้นงานจะเป็นตัวกำหนดว่าพลังงานแม่เหล็กไฟฟ้าจะเข้มข้นไปที่ใด. โซนชุบแข็งเฉพาะที่สั้น, พื้นผิวทรงกระบอกที่ยาวกว่าและบุชชิ่งที่มีความหนาของผนังต่างกันอาจต้องมีการจัดเรียงคอยล์ที่แตกต่างกัน.
ความถี่ต้องเหมาะสมกับการใช้งานด้วย. ความถี่สูงหรือต่ำลงไม่ได้ดีขึ้นโดยอัตโนมัติ; โดยต้องเลือกร่วมกับขนาดชิ้นงานและความลึกในการทำความร้อนที่ต้องการ.
เวลาทำความร้อน, ระดับพลังงานและการเคลื่อนไหวจะต้องทำงานร่วมกับขั้นตอนการดับ. การเปลี่ยนตัวแปรหนึ่งตัวสามารถเปลี่ยนการกระจายอุณหภูมิและรูปแบบที่แข็งขึ้นได้.
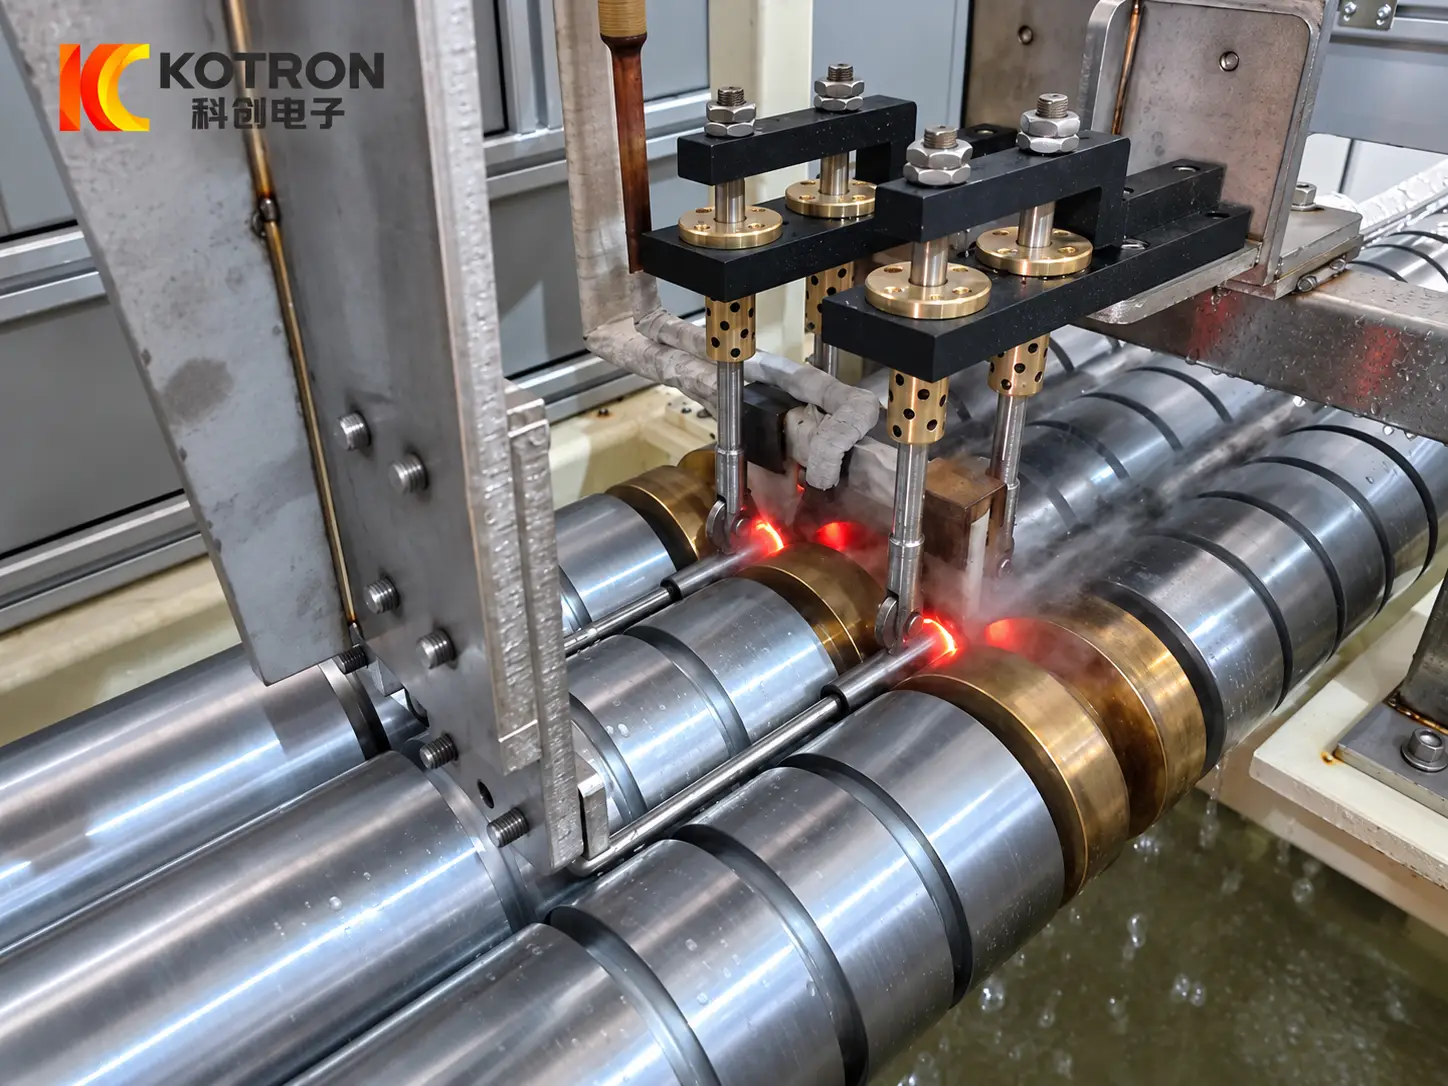
ภาพกระบวนการนี้แสดงความสัมพันธ์ที่แท้จริงระหว่างชิ้นงาน, ตัวเหนี่ยวนำและพื้นที่ให้ความร้อนระหว่างการผลิต.
สำหรับการเลือกอุปกรณ์, ปกติเราจะประเมิน:
•วัสดุและเกรด
•ขนาดชิ้นงาน
•พื้นที่แข็งตัว
•ความแข็งผิวที่ต้องการ
•ความลึกของเคสที่มีประสิทธิภาพ
•ความยาวการแข็งตัว
•วงจรการผลิต
จุดมุ่งหมายไม่ใช่เพียงเพื่อให้ความร้อนแก่ชิ้นส่วนอย่างรวดเร็วเท่านั้น. กระบวนการนี้จะต้องสร้างโซนชุบแข็งที่ต้องการซ้ำๆ ภายใต้สภาวะการผลิต.
Ⅴ. การให้อาหารอัตโนมัติและการกำหนดค่าสาย
สำหรับการผลิตเป็นชุด, การจัดการชิ้นงานมีผลโดยตรงต่อการใช้งานจริงของสายการผลิต.
จำเป็นต้องแยกส่วนประกอบทรงกระบอกออก, ถ่ายโอนและวางตำแหน่งโดยไม่รบกวนลำดับการผลิต. ขึ้นอยู่กับชิ้นงาน, ซึ่งสามารถทำได้ด้วยกลไกทางกลที่เรียบง่ายหรือด้วยระบบการจัดการอัตโนมัติขั้นสูง.
การกำหนดค่าที่เป็นไปได้ ได้แก่:
•การผลักดันทางกล
•การถ่ายโอนลูกกลิ้ง
•การโอนเอียง
•การเคลื่อนที่แบบนิวแมติก
•การวางตำแหน่งเซอร์โว
•เซ็นเซอร์ตำแหน่ง
•ติดตั้งแบบกำหนดเอง
•อินเตอร์เฟซการโหลดและขนถ่ายอัตโนมัติ
วิธีแก้ปัญหาที่เหมาะสมที่สุดไม่จำเป็นต้องซับซ้อนที่สุดเสมอไป.
สำหรับชิ้นส่วนทรงกระบอกตรงไปตรงมา, การจัดการการผลักและถ่ายโอนเชิงกลอาจมีความเหมาะสมมากกว่าการเพิ่มการจัดการด้วยหุ่นยนต์โดยไม่จำเป็น. สายการผลิตรวมขนาดใหญ่อาจต้องใช้แกนเซอร์โว, เซ็นเซอร์เพิ่มเติมหรือการสื่อสารกับอุปกรณ์ต้นน้ำและปลายน้ำ.
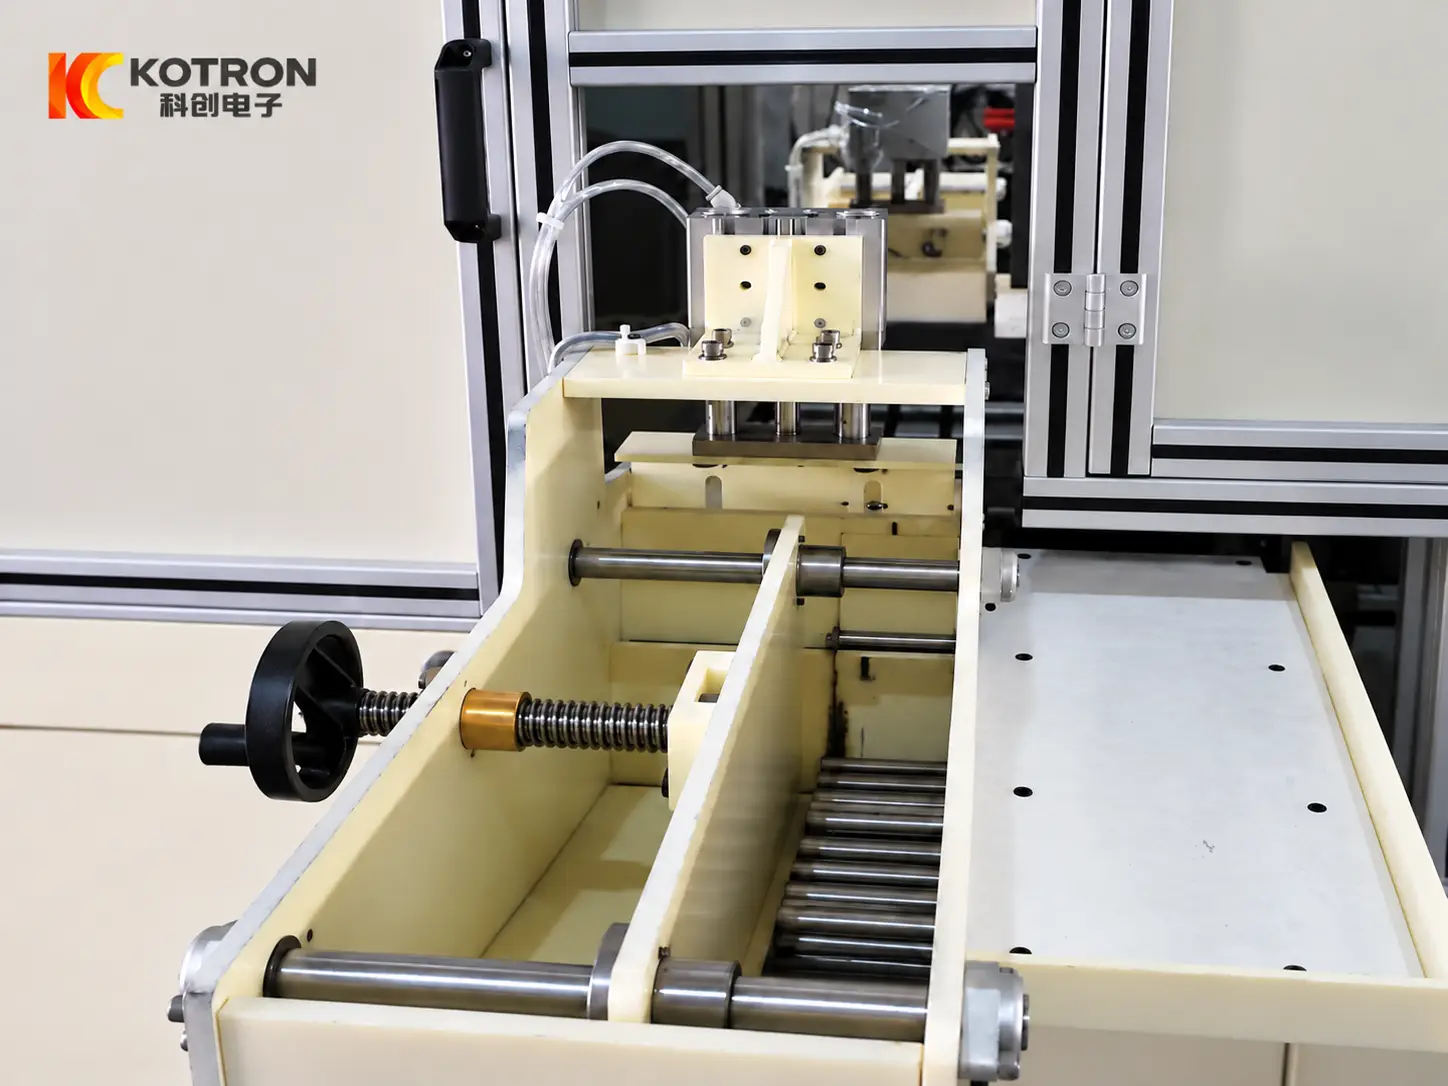
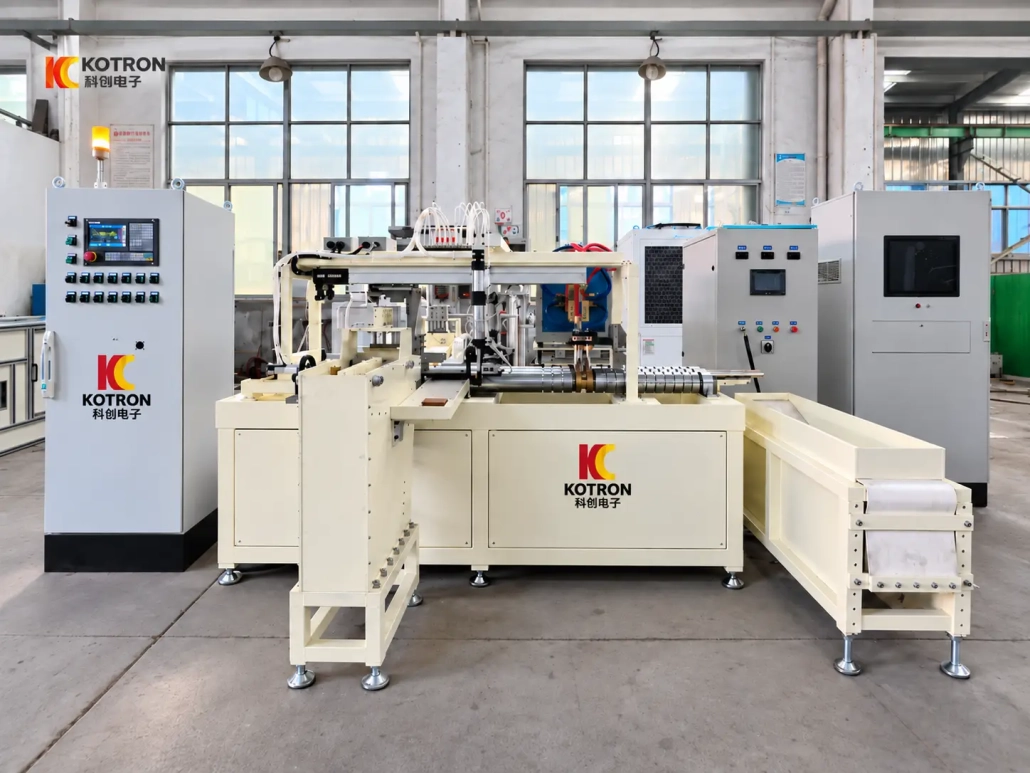
โดยทั่วไปแล้วบรรทัดที่สมบูรณ์สามารถแบ่งออกเป็นส่วนการทำงานได้หลายส่วน:
| ระบบ | ฟังก์ชั่นหลัก |
|---|---|
| ระบบการให้อาหาร | แนะนำชิ้นงานในลำดับการผลิต |
| กลไกการถ่ายโอน | ย้ายส่วนต่างๆ ระหว่างตำแหน่ง |
| การจัดวาง / ระบบติดตั้ง | ค้นหาชิ้นงานสำหรับการประมวลผล |
| สถานีทำความร้อนเหนี่ยวนำ | ทำความร้อนในพื้นที่ที่ต้องการ |
| ระบบดับ | ทำให้โซนร้อนเย็นลงตามกระบวนการ |
| ปล่อยอัตโนมัติ | ถ่ายโอนชิ้นส่วนที่ประมวลผลออกจากสายการผลิต |
| ระบบควบคุม | ประสานงานลำดับทางไฟฟ้าและเครื่องกล |
เค้าโครงสามารถปรับแต่งตามการวางแนวของชิ้นงานได้, พื้นที่โรงงานที่มีอยู่และการเชื่อมต่อกับอุปกรณ์การผลิตที่มีอยู่.
Ⅵ. ไอจีบีที พาวเวอร์, การควบคุม DSP และ PLC อัตโนมัติ
ระบบไฟฟ้าและระบบอัตโนมัติสามารถกำหนดค่าได้ตามกระบวนการและระดับการผลิตที่ต้องการ.
แหล่งจ่ายไฟเหนี่ยวนำที่ใช้ IGBT
แหล่งจ่ายไฟ IGBT ให้พลังงานความร้อนที่จำเป็นสำหรับการประมวลผลแบบเหนี่ยวนำ. อัตรากำลังและความถี่ในการทำงานจะถูกเลือกตามชิ้นงาน, ความต้องการชุบแข็งและวงจรการผลิต.
การควบคุมแบบดิจิตอล DSP
การควบคุม DSP ใช้สำหรับการควบคุมแบบดิจิทัลและการตรวจสอบแหล่งจ่ายไฟเหนี่ยวนำ. ขึ้นอยู่กับการกำหนดค่า, พารามิเตอร์เช่นกระแส, แรงดันไฟฟ้า, พลัง, ความถี่และเวลาในการทำความร้อนสามารถตรวจสอบหรือรวมไว้ในโปรแกรมกระบวนการได้.
การควบคุมลำดับ PLC
PLC ประสานงานการให้อาหาร, การจัดตำแหน่ง, การให้ความร้อน, การชุบเย็น, การโอนและการจำหน่าย. HMI สามารถให้การตั้งค่าพารามิเตอร์ได้, สถานะการทำงานและข้อมูลการแจ้งเตือน.
ในกรณีที่จำเป็น, ระบบควบคุมยังสามารถปรับแต่งตามสูตรชิ้นงานได้อีกด้วย, เซ็นเซอร์, การควบคุมเซอร์โว, การบันทึกข้อมูลและการสื่อสารกับอุปกรณ์ต้นน้ำหรือปลายน้ำ.
Ⅶ. กำหนดค่าตามชิ้นงานและความต้องการในการผลิตของคุณ
ไม่มีข้อกำหนดสากลที่เป็นประโยชน์สำหรับสายการชุบแข็งของพินและบุชชิ่งทุกรายการ.
หมุดขนาดเล็กที่ผลิตอย่างต่อเนื่องในชุดใหญ่และหมุดขนาดใหญ่ที่ประมวลผลด้วยอัตราการผลิตที่ต่ำกว่าอาจต้องผ่านการชุบแข็งด้วยการเหนี่ยวนำ, แต่ระบบการให้อาหารของพวกเขา, แหล่งจ่ายไฟ, อุปกรณ์จับยึด, ตัวเหนี่ยวนำและรอบการประมวลผลอาจแตกต่างกันมาก.
เช่นเดียวกับบูช.
แทนที่จะเลือกอุปกรณ์จากหมายเลขรุ่นหรือพิกัดกำลังเท่านั้น, เราขอแนะนำให้เริ่มต้นด้วยชิ้นงานและผลการรักษาความร้อนที่ต้องการ.
โปรดระบุข้อมูลต่อไปนี้หากมี:
ข้อมูลชิ้นงาน
• การเขียนแบบชิ้นส่วน
• ประเภทชิ้นส่วน
• วัสดุและเกรด
• เส้นผ่านศูนย์กลางภายนอก
• เส้นผ่านศูนย์กลางภายในสำหรับบุชชิ่ง
• ความยาว
• น้ำหนัก
ข้อกำหนดการรักษาความร้อน
• พื้นที่แข็งตัว
• ความแข็งของพื้นผิวที่ต้องการ
• ความลึกของเคสที่มีประสิทธิภาพ
• แข็งตัวตามยาว
• ข้อกำหนดในการชุบแข็งเฉพาะที่หรือต่อเนื่อง
ข้อกำหนดการผลิต
• เอาต์พุตที่ต้องการ
• วิธีการโหลดปัจจุบัน
• ระดับอัตโนมัติที่จำเป็น
• มีพื้นที่ติดตั้งว่าง
• อุปกรณ์ต้นน้ำหรือปลายน้ำที่มีอยู่
• ข้อกำหนดในการบันทึกข้อมูลหรือการตรวจสอบย้อนกลับ
จากข้อมูลนี้, โครงการสามารถกำหนดค่าตามกำลังเหนี่ยวนำที่เหมาะสม, ความถี่ในการทำงาน, ตัวเหนี่ยวนำ, การจัดเรียงดับ, วิธีการให้อาหาร, กลไกการวางตำแหน่งและระบบอัตโนมัติ.
ลูกค้าไม่จำเป็นต้องระบุรายละเอียดทางไฟฟ้าหรือเครื่องกลทั้งหมดก่อนที่จะติดต่อเรา. ข้อกำหนดในการดึงชิ้นงานและการบำบัดความร้อนที่ชัดเจนมักเป็นจุดเริ่มต้นที่ดีกว่าการระบุพิกัดกิโลวัตต์เพียงอย่างเดียว.
Ⅷ. คำถามที่พบบ่อย
คลิกคำถามเพื่อขยายคำตอบ.
เส้นเดียวกันสามารถประมวลผลทั้งพินและบุชชิ่งได้?
สามารถออกแบบเส้นสายให้เหมาะกับตระกูลพินและบุชชิ่งที่เหมาะสม. ชิ้นงานที่แตกต่างกันอาจต้องใช้ตัวเหนี่ยวนำที่แตกต่างกัน, อุปกรณ์จับยึด, การวางตำแหน่งส่วนประกอบหรือสูตรกระบวนการ, ดังนั้นระยะการใช้งานจริงควรได้รับการยืนยันจากแบบจริง.
บรรทัดเดียวสามารถประมวลผลชิ้นงานได้หลายขนาด?
ได้, ภายในความสามารถทางกลและไฟฟ้าของอุปกรณ์. ขึ้นอยู่กับความแตกต่างขนาด, การเปลี่ยนแปลงอาจเกี่ยวข้องกับการปรับหรือเปลี่ยนตัวเหนี่ยวนำ, อุปกรณ์จับยึดหรือการวางตำแหน่งร่วมกับโปรแกรมกระบวนการอื่น.
สามารถชุบแข็งเฉพาะพื้นที่ของชิ้นงานที่เลือกได้?
ได้. การทำความร้อนแบบเหนี่ยวนำเหมาะสำหรับการบำบัดความร้อนเฉพาะจุด. โซนการชุบแข็งที่ต้องการควรทำเครื่องหมายไว้อย่างชัดเจนบนภาพวาดเพื่อให้ตัวเหนี่ยวนำ, สามารถประเมินการเคลื่อนที่ของชิ้นงานและการจัดเรียงการดับร่วมกันได้.
สามารถต่อสายเข้ากับอุปกรณ์การผลิตที่มีอยู่ได้?
ได้. การให้อาหาร, ปล่อย, อินเทอร์เฟซทางกลและการสื่อสารการควบคุมสามารถปรับแต่งได้หลังจากตรวจสอบขั้นตอนการผลิตและเค้าโครงโรงงานที่มีอยู่แล้ว.
ข้อมูลใดที่จำเป็นสำหรับใบเสนอราคา?
ข้อมูลเริ่มต้นที่มีประโยชน์ที่สุดคือ การวาดชิ้นงาน, วัสดุ, ขนาด, พื้นที่แข็งตัว, ความแข็งผิว, ความลึกของเคสที่มีประสิทธิภาพและเอาต์พุตที่ต้องการ. ภาพถ่ายหรือวิดีโอของกระบวนการผลิตที่มีอยู่ยังมีประโยชน์เมื่ออุปกรณ์ใหม่จำเป็นต้องเชื่อมต่อกับสายการผลิตที่มีอยู่.