
การเลือกเครื่องบำบัดด้วยความร้อนเหนี่ยวนำต้องมีความเข้าใจเบื้องต้นเกี่ยวกับตลาดอุปกรณ์ความร้อนเหนี่ยวนำ. ส่วนต่อไปนี้จะแนะนำภาพรวมพื้นฐานของตลาดจากหลายมุมมอง.
1.เลือกเครื่องควบคุมแบบแอนะล็อกหรือเครื่องควบคุมแบบดิจิทัล
2.ข้อดีและข้อเสียของการควบคุมแบบแอนะล็อกและดิจิทัล
3.ข้อดีของการส่งสัญญาณด้วยไฟเบอร์ออปติกในเครื่องบำบัดความร้อนแบบเหนี่ยวนำ
4.การเลือกประเภทโครงสร้าง
5.ประสิทธิภาพการป้องกันและความน่าเชื่อถือ
เลือกเครื่องควบคุมแบบแอนะล็อกหรือเครื่องควบคุมแบบดิจิทัล
- รุ่นแรก, สร้างขึ้นบนสถาปัตยกรรมวงจรแอนะล็อก, ให้ฟังก์ชันพื้นฐานพร้อม 1% ความแม่นยำในการควบคุมและการปรับกำลังด้วยมือ. ในขณะที่เป็นตัวเลือกระดับเริ่มต้นที่เชื่อถือได้สำหรับการใช้งานแบบง่าย, ก็มีข้อจำกัดเรื่องประสิทธิภาพต่ำ, ความเข้ากันได้ของโหลดแคบ, และขาดความชาญฉลาด, ทำให้ไม่เหมาะสมต่อความต้องการอุตสาหกรรมสมัยใหม่.
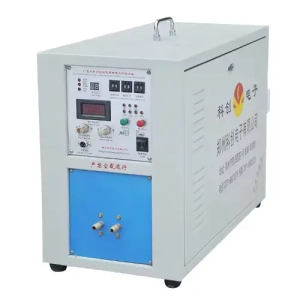
1ระบบทำความร้อนแบบเหนี่ยวนำรุ่นที่ 1
- รุ่นที่ 2, ขับเคลื่อนโดย CPU ทั่วไป, แสดงถึงการอัปเกรดที่สำคัญด้วยการปรับกำลังไฟฟ้าแบบดิจิทัล, อินเทอร์เฟซหน้าจอ LCD, และหลายระบบป้องกัน. ด้วย 0.5% ความแม่นยำในการควบคุมและความเร็วในการเริ่มต้นที่เร็วขึ้น, สามารถจัดการงานที่ซับซ้อนมากขึ้นได้ดีกว่ารุ่นก่อนหน้า, แต่ยังคงขาดประสิทธิภาพและความยืดหยุ่นในการรับภาระ.
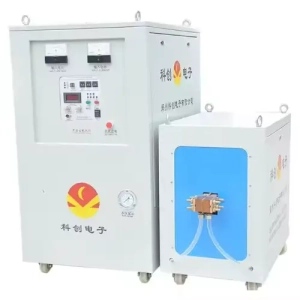
2ระบบทำความร้อนแบบเหนี่ยวนำรุ่นที่ 2
- รุ่นที่ 3, อิงสถาปัตยกรรม DSP, เป็นโซลูชันที่ทันสมัยที่สุดที่มีอยู่. มันให้ 0.1% ความแม่นยำในการควบคุมสูงมาก, การส่งสัญญาณด้วยสายไฟเบอร์ออปติก, และการป้องกันอย่างรวดเร็วอัจฉริยะ. ประสิทธิภาพสูงของมัน, ความเข้ากันได้กับภาระงานที่หลากหลาย, และคุณสมบัติอัจฉริยะเช่นการแจ้งเตือนตำแหน่งข้อบกพร่องและโหมดเรโซแนนซ์แบบผสม ทำให้เหมาะสมสำหรับสภาพแวดล้อมอุตสาหกรรมที่ต้องการความแม่นยำสูง, สภาพแวดล้อมอุตสาหกรรมที่มีการผลิตสูง.
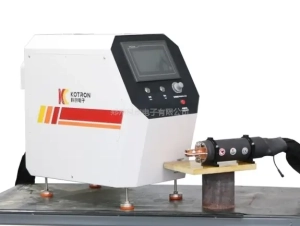
ระบบทำความร้อนด้วยเหนี่ยวนำรุ่นที่ 3
| รายการ | 1เซนต์เจนเนอเรชั่น | 2เจนเนอเรชั่นที่ 3 | 3เจเนอเรชั่นที่ 2 |
|---|---|---|---|
| วิธีการควบคุม | ชิปอนาล็อก | ซีพียูทั่วไป | การประมวลผลสัญญาณดิจิตอล |
| ควบคุมความแม่นยำ | 1% | 0.5% | 0.1% |
| ความน่าเชื่อถือ | วัสดุ | วัสดุ | สูง |
| ส่วนต่อประสานระหว่างมนุษย์กับเครื่องจักร | มิเตอร์เครื่องกล & จอแสดงผลดิจิตอล | หน้าจอแอลซีดี | หน้าจอสัมผัส |
| การปรับกำลัง | คู่มือ | ดิจิตอล | ดิจิตอล / เครือข่าย / ฉลาด |
| การส่งสัญญาณ | สัญญาณไฟฟ้า | สัญญาณไฟฟ้า | การส่งผ่านใยแก้วนำแสง |
| ประสิทธิภาพ | วัสดุ | ปานกลาง-สูง | สูง |
| โหลดช่วงการใช้งาน | วัสดุ | วัสดุ | กว้าง |
| ปัญญา | ไม่มี | ไม่มี | สูง |
| ความเร็วเริ่มต้น | ขึ้นอยู่กับโหลด, สูงสุด 0.2 วินาที | สูงสุด 0.1 วินาที | 0.05วินาที (s) (ทั้งแบบไม่มีโหลดและแบบโหลดเต็ม) |
| ความสามารถในการทำซ้ำของกระบวนการ | การทำซ้ำปานกลาง | การทำซ้ำสูง | การทำซ้ำสูง |
| ระบบป้องกัน | น้อย | การป้องกันที่หลากหลาย | การป้องกันอย่างรวดเร็วอัจฉริยะ |
| การวินิจฉัยข้อผิดพลาด | พร้อมท์เท่านั้น | การแสดงข้อผิดพลาด | แจ้งเตือนตำแหน่งข้อบกพร่องและแนวทางแก้ไข |
| โหมดการควบคุมพลังงาน | ความถี่ & กฎระเบียบของชอปเปอร์ | กฎระเบียบของชอปเปอร์ | การควบคุมแรงดันไฟฟ้าก่อนขั้นตอน & ซอฟต์สวิตชิ่ง PWM |
| โหมดเรโซแนนซ์ | ซีรีส์เรโซแนนซ์ | ซีรีส์เรโซแนนซ์ | ซีรีส์เรโซแนนซ์ / เสียงสะท้อนแบบขนาน / เสียงสะท้อนแบบไฮบริด |
| วิธีการทำความเย็น | ระบายความร้อนด้วยน้ำ | ระบายความร้อนด้วยอากาศ | ระบายความร้อนด้วยน้ำ / ระบายความร้อนด้วยอากาศ |
| ประเภทโหลด | หม้อแปลงมาตรฐาน | หม้อแปลงไฟฟ้าแบบแปรผัน | หม้อแปลงมาตรฐาน / หม้อแปลงไฟฟ้าแบบแปรผัน / หม้อแปลงโคแอกเซียล |
ด้วยสามรุ่นของการปรับปรุงเทคโนโลยี, เราได้พัฒนาจากระบบทำความร้อนเหนี่ยวนำที่ควบคุมด้วยสัญญาณอนาล็อกไปสู่ระบบที่ควบคุมด้วยดิจิทัลอย่างเต็มรูปแบบ. เราได้สะสมประสบการณ์ที่หลากหลายในการผลิตแหล่งจ่ายไฟสำหรับทำความร้อนเหนี่ยวนำด้วยตนเอง—ซึ่งเป็นส่วนประกอบหลักของระบบทำความร้อนเหนี่ยวนำ. การใช้ประโยชน์จากโซ่อุปทานคุณภาพสูง, ควบคู่ไปกับความเชี่ยวชาญด้านการผลิตของเราและบริการหลังการขายที่ครบวงจร, เรามอบความมั่นใจที่เชื่อถือได้สำหรับโซลูชันการทำความร้อนเหนี่ยวนำในอุตสาหกรรมการผลิต.
เมนบอร์ดหลัก
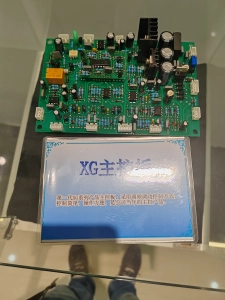
แผงวงจรหลักของเครื่องบำบัดด้วยการให้ความร้อนแบบเหนี่ยวนำรุ่นแรก
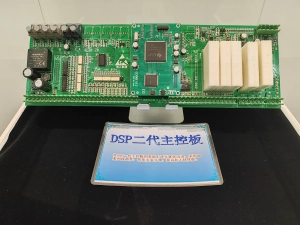
แผงวงจรหลักของเครื่องบำบัดด้วยการให้ความร้อนแบบเหนี่ยวนำ DSP
เมนบอร์ดหลักเป็นตัวแทนของเทคโนโลยีแกนหลักของเรา, พัฒนาขึ้นเองอย่างอิสระ, ผลิตภายในบริษัท, และปรับปรุงผ่านการทำซ้ำของการปรับแต่งฮาร์ดแวร์และซอฟต์แวร์. เรารับประกัน 10-เมนบอร์ดหลักรับประกันปี. (ความเสียหายที่ไม่ได้เกิดจากปัจจัยมนุษย์)
กระบวนการควบคุม, การประมวลผลข้อมูล, และการจัดเก็บค่าพารามิเตอร์ของแหล่งจ่ายไฟอัจฉริยะ DSP ที่ใช้การเหนี่ยวนำทั้งหมดทำงานในรูปแบบดิจิทัล. การเปลี่ยนแปลงของสภาพแวดล้อมไม่ส่งผลต่อกระบวนการคำนวณและการส่งออก. เมื่อเปรียบเทียบกับระบบควบคุมแบบอะนาล็อก, แหล่งจ่ายไฟดิจิทัลทั้งหมดให้ความเสถียรที่สูงขึ้นในสภาพแวดล้อมที่แตกต่างกัน.
เมนบอร์ดหลักควบคุม IGBT ให้ทำงานในสภาวะสวิตชิงนุ่มที่เหมาะสม, ลดการสูญเสียจากการสวิตชิง, แรงดัน/กระแสไฟฟ้าที่สูงขึ้นชั่วคราว, และการเพิ่มขึ้นของอุณหภูมิในพื้นที่. สิ่งนี้ไม่เพียงแต่ป้องกันการลดลงของประสิทธิภาพการกลับกริดที่เกิดจากการเบี่ยงเบนจากสภาวะการกลับกริดที่เหมาะสม, แต่ยังแก้ปัญหาเช่นการเสื่อมสภาพของ IGBT ที่เร่งขึ้น (เช่น, ความล้มเหลวที่ไม่คาดคิดหลังจากการใช้งานหนึ่งปี) และต้นทุนการบำรุงรักษาระยะยาวที่สูง.
เครื่องบำบัดด้วยการเหนี่ยวนำอัจฉริยะ DSP ของเรา ใช้เทคโนโลยีการควบคุมพลังงานและความถี่แบบดิจิทัลทั้งหมด DSP+CPLD, และเทคโนโลยีนี้ได้พัฒนามาสู่รุ่นที่สองของอัลกอริธึมควบคุมที่มีประสิทธิภาพสูงและแม่นยำ. กระบวนการควบคุมทั้งหมด, การประมวลผลข้อมูล, และการคำนวณพารามิเตอร์จะถูกดำเนินการด้วยความเร็วสูงภายในชิปอัจฉริยะ, เพื่อให้มั่นใจว่าการติดตามความถี่ไม่มีการหลุดล็อกหรือการลอยตัว, และบรรลุความแม่นยำในการควบคุมระดับนาโนวินาที.
ใยแก้วนำแสง
การสื่อสารด้วยใยแก้วนำแสงถูกนำมาใช้เพื่อป้องกันการรบกวนทางแม่เหล็กไฟฟ้า, เพิ่มความเร็วในการตอบสนองของการส่งข้อมูล, และเพิ่มประสิทธิภาพโดยรวม.


